Layout fertig · Firmware gebaut · v0.1.0 auf GitHub
Exhaust Mic.
Wie klingt eine Turbo-Hayabusa wirklich? Handykameras übersteuern beim
ersten Gasstoß. Also habe ich mir ein eigenes Aufnahmegerät gebaut:
zwei Mikrofonköpfe, die 135 dB aushalten, ein 24-bit-Stereo-ADC
und eine microSD unter der Sitzbank — mit Zeitstempeln, die sich später
samplegenau aufs Video legen lassen.
135 dB
Grenzschalldruck
24 bit
Auflösung
3
Platinen
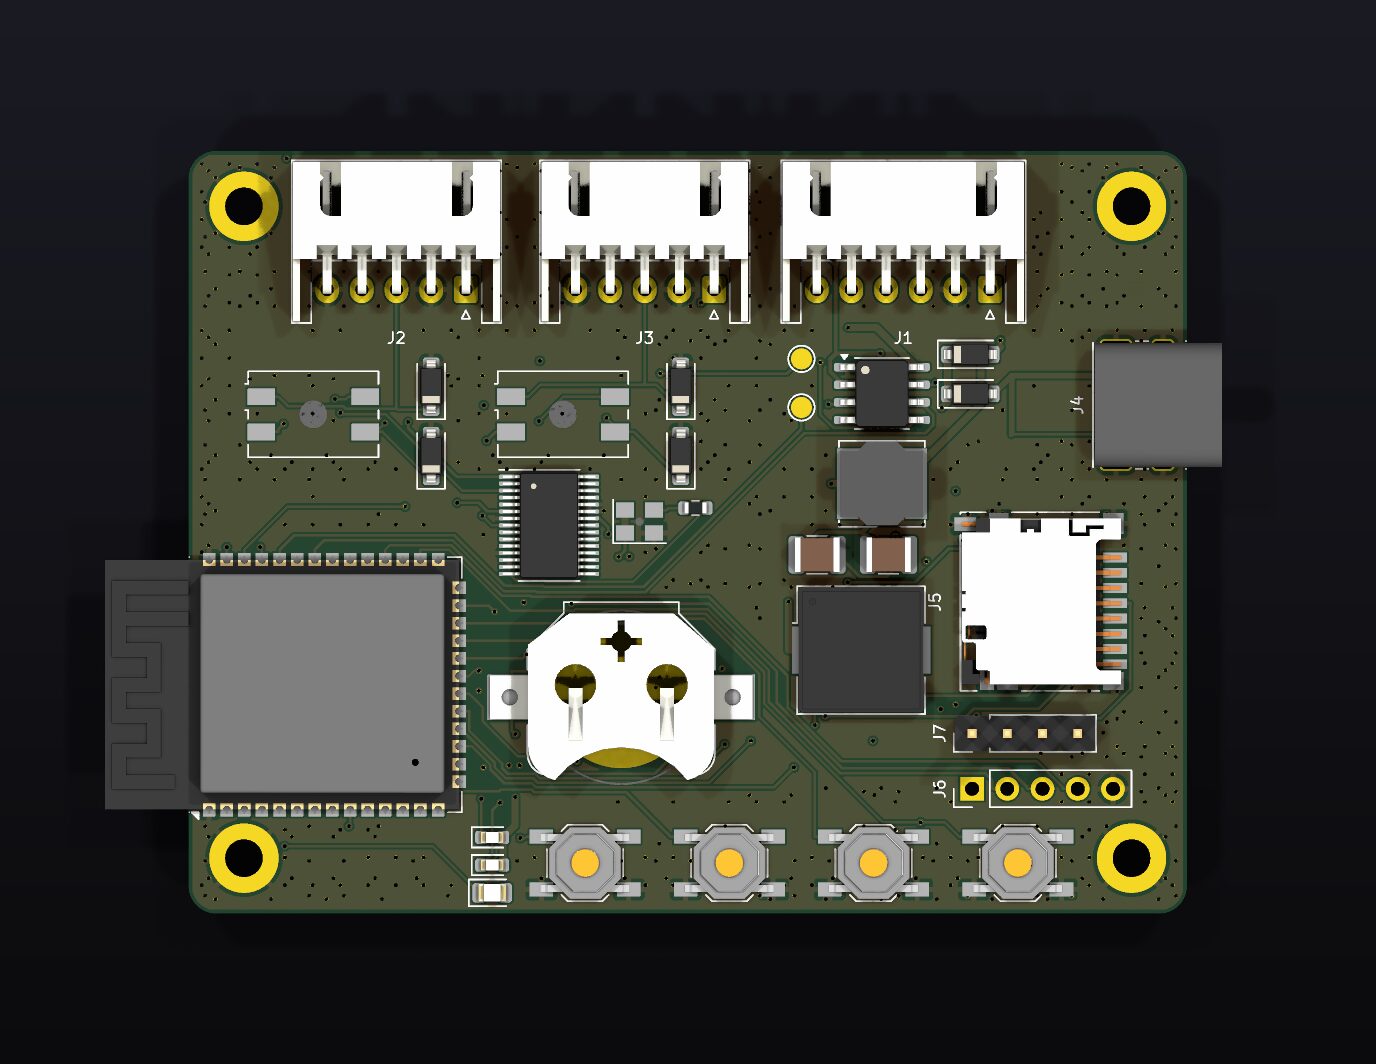
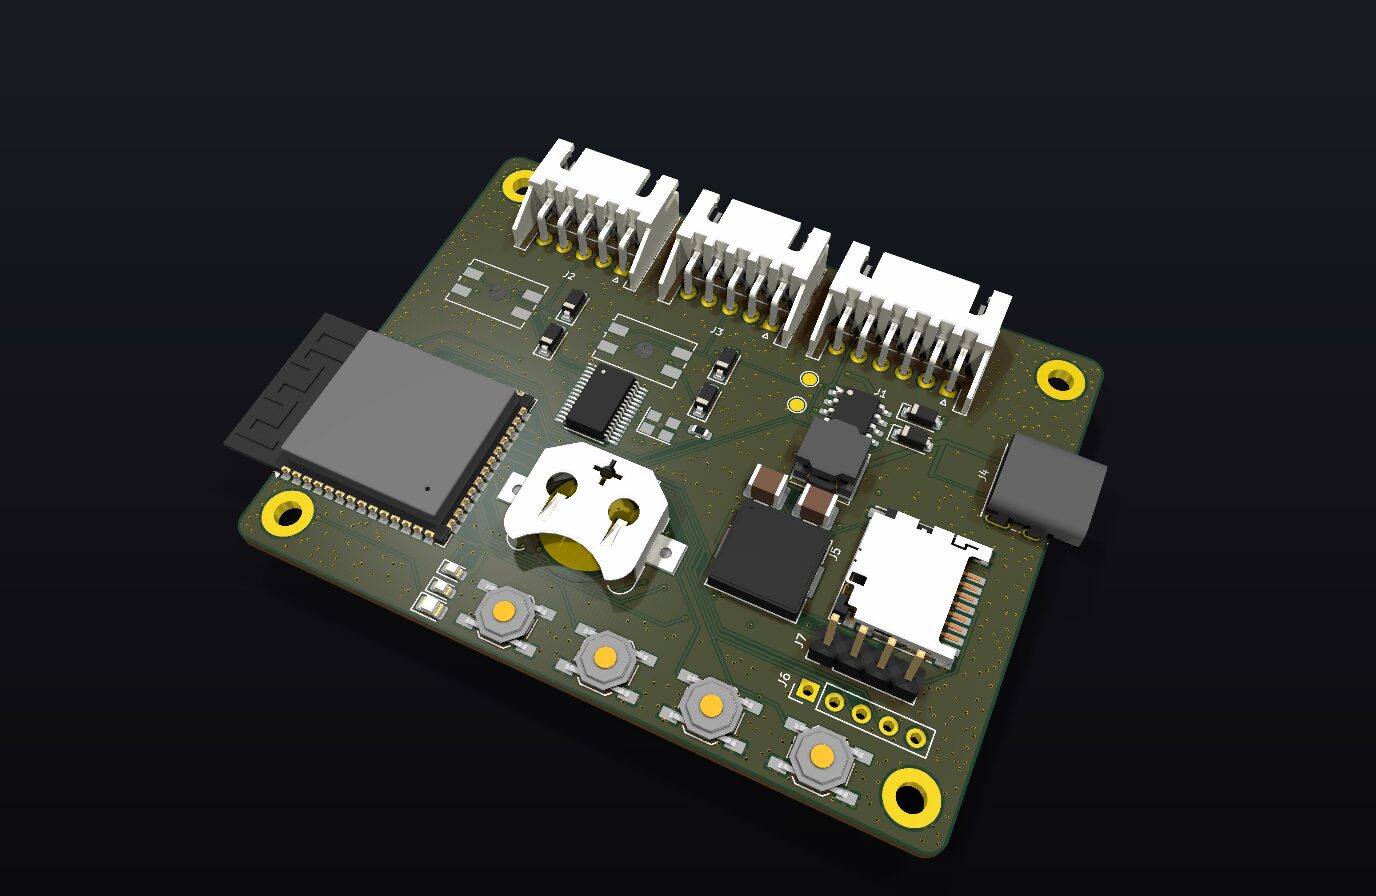
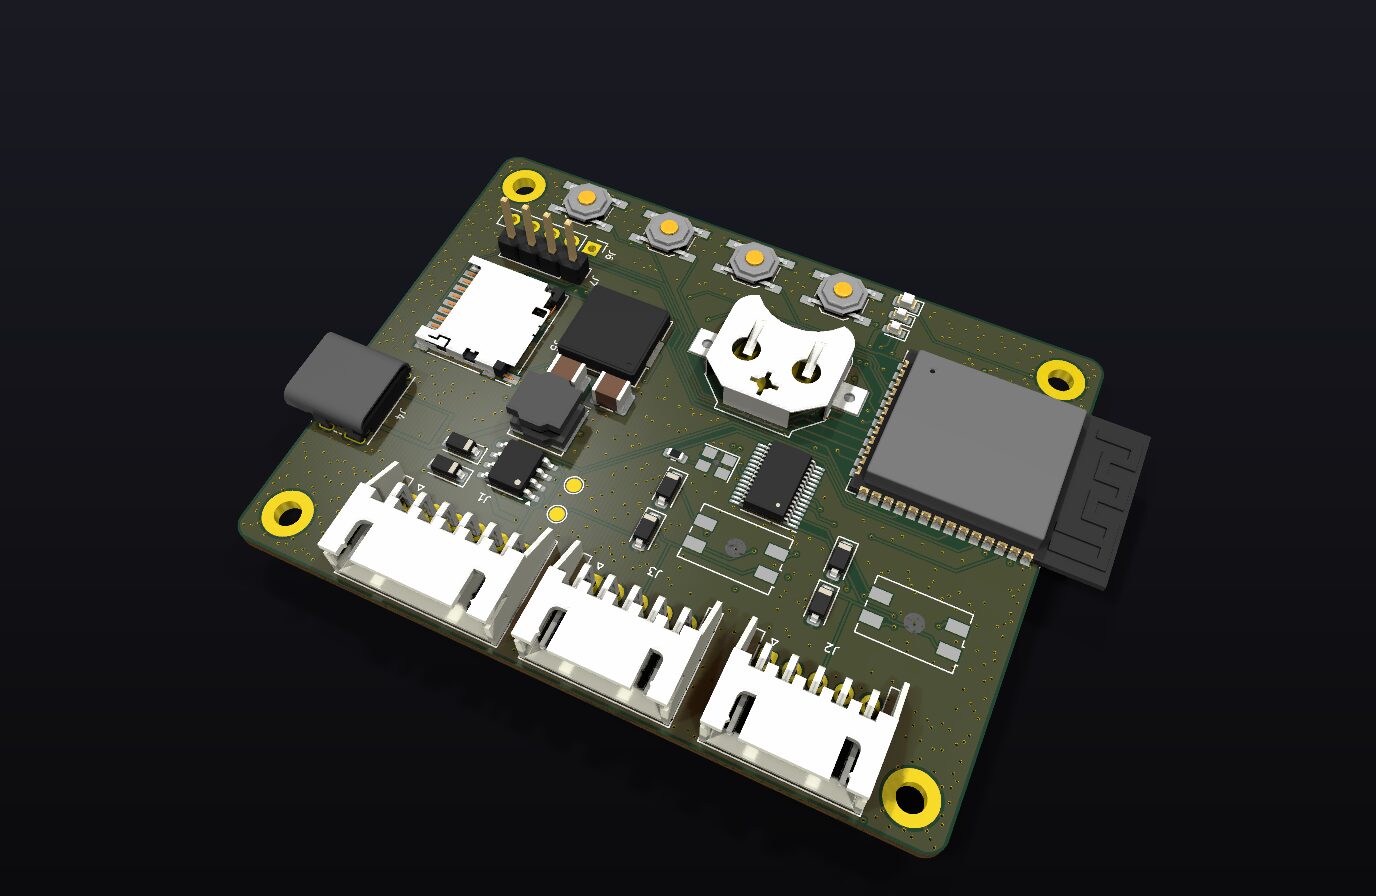
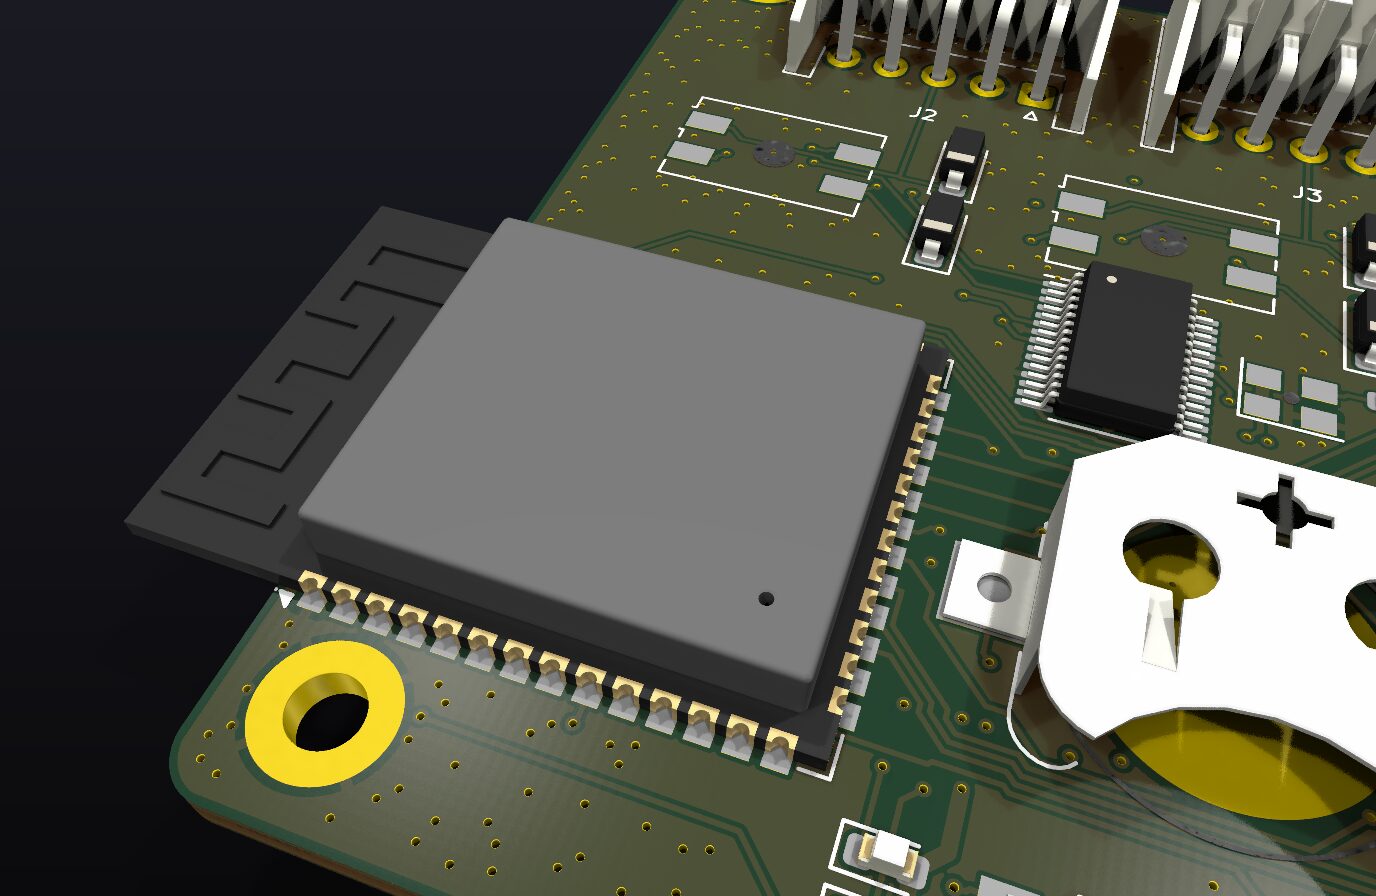
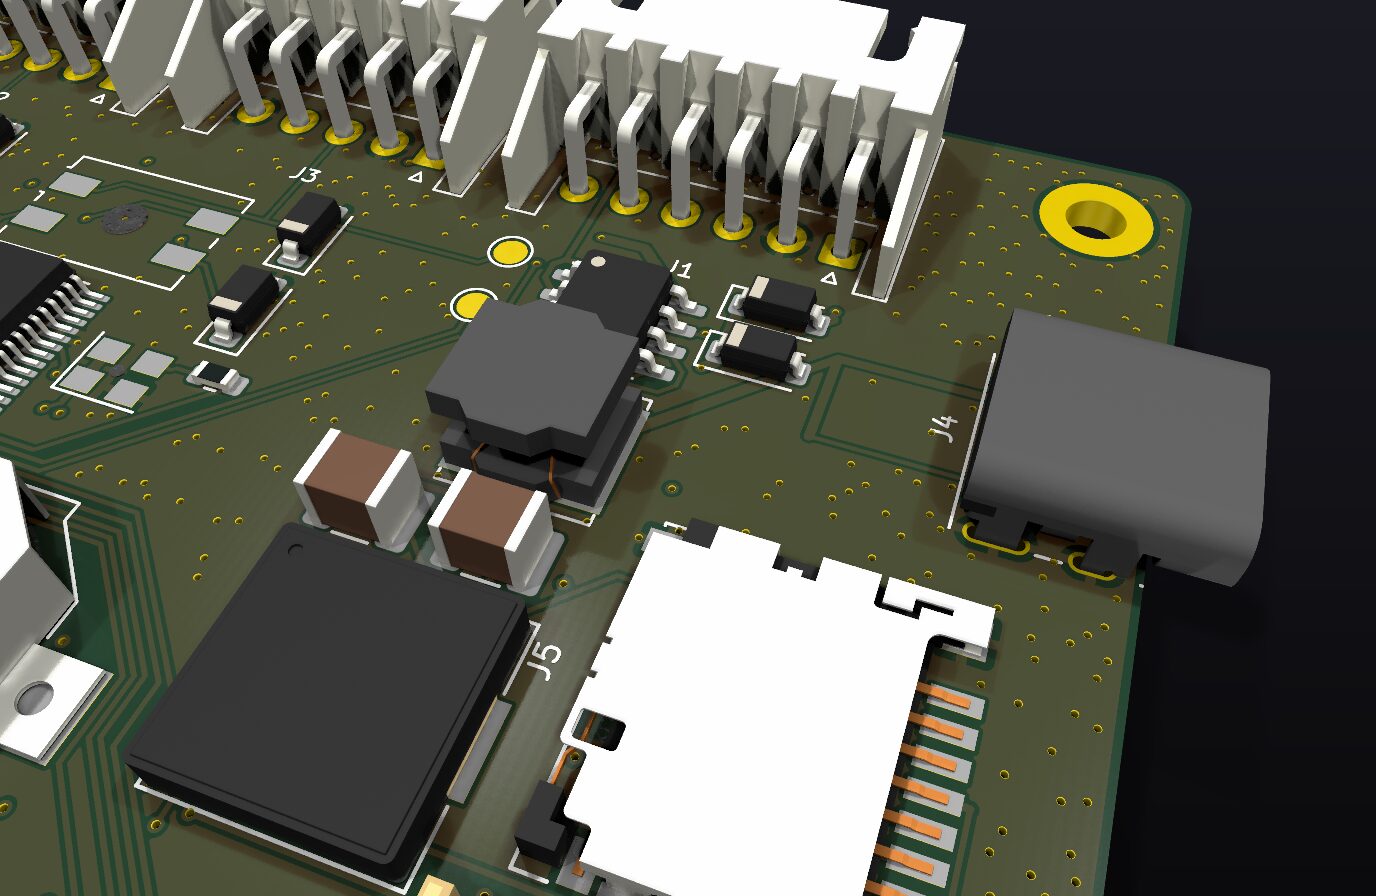
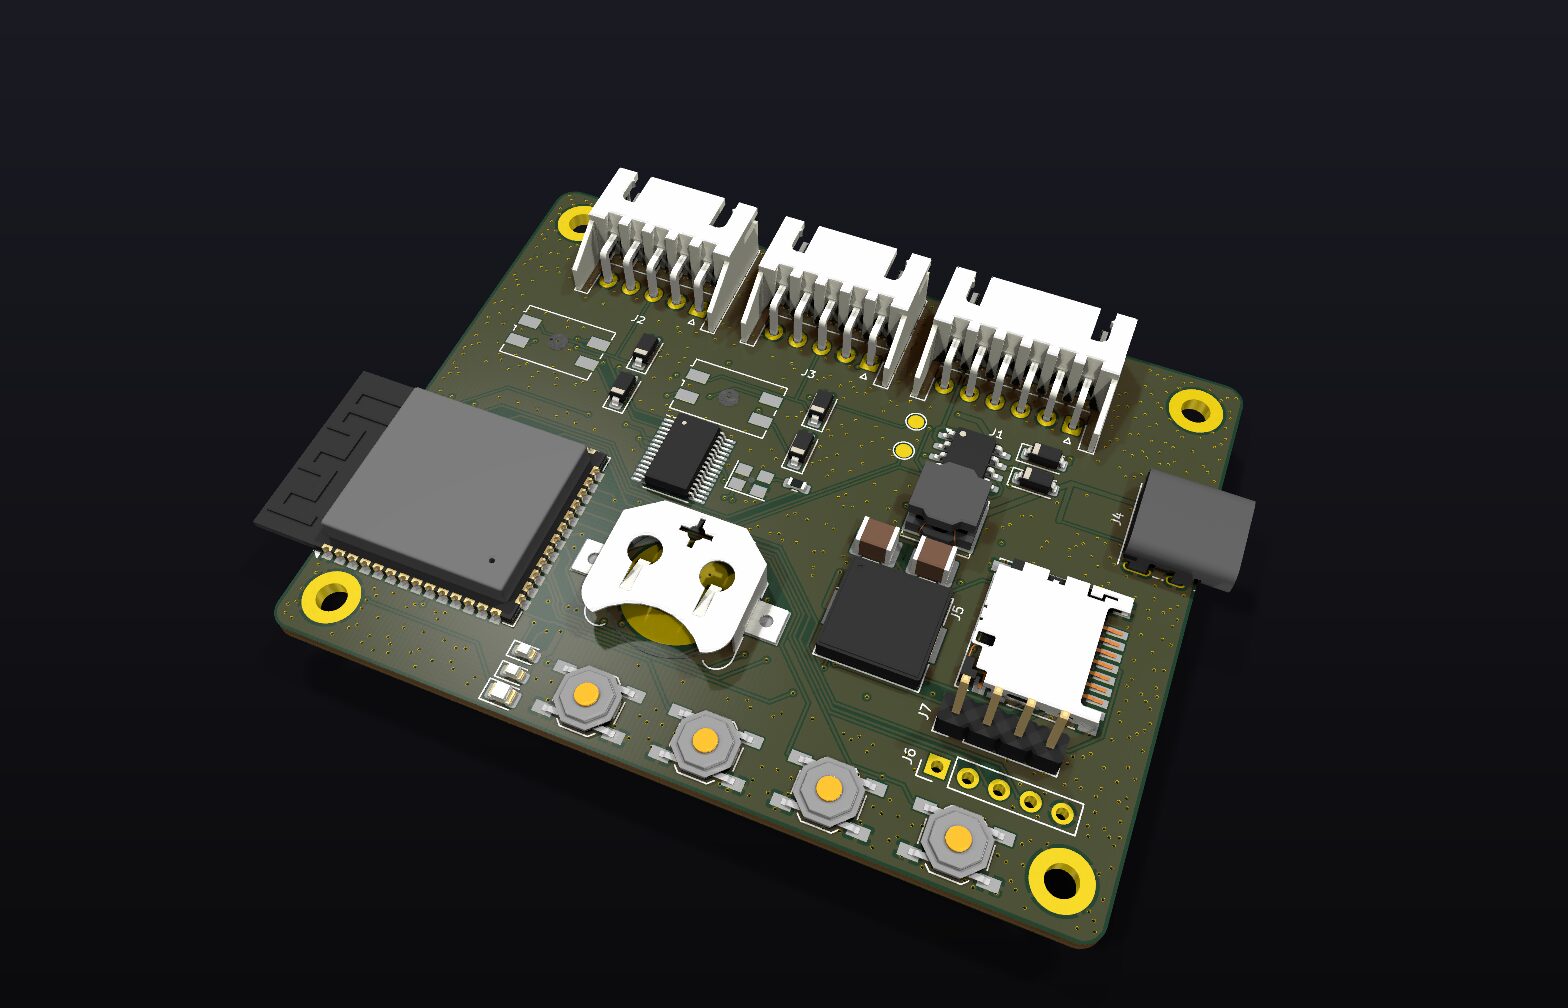
Hauptplatine · 72 × 55 mm · 3D-Render aus KiCad
Warum überhaupt
Das Problem mit lautem Sound.
Ein Endrohr erzeugt aus einem Meter Abstand rund 130 dB Schalldruck.
Ein Handymikrofon ist für etwa 105 dB gebaut. Alles darüber wird nicht lauter,
sondern nur kaputt — die Membran schlägt an, die Automatik regelt hektisch nach,
und übrig bleibt ein Knistern, das nichts mehr mit dem Motor zu tun hat.
Die Lösung ist kein besseres Handy, sondern ein Mikrofon, das für diese Pegel
gemacht ist. Das IM73A135V01 von Infineon hält
135 dB SPL aus und rauscht dabei so wenig wie ein
Studiomikrofon. Der Rest der Schaltung hat genau eine Aufgabe: dieses Signal
unbeschädigt bis auf die Speicherkarte zu bringen.
Zwei Kanäle, weil Motor und Auspuff verschieden klingen und verschieden laut
sind: Kanal A sitzt am Endrohr, Kanal B an der Airbox. Jeder bekommt
seine eigene Verstärkung — sonst müsste man sich zwischen einem übersteuerten
und einem zu leisen Kanal entscheiden.
Und weil der Ton am Ende unter ein Video soll, schreibt das Gerät mit, wann
genau welches Sample entstanden ist. Nicht ungefähr — auf das
einzelne Sample. Wie das geht, steht weiter unten.
Endrohr, 1 m
≈ 130 dB
Handymikrofon
≈ 105 dB
IM73A135V01
135 dB
Eigenrauschen
27 dB(A)
Zwischen dem leisesten und dem lautesten Signal, das dieses Gerät sauber
aufnimmt, liegen rund 105 dB. Das ist mehr Dynamik, als eine CD hat —
und der Grund, warum kein Regler mitten in der Aufnahme nachziehen muss.
Fünf Stationen, und an jeder kann das Signal kaputtgehen. Der Buffer im
Mikrofonkopf ist die wichtigste: ohne ihn wäre das Kabel auf einen Meter
begrenzt, weil das Mikrofon nur 100 pF Last treiben darf.
Systemübersicht
Die Architektur.
Drei Platinen: zwei baugleiche Mikrofonköpfe und eine Hauptplatine unter der
Sitzbank. Klick oder tipp auf einen Block — rechts steht, was er tut und warum
er so aussieht, wie er aussieht.
Blatt für Blatt
Der Schaltplan.
Sechs Blätter für die Hauptplatine, eins für den Mikrofonkopf. Erst die
Kurzfassung, darunter die Details für alle, die es genau wissen wollen. Jedes
Bild öffnet sich in voller Auflösung. Die Pläne sind übrigens nicht gezeichnet,
sondern aus Python erzeugt — Pinbelegung und Netznamen stehen
damit an genau einer Stelle.
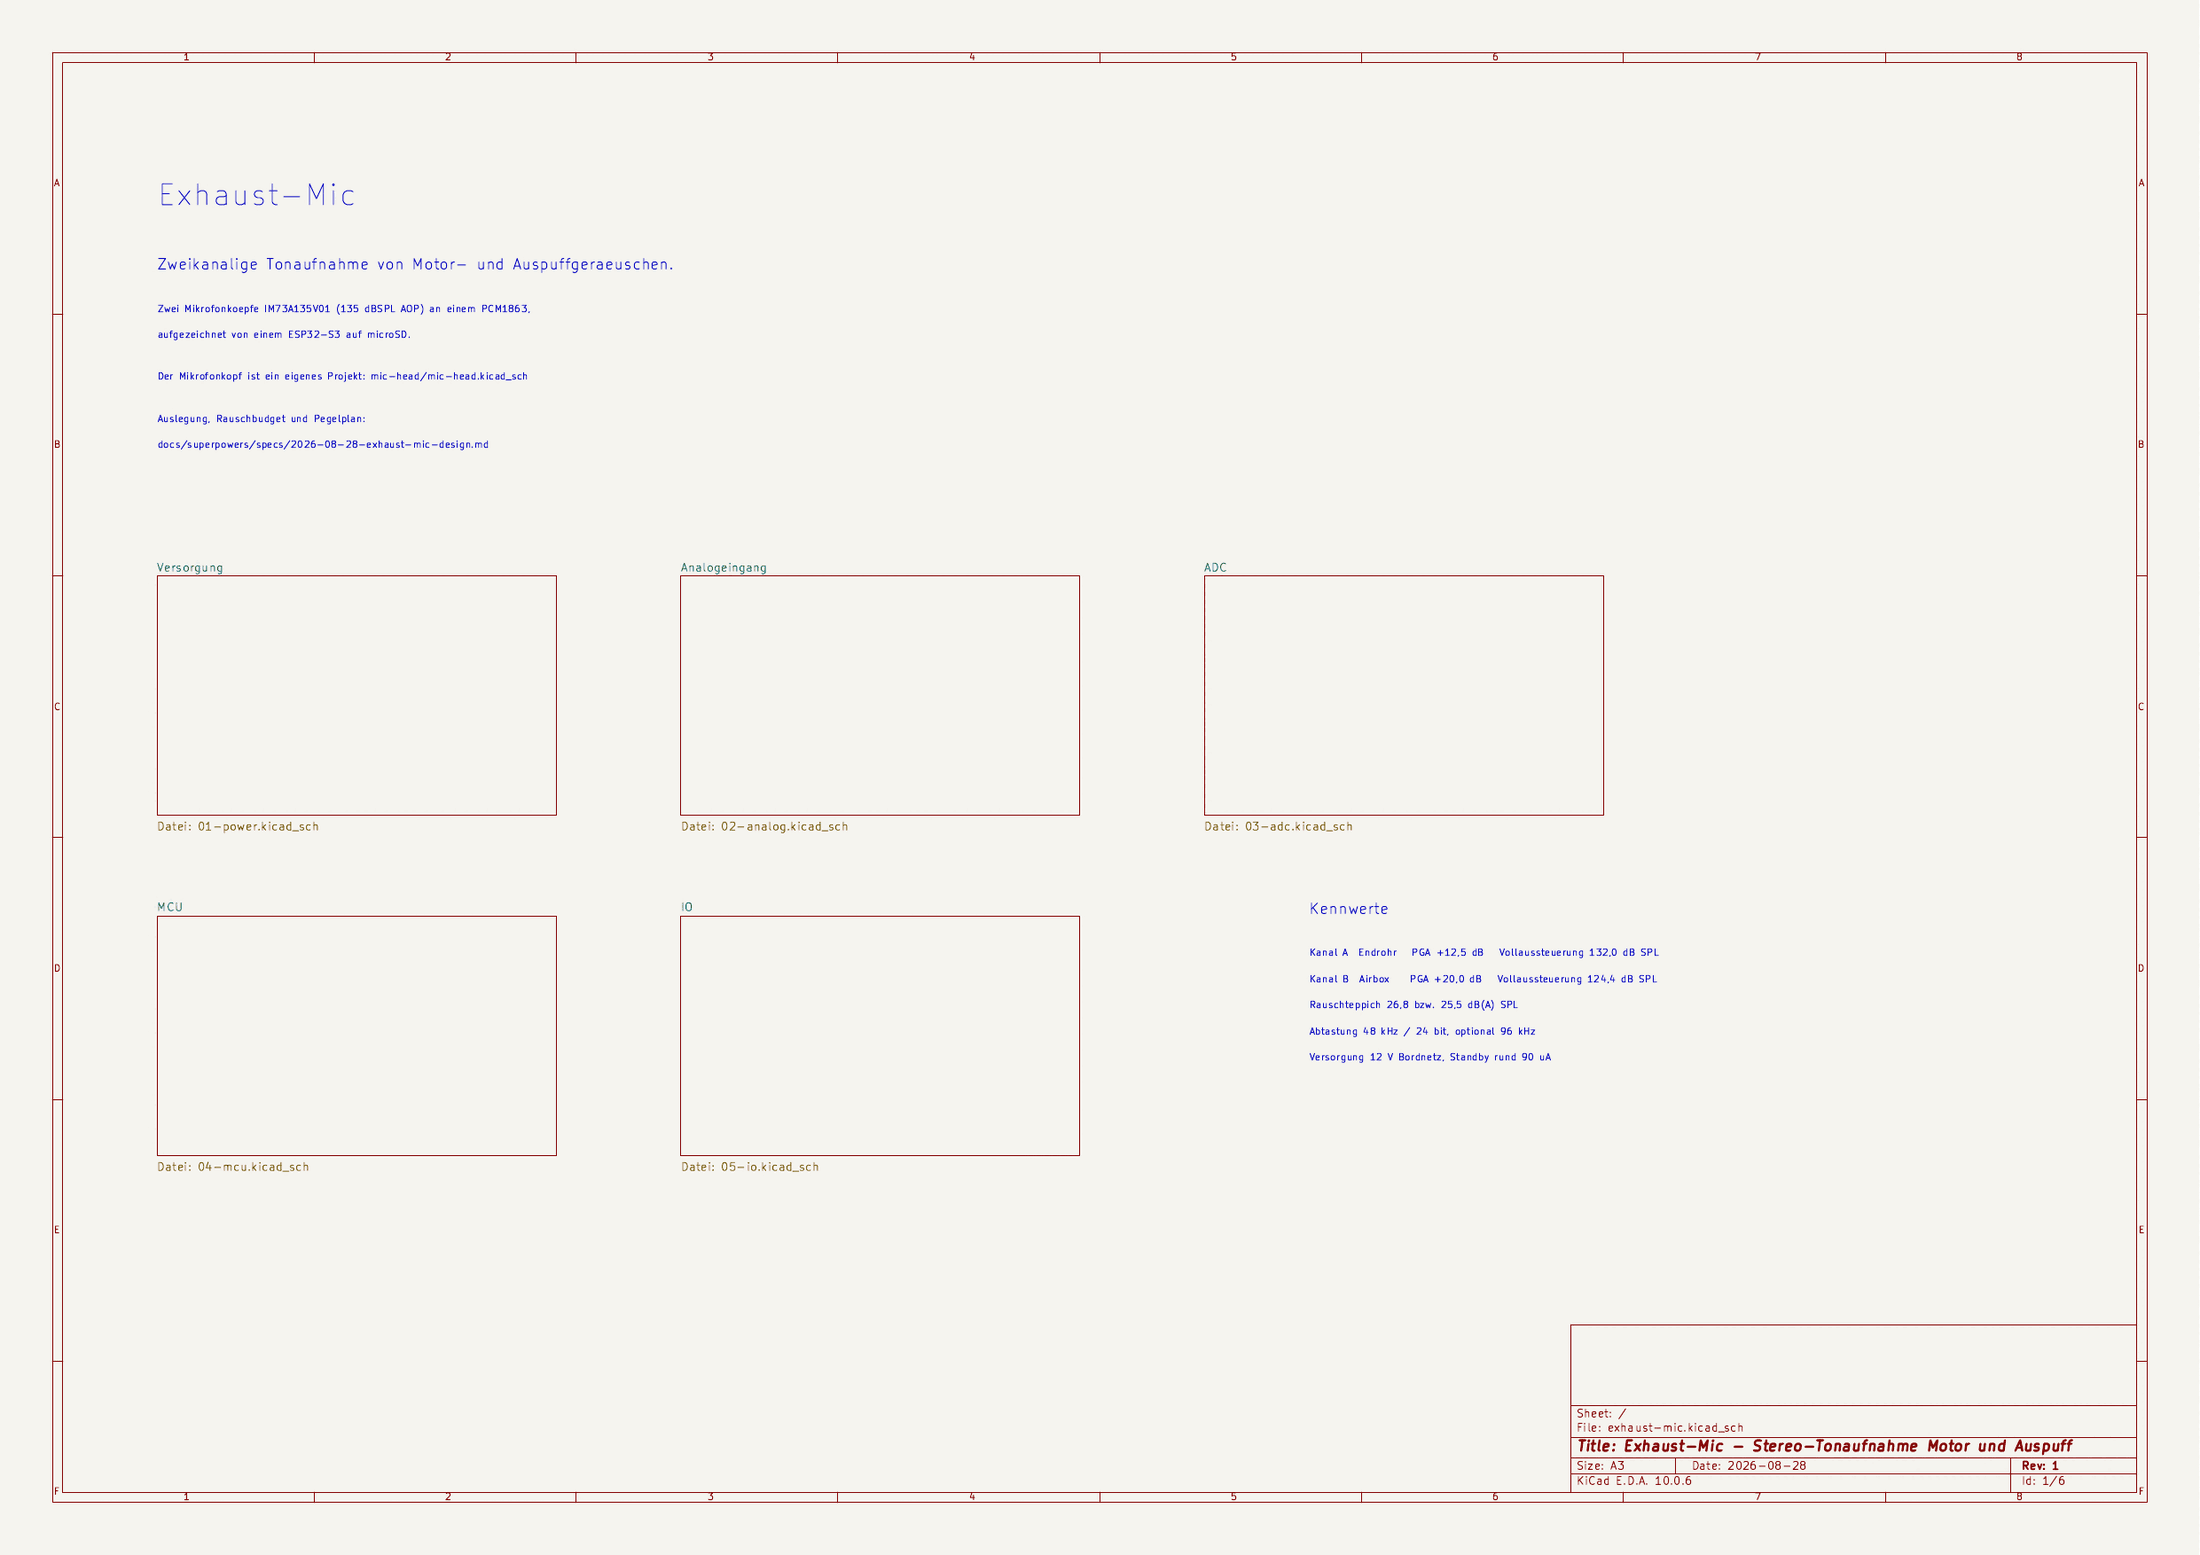
Das Wurzelblatt enthält keine Bauteile, nur die fünf Unterblätter und
die Netze dazwischen. Die Aufteilung folgt dem Signalweg —
Power → Analog → ADC → MCU → I/O — und genau in
dieser Reihenfolge ist die Schaltung auch entstanden. Ein Blatt ist
fertig, bevor das nächste anfängt.
Mehr Details
Netze zwischen den Blättern laufen über globale Labels, nicht über Hierarchie-Pins. Bei fünf Blättern und rund 40 blattübergreifenden Netzen ist das übersichtlicher — und der Generator muss keine Portpositionen verwalten.
Der Plan wird von tools/build_main.py vollständig erzeugt. Das Skript meldet beim Lauf jede Leitung, die über einen Bauteilpin hinwegläuft — solche Stellen sind fast immer versehentliche Kurzschlüsse und im gedruckten Plan nicht zu sehen.
Die Netzliste ist die eigentliche Abnahme: jedes Netz und jeder offene Pin lässt sich gegen die Auslegung abgleichen. Aktuell bleiben 20 Pins bewusst offen — Strapping-Pins des ESP32 und Analogeingänge des PCM1863, die laut Datenblatt ausdrücklich nicht beschaltet werden dürfen.
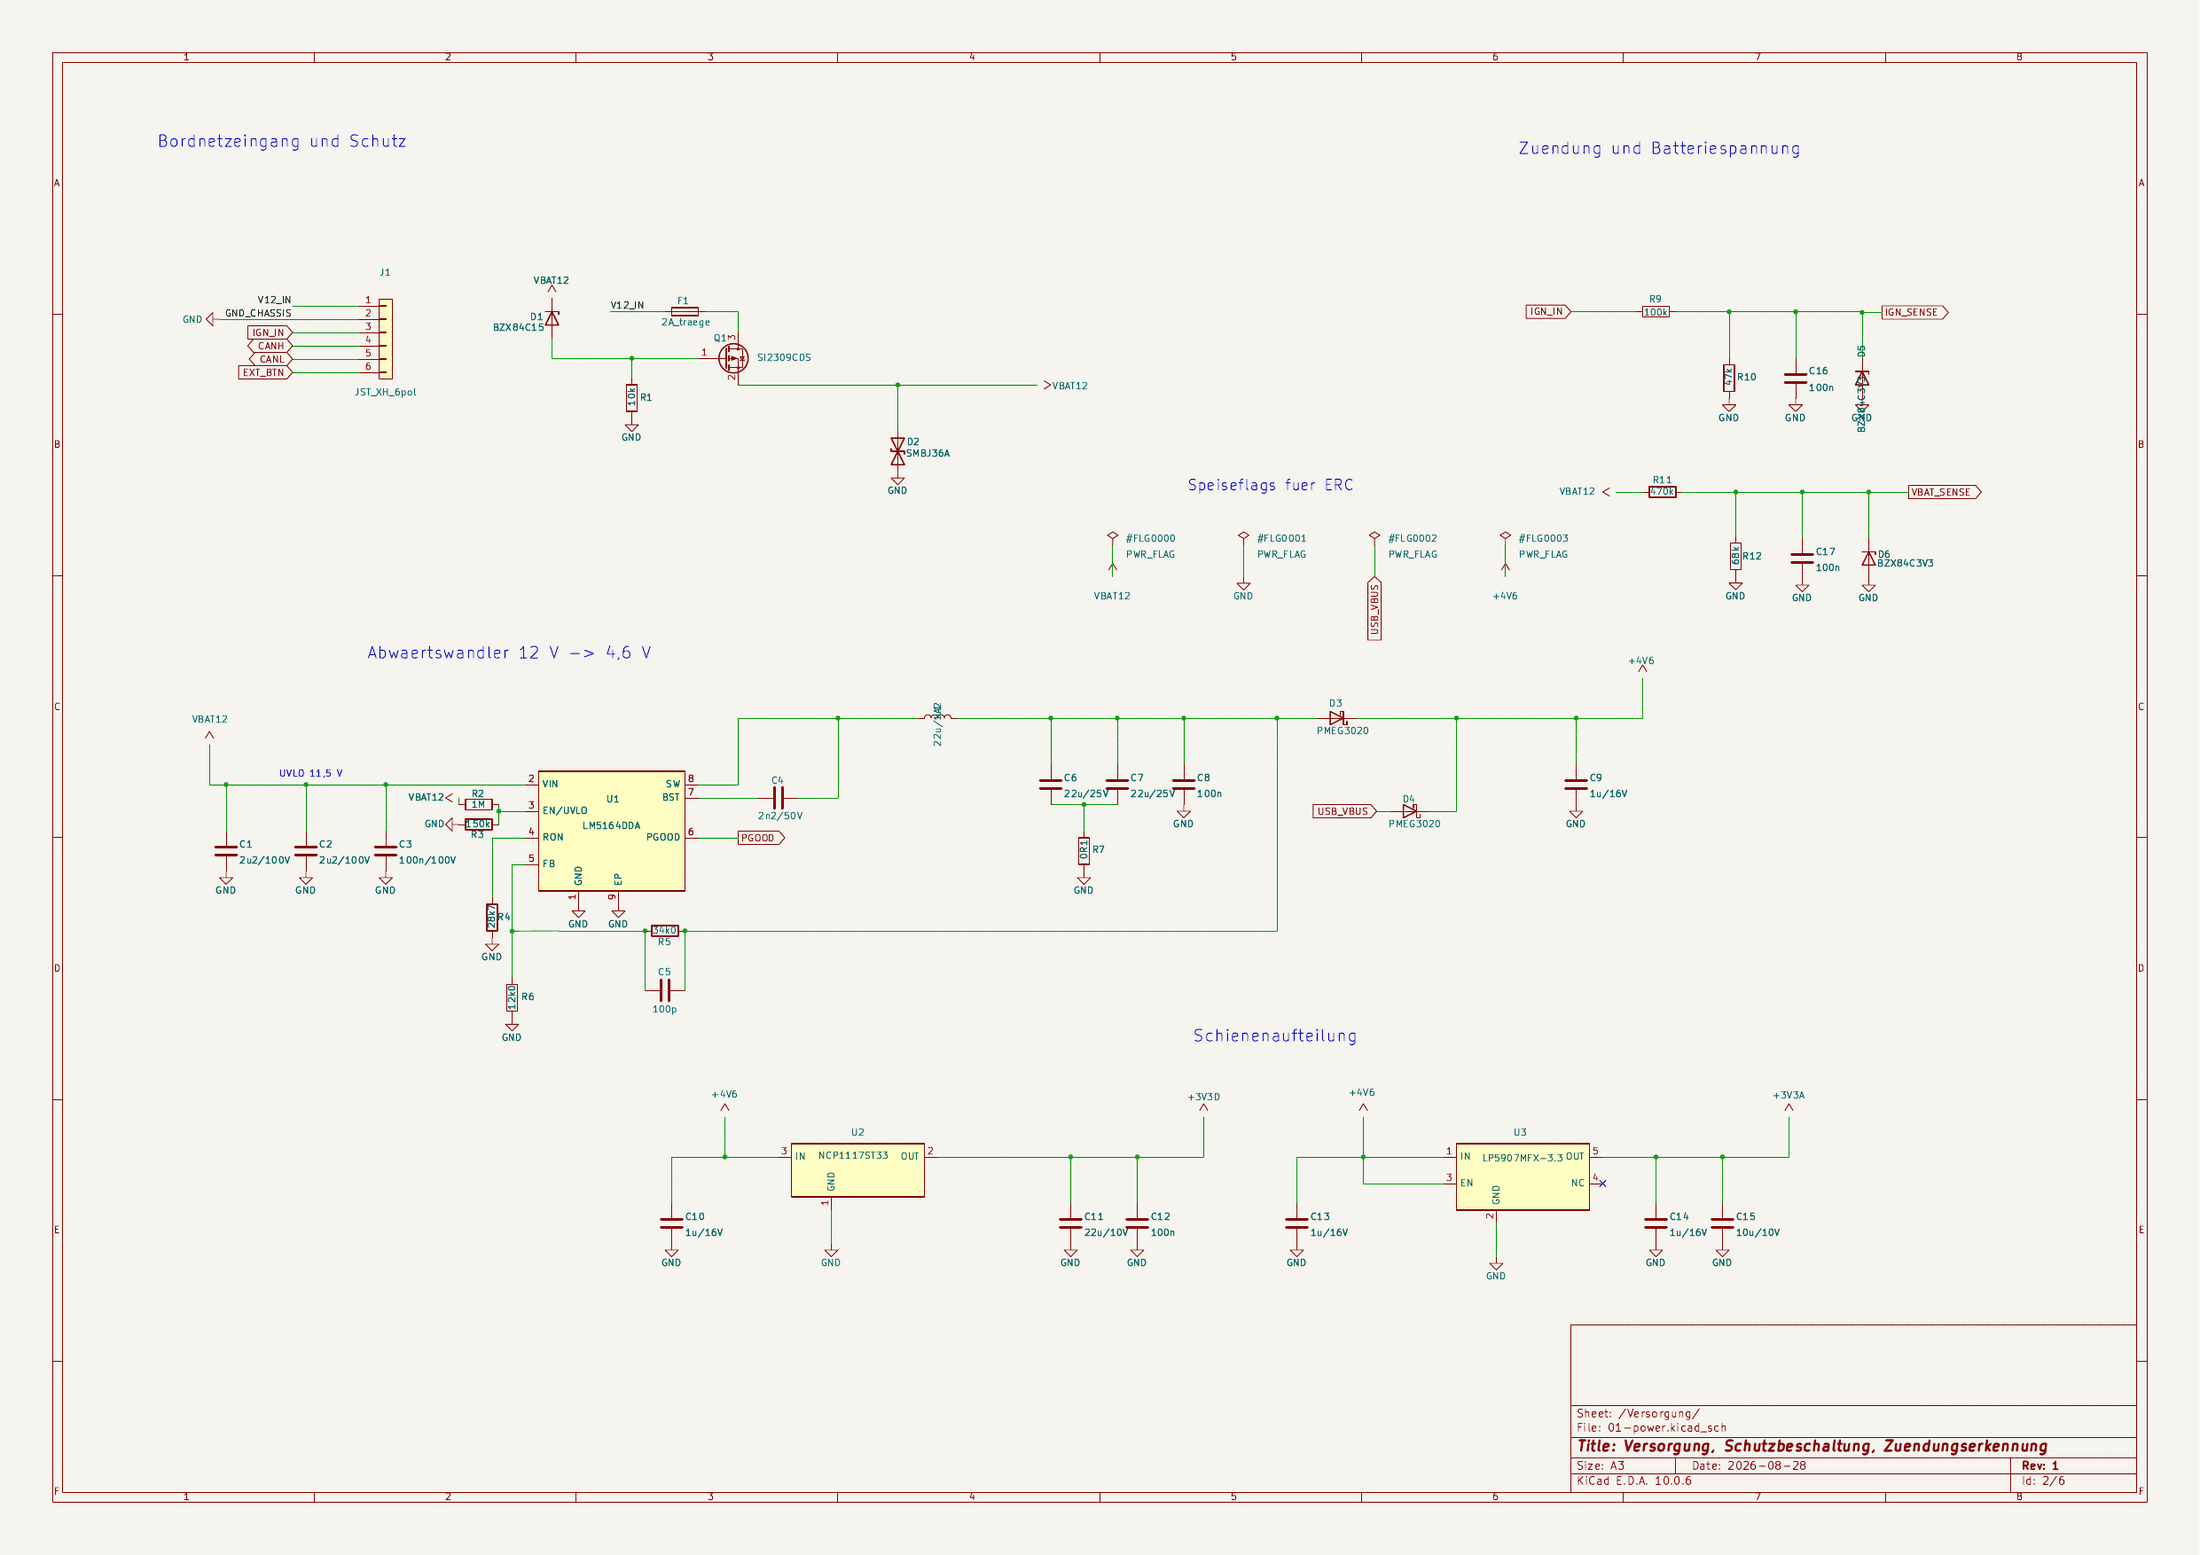
Das Bordnetz eines Motorrads ist rau: Verpolung beim Anklemmen,
Spannungsspitzen beim Abschalten von Verbrauchern, Load Dump. Die
Kette lautet Sicherung → P-FET-Verpolschutz → TVS → Buck.
Der LM5164 verträgt 100 V am Eingang — damit ist ein Load Dump auch
dann unkritisch, wenn die TVS-Diode nicht perfekt greift. Aus seinen
4,6 V machen zwei Linearregler getrennte Schienen für Digital und Analog.
Mehr Details
Warum 4,6 V Zwischenspannung? Nach den beiden Verodungsdioden zum USB-Eingang bleiben 4,3 V. Der Digitalregler braucht bei 1 A nur 455 mV Dropout, es bleibt also knapp 1 V Reserve — und die Verlustleistung im SOT-223 bleibt bei 0,5 W beherrschbar.
Ein Buck statt zweier. Ein einziger Schaltregler, dessen Störungen von beiden Linearreglern weggefiltert werden. Der Analogzweig bekommt einen rauscharmen LDO mit hoher Störunterdrückung — direkt neben dem 5-µV-Signalpfad ist das keine Kür.
Der LM5164 ist ein COT-Regler und braucht mindestens 20 mV Rippel am Feedback-Knoten, sonst schaltet er in Bursts. Umgesetzt als Type-2-Kompensation nach Datenblatt: 0,1 Ω in Reihe zu den Ausgangskondensatoren, 100 pF parallel zum oberen Teilerwiderstand. Beide Werte sind gerechnet und am ersten Aufbau zu verifizieren.
Die Zündung schaltet die Freigabe, nicht das Bordnetz.VBAT12 hängt an Klemme 30, der Enable-Eingang des Wandlers an Klemme 15. Zündung an heißt anlaufen. Zündung aus heißt nicht sofort stromlos: der Prozessor hält seine eigene Versorgung über PWR_HOLD und eine Diode fest, schließt die Datei und lässt dann los. Ein früherer Entwurf hing dauerhaft am Plus — das waren rund 100 mA, rund um die Uhr.
Zwei Teiler messen mit. Klemme 15 über 100 k / 47 k mit Zenerklemme — ein Anwesenheitsmelder, oberhalb von rund 10 V gekappt. Das Bordnetz über 470 k / 68 k, ungekappt bis über 20 V — eine echte Messung. Daraus erkennt die Firmware nicht nur „Zündung an“, sondern auch den laufenden Motor: die Lichtmaschine hebt das Bordnetz über 13,2 V.
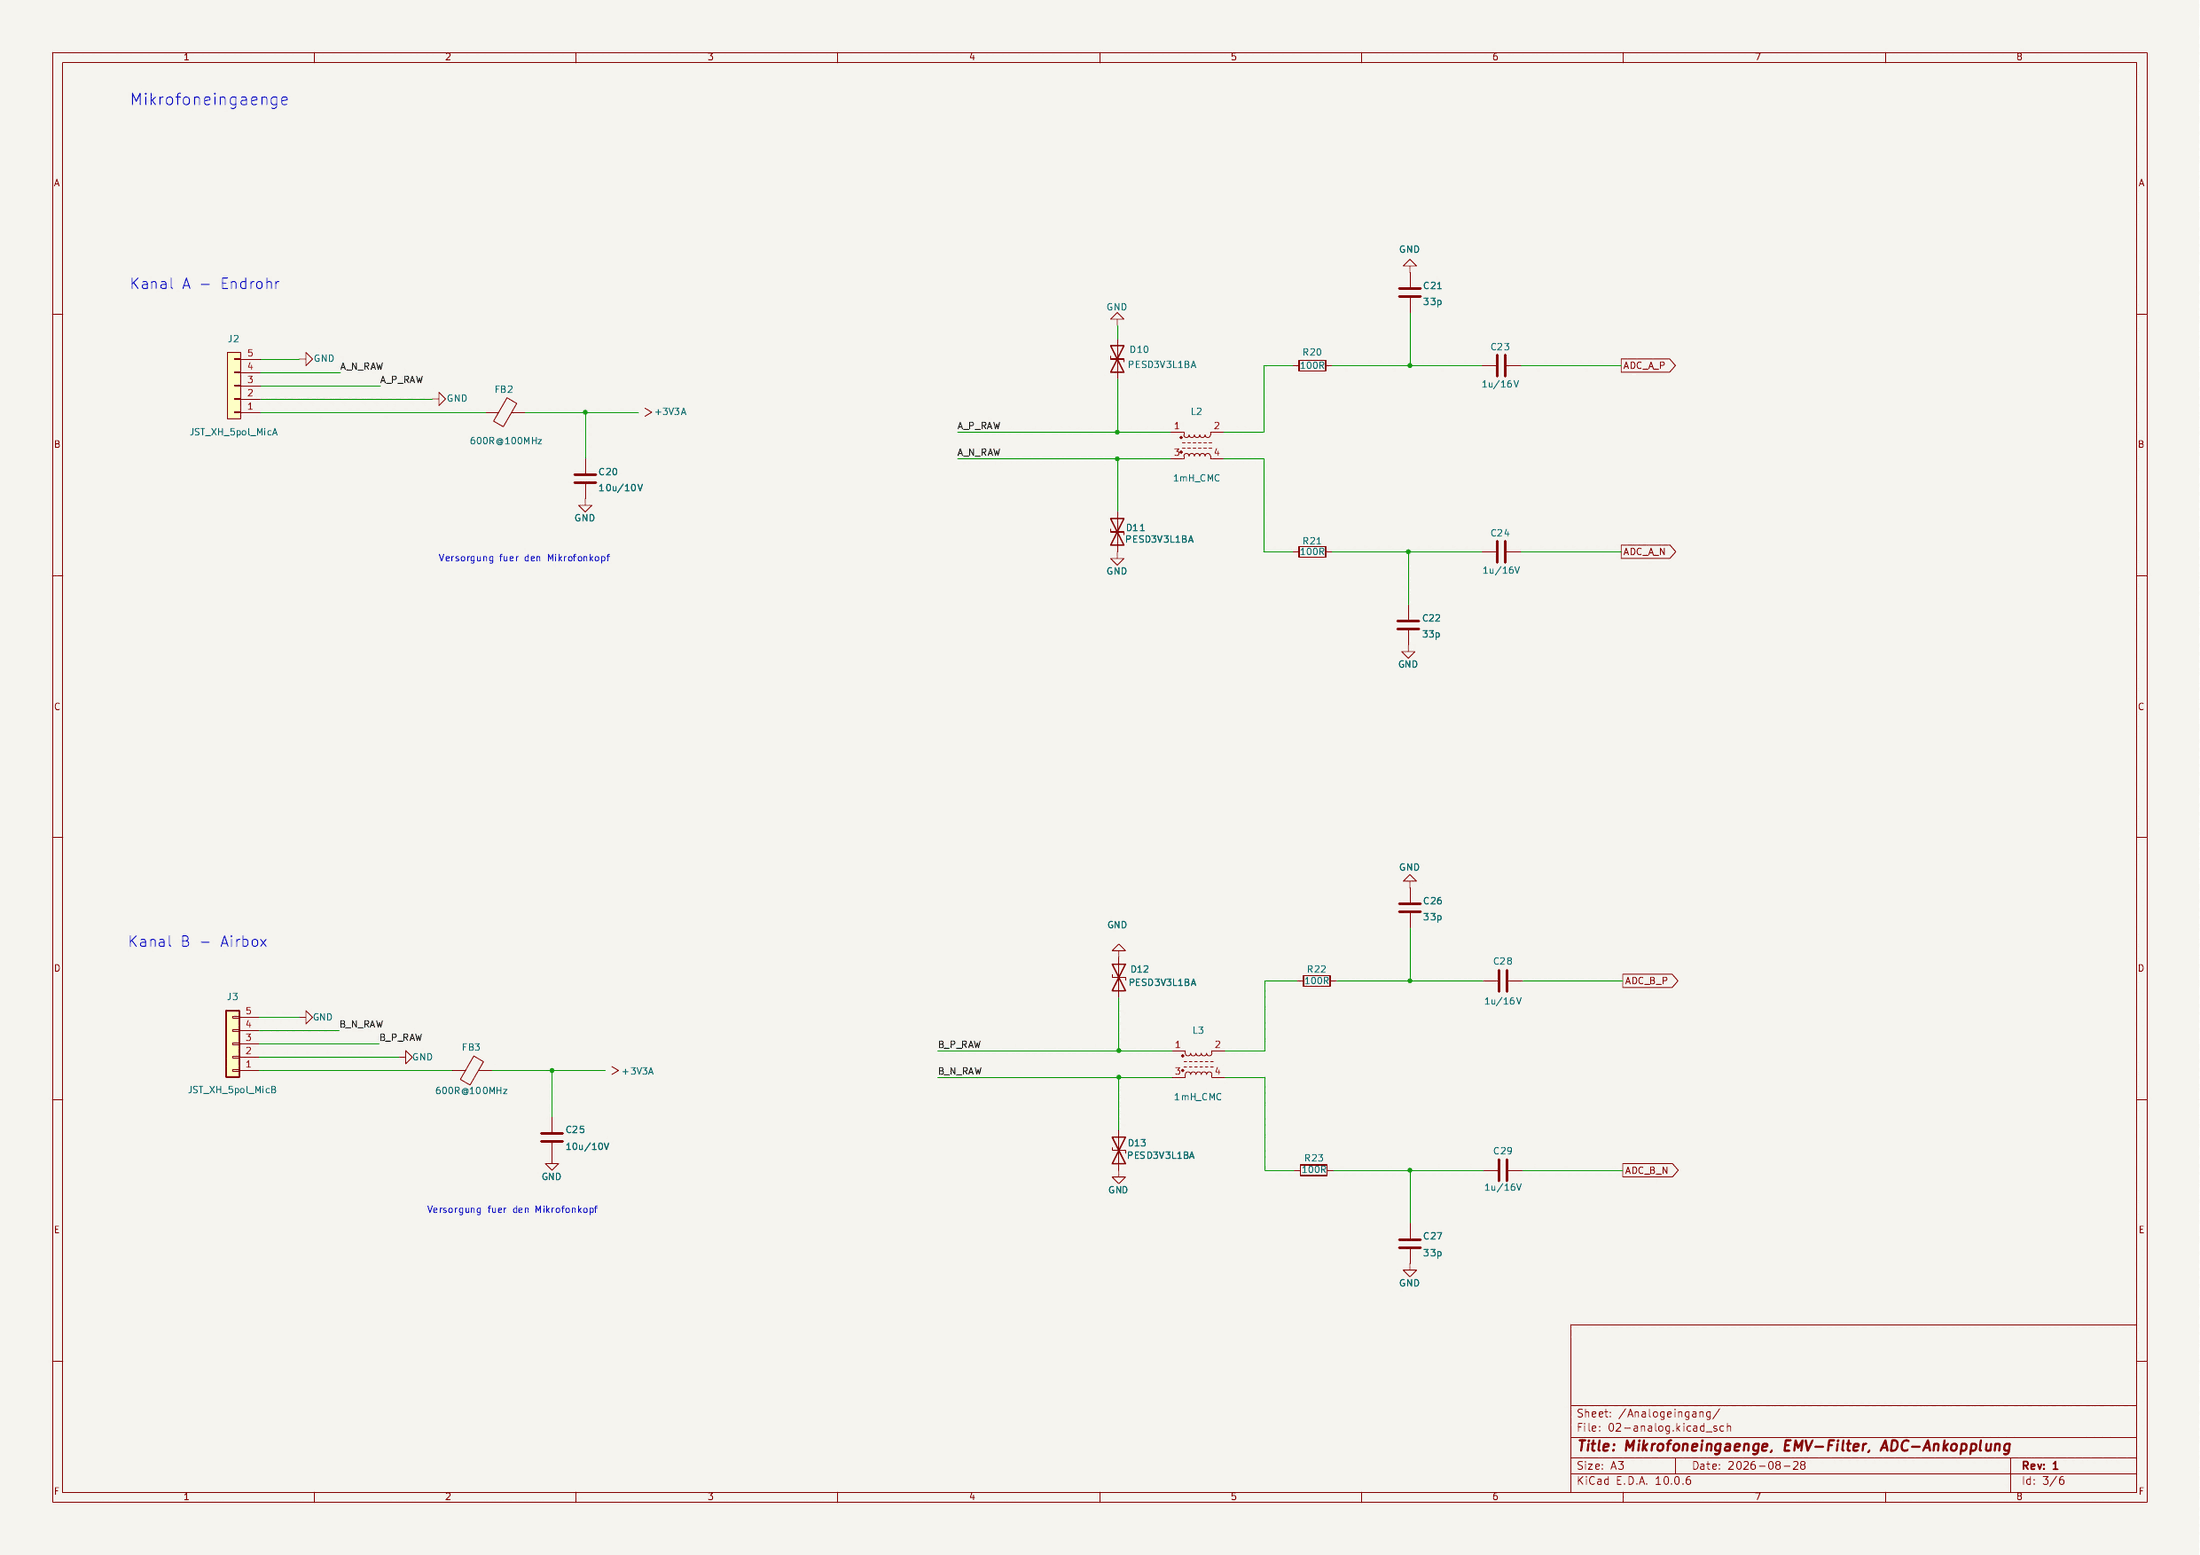
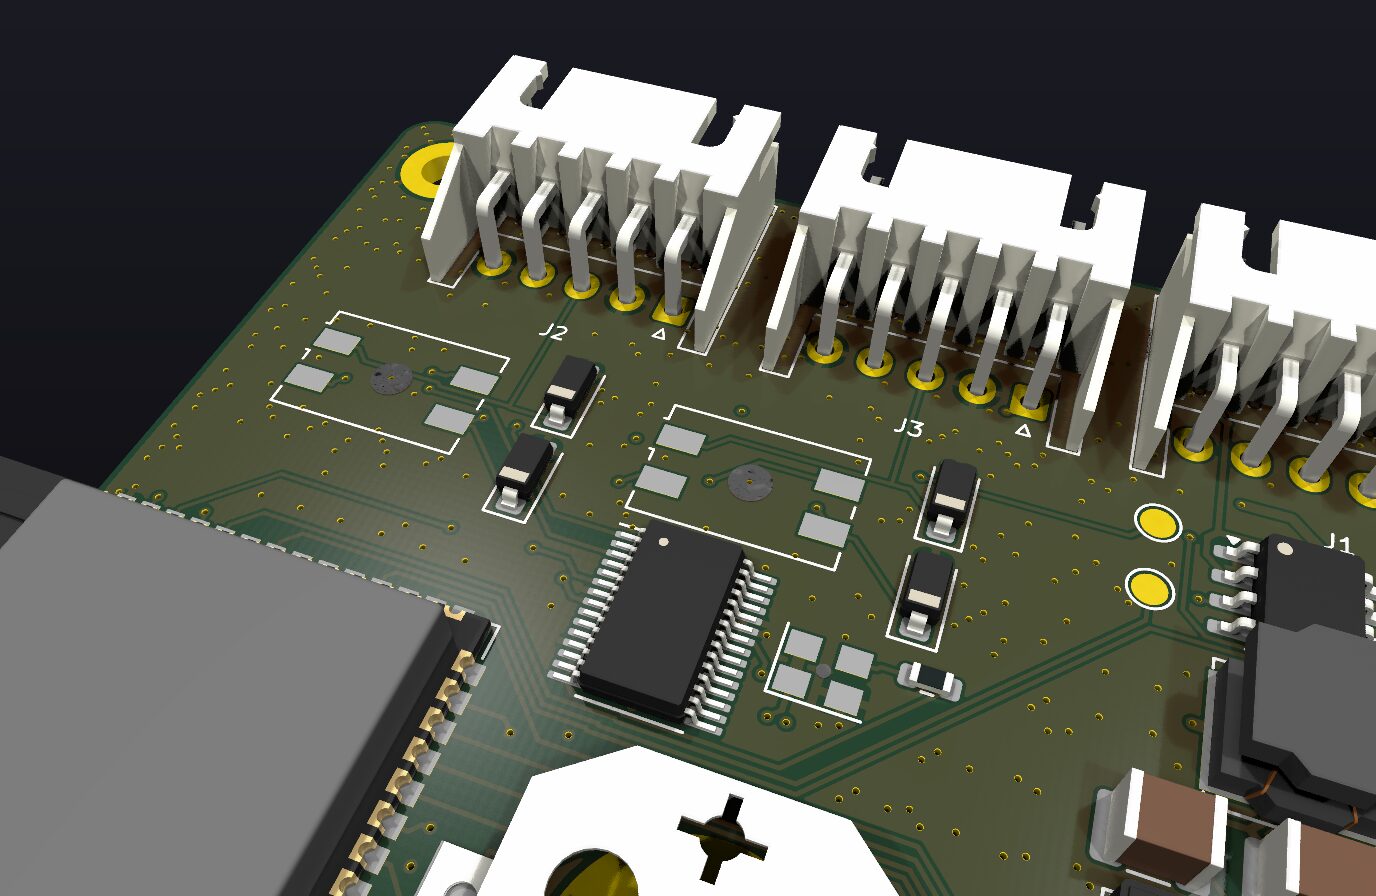
Hier kommen die beiden Mikrofonkabel an. Fünf Stufen pro Kanal:
TVS-Array gegen ESD und Kabelbaumfehler,
Gleichtaktdrossel gegen die Zündstörungen,
100 Ω + 33 pF als HF-Filter, 1 µF
AC-Kopplung — weil das Mikrofon auf 1,3 V liegt und der ADC
eine andere Gleichtaktspannung erwartet — und schließlich die
Vorspannung auf das ADC-Bezugspotential.
Mehr Details
Der RC-Filter liegt mit rund 48 MHz Eckfrequenz weit über dem Audioband — er soll nur Hochfrequenz abräumen, nicht den Klang formen. 33 pF sind bewusst C0G, damit sich die Kapazität mit Temperatur und Spannung nicht verschiebt.
Warum symmetrisch? Der PCM1863 unterdrückt Gleichtaktstörungen nur um 56 dB — weniger, als ich zunächst geschätzt hatte. Ausgeglichen wird das durch die niederohmig gepufferte Übertragung: beide Zweige werden identisch getrieben, eingekoppelte Störungen bleiben damit sauber im Gleichtakt und fallen heraus.
Der Schirm liegt beidseitig auf Masse. Für die Gleichtaktunterdrückung sorgt die Drossel, nicht die Schirmführung — die einseitige Auflage würde nur eine Antenne bauen.
Eine bekannte Grenzwertverletzung: Der PCM1863 hat 20 kΩ Eingangsimpedanz pro Pin, das Mikrofon fordert mindestens 25 kΩ. Durch den Buffer im Mikrofonkopf ist das entschärft — der treibt die 20 kΩ mühelos, das Mikrofon selbst sieht nur die 47-kΩ-Lastwiderstände im Kopf.
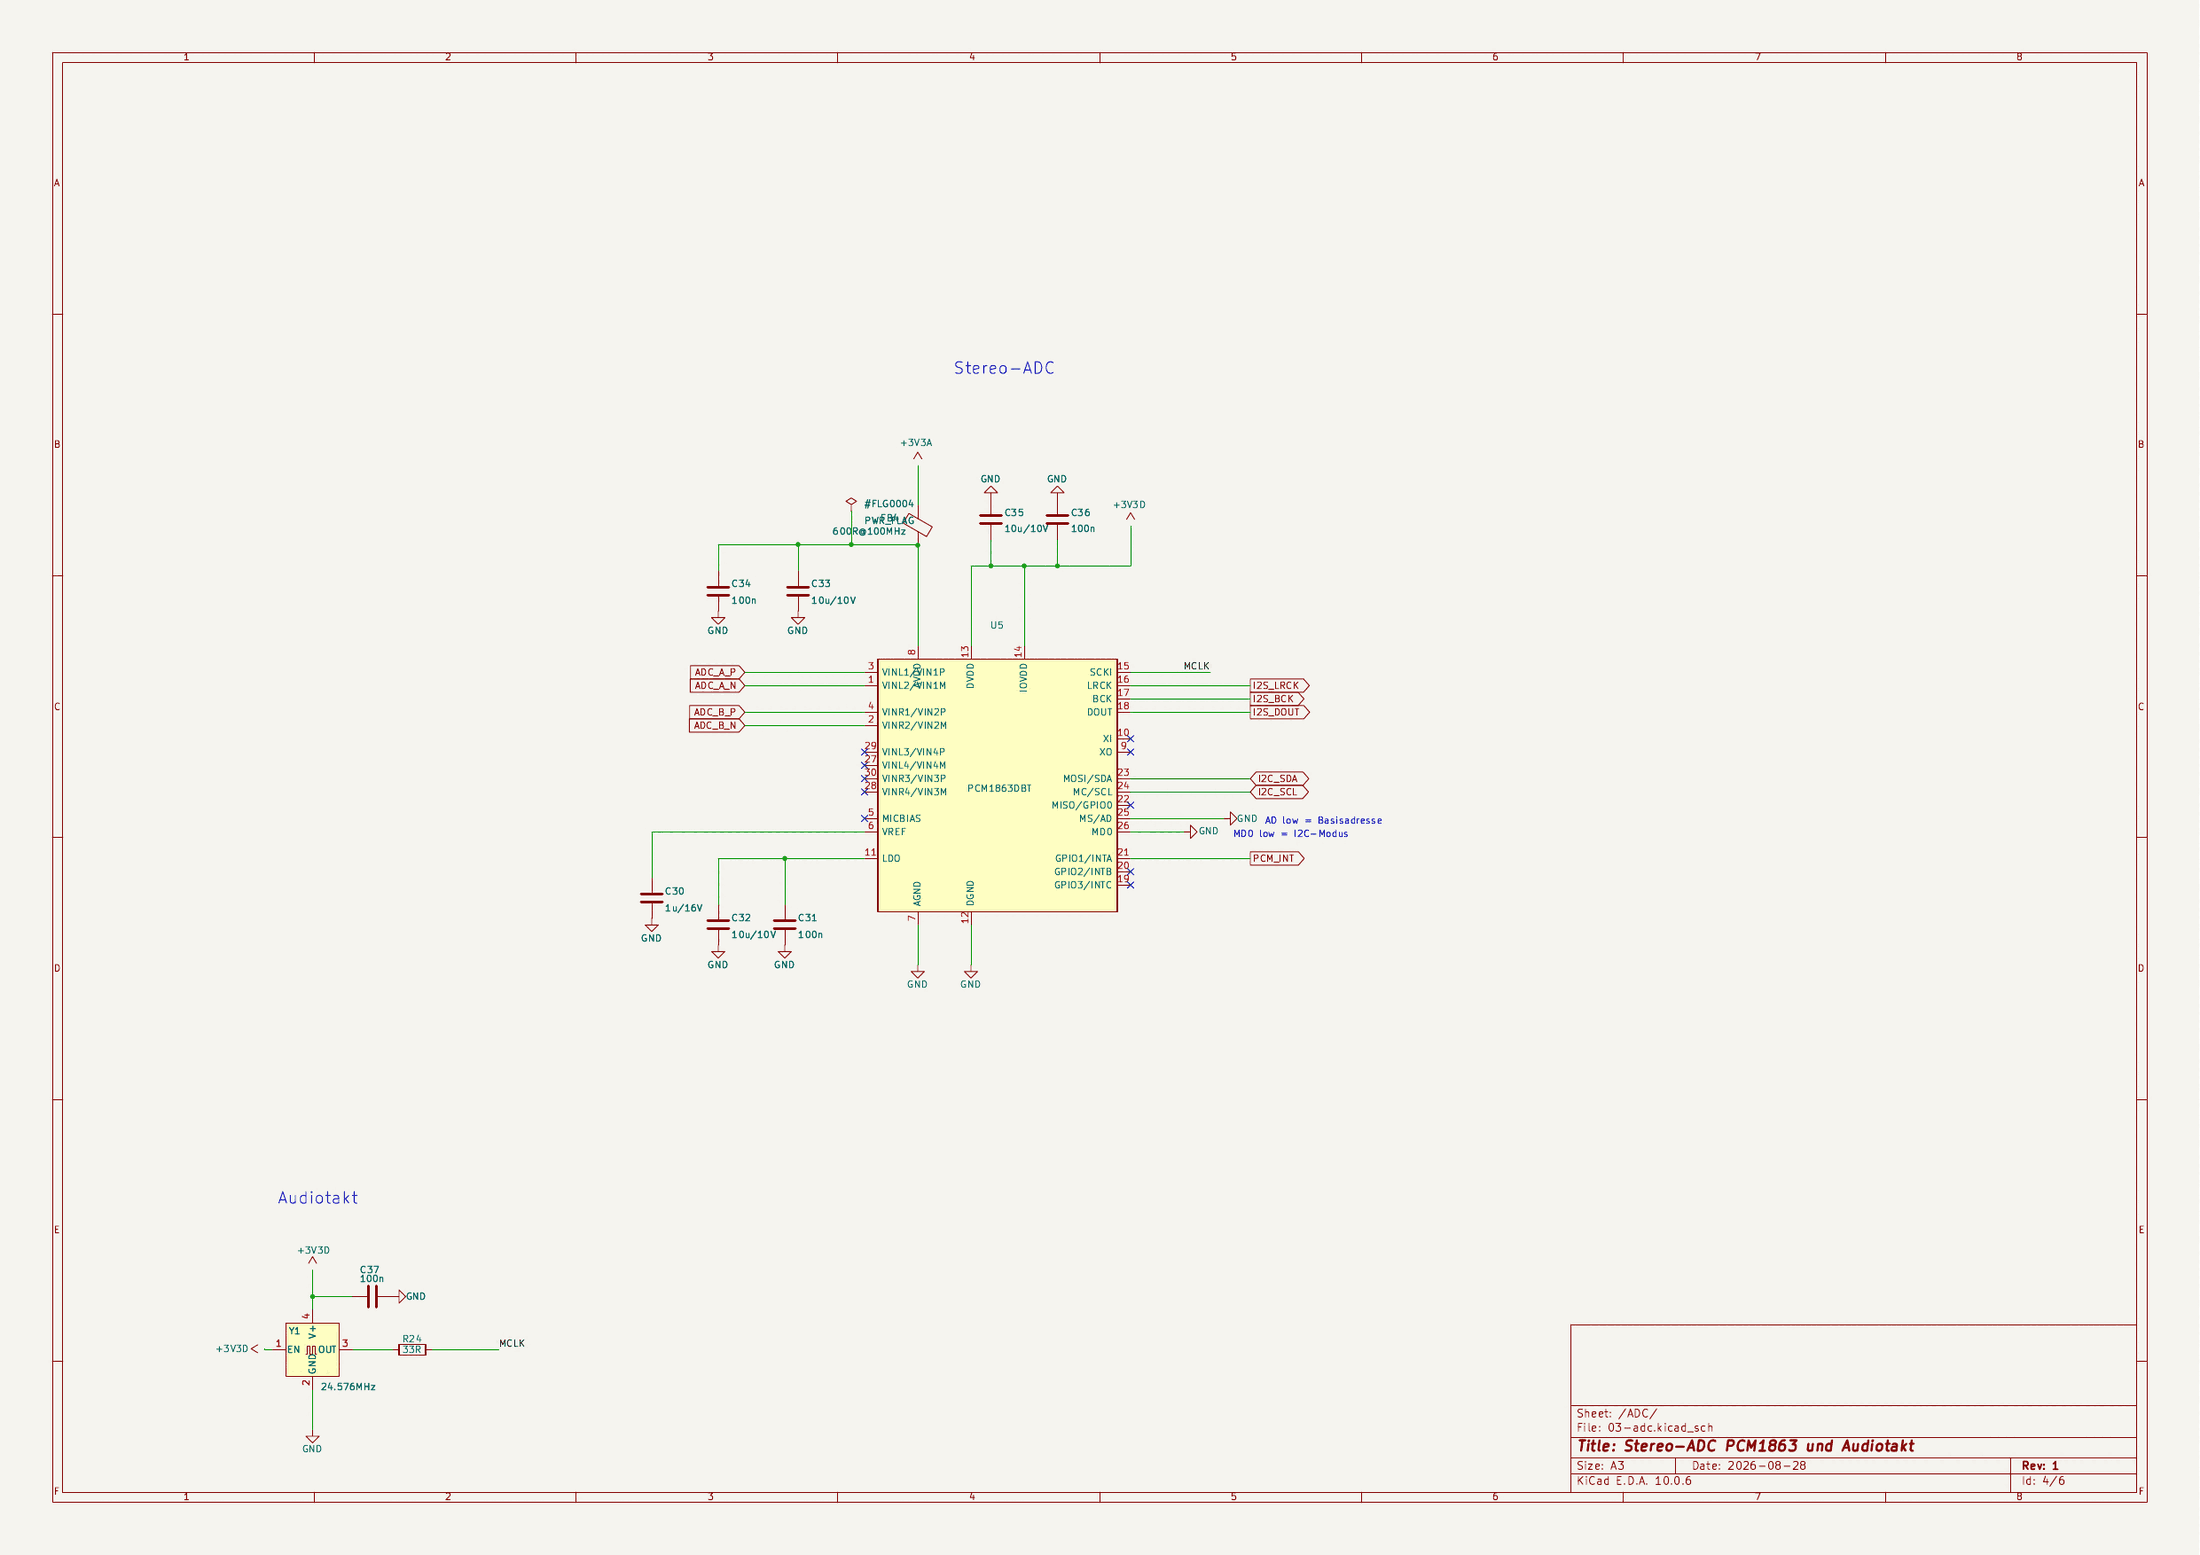
Der PCM1863 wandelt beide Kanäle mit 24 bit und bietet
−12 bis +32 dB Verstärkung in 0,5-dB-Schritten, für jeden
Kanal getrennt. Genau das war der Grund, ihn statt des
billigeren PCM1861 zu nehmen: der ist pingesteuert und kennt nur drei
Stufen für beide Kanäle gemeinsam. Damit ließe sich Endrohr und Airbox
nicht unterschiedlich aussteuern.
Mehr Details
Der ADC ist Taktherr, nicht der Prozessor. Ein externer 24,576-MHz-Oszillator speist ihn; daraus fallen 48 kHz als 512×fs und 96 kHz als 256×fs. Der ESP32 ist reiner Empfänger. Das eliminiert die gesamte Klasse von Taktproblemen, die entsteht, wenn ein beschäftigter Mikrocontroller den Audiotakt erzeugen soll — der Jitter hängt jetzt am Quarz, nicht am Prozessorzustand.
Vollausschlag 4,2 V rms differentiell bei 0 dB, Rauschabstand 110 dB. Beides deutlich besser als in der ersten Auslegung angenommen — dort stand die halbe Spannung und 103 dB. Der Fehler kam aus einem Applikationshinweis statt aus dem Datenblatt.
Der Baustein hat keinen Reset-Pin. Auch das war eine falsche Annahme: die softwaregesteuerten PCM186x werden über Register oder Power-Cycle zurückgesetzt. Der dafür vorgesehene GPIO ist stattdessen als Interrupt-Eingang beschaltet.
Angesteuert wird über I²C; die Adresse legt ein Pin fest, ein zweiter wählt I²C statt SPI. Die vier ungenutzten Analogeingänge bleiben unbeschaltet — das Datenblatt verlangt das ausdrücklich.
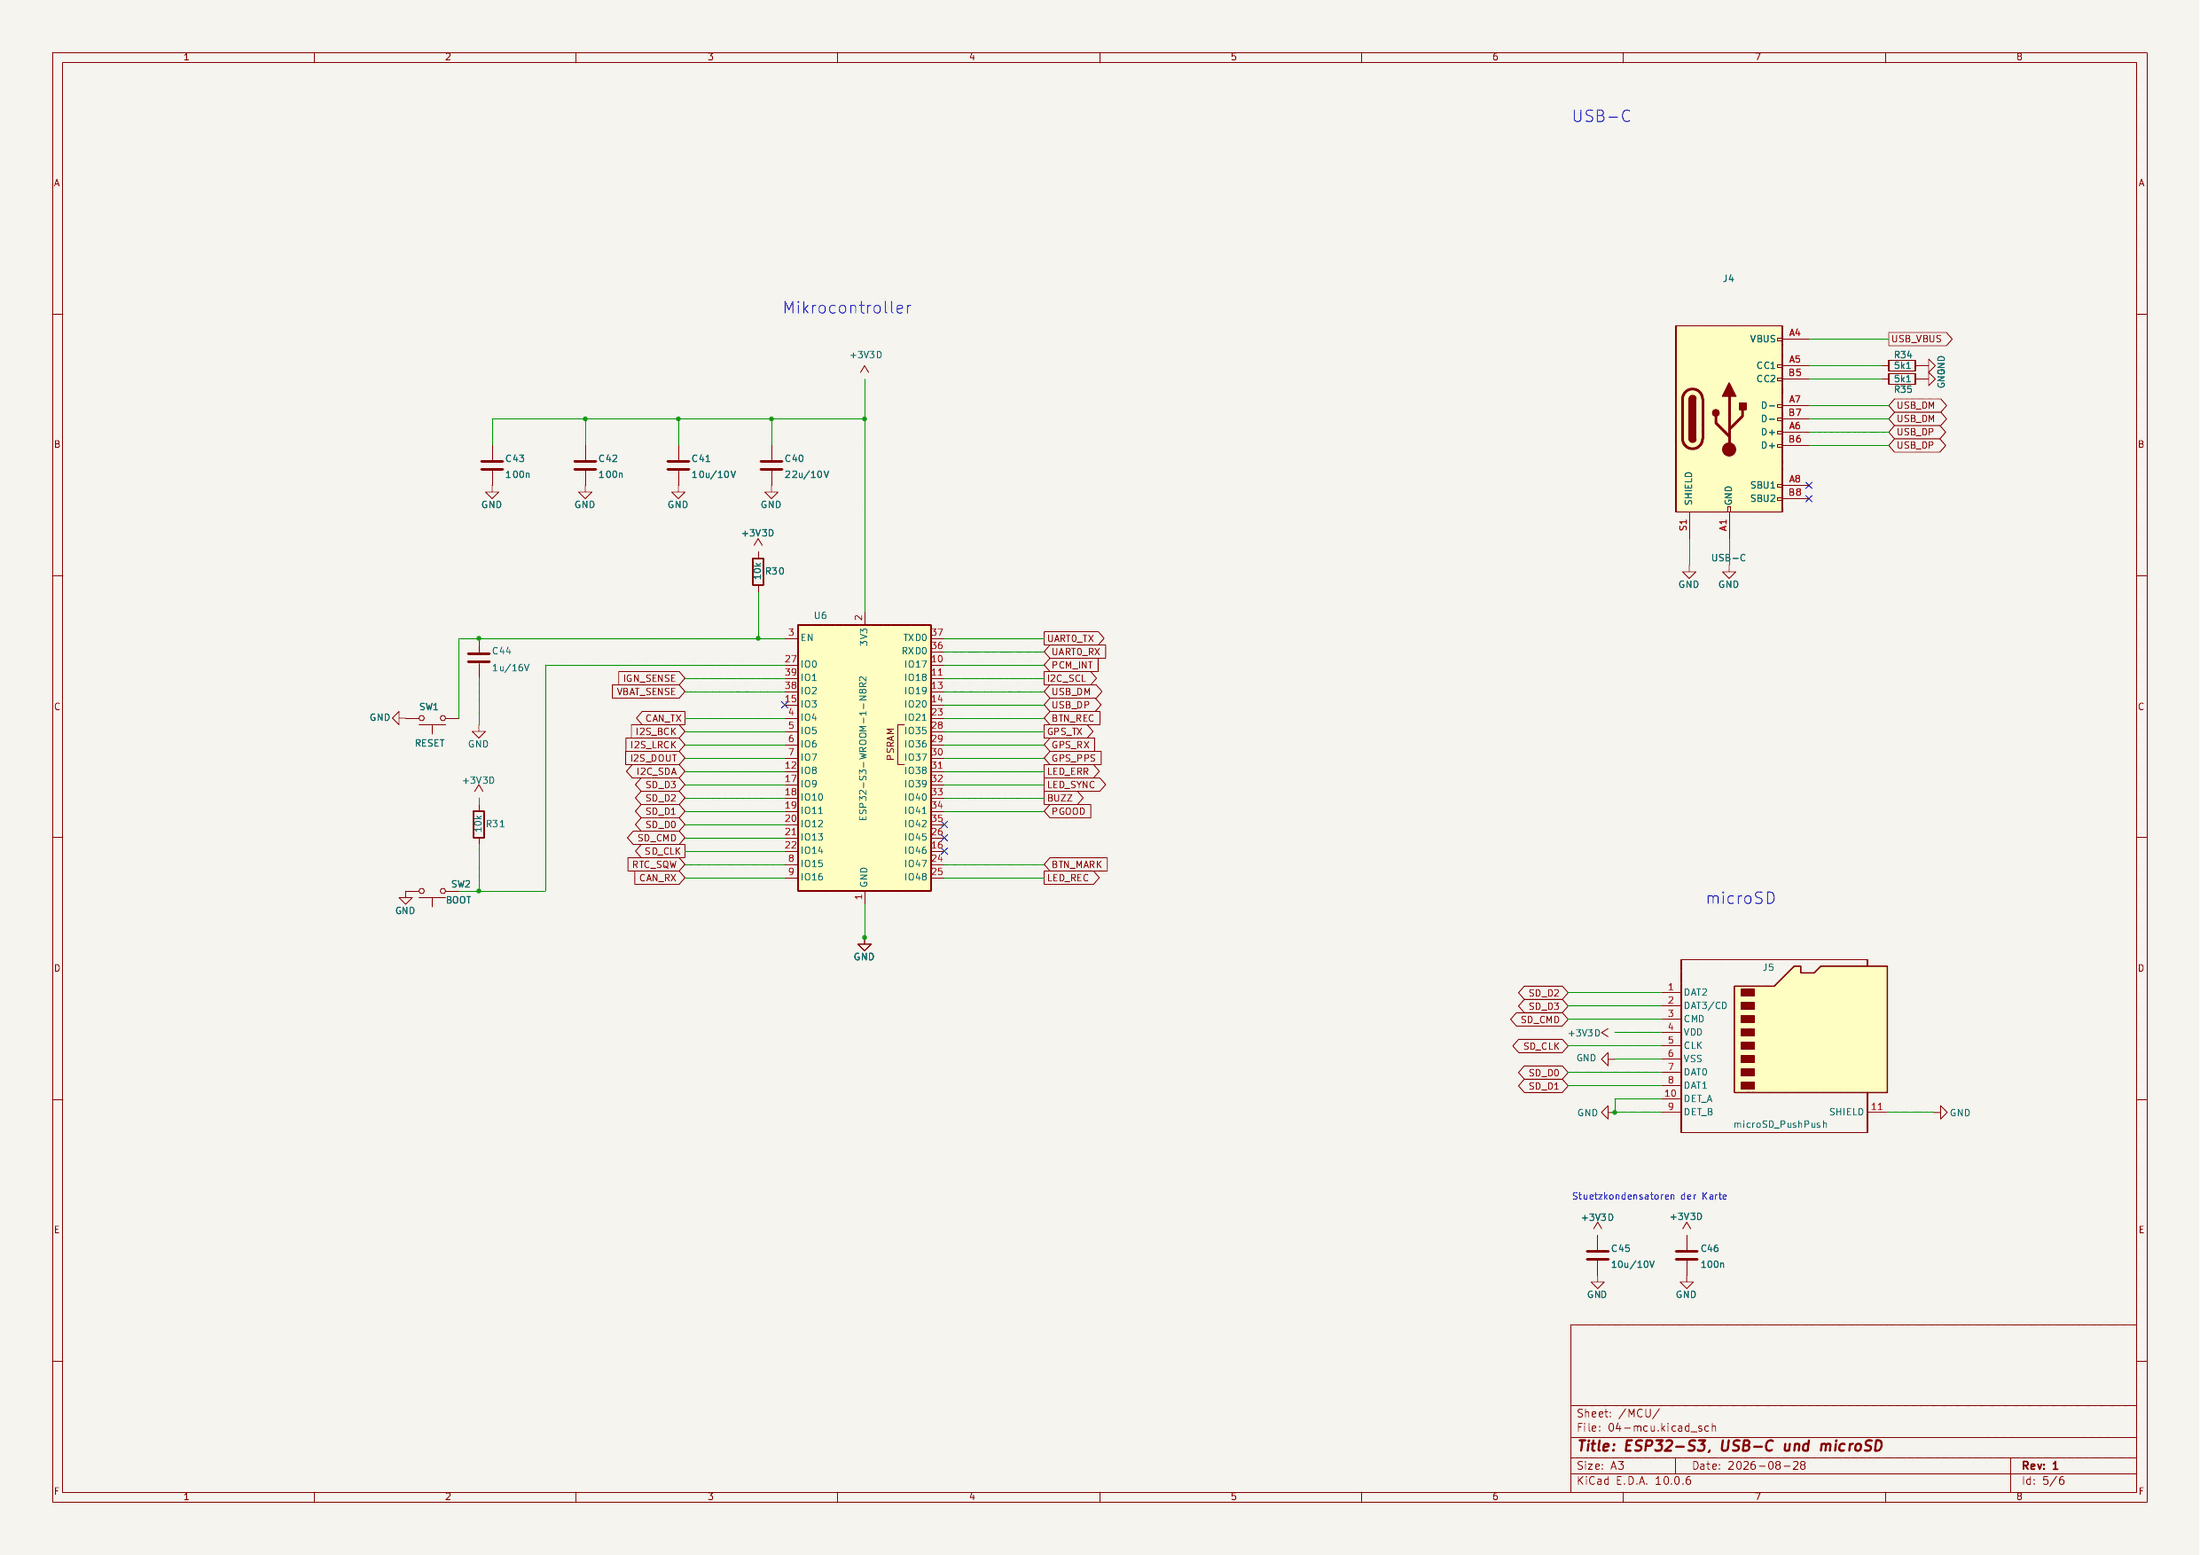
Der ESP32-S3 nimmt das I²S-Signal per DMA entgegen, puffert es im
PSRAM und schreibt es blockweise auf die Karte. Bewusst die
N8R2-Variante mit 2 MB Quad-PSRAM: die größeren
Octal-Varianten belegen drei GPIOs intern, die hier gebraucht werden.
2 MB reichen als Schreibpuffer für rund sieben Sekunden Stereo-Audio —
mehr als genug, um eine hakelnde SD-Karte zu überbrücken.
Mehr Details
microSD im 4-Bit-Modus statt SPI. Bei 48 kHz fallen 288 kB/s an, bei 96 kHz 576 kB/s — für SDMMC unkritisch, über SPI würde es eng.
USB-C nativ am Prozessor, keine Wandlerchips. Damit ist der Download über Massenspeicher möglich, ohne dass ein zweiter Chip mitreden muss.
Der USB-Steckverbinder war ursprünglich ein XKB-Typ, den DigiKey nicht führt. Jetzt sitzt dort ein GCT USB4085 — und das ist kein Tausch gleicher Bauform: der alte klebte mit einer Padreihe oben auf, der neue steckt mit sechzehn Anschlüssen in zwei versetzten Reihen durch die Platine. Mechanisch am Motorrad die bessere Wahl, aber das Layout musste an der Stelle komplett neu.
Die Antenne des Moduls ragt 6 mm über die linke Platinenkante. Anders bekommt man die vom Footprint verlangte metallfreie Zone von 21 × 48 mm nicht unter. Das Gehäuse muss dort ausgespart und aus Kunststoff sein — sonst die pinkompatible U-Variante mit externer Antenne bestücken.
GPIO3, 45 und 46 bleiben frei: das sind Strapping-Pins, die beim Start den Bootmodus bestimmen. Ein angeschlossener Verbraucher mit Pull-down darauf, und das Gerät startet irgendwann nicht mehr.
Die DS3231 ist eine Uhr mit temperaturkompensiertem
Quarz: ±2 ppm, also 0,17 Sekunden Abweichung am Tag. Ein
unkompensierter Typ läge bei 20 bis 50 ppm — im Motorradheck mit
−5 bis +60 °C wären das mehrere Sekunden täglich. Dazu ein
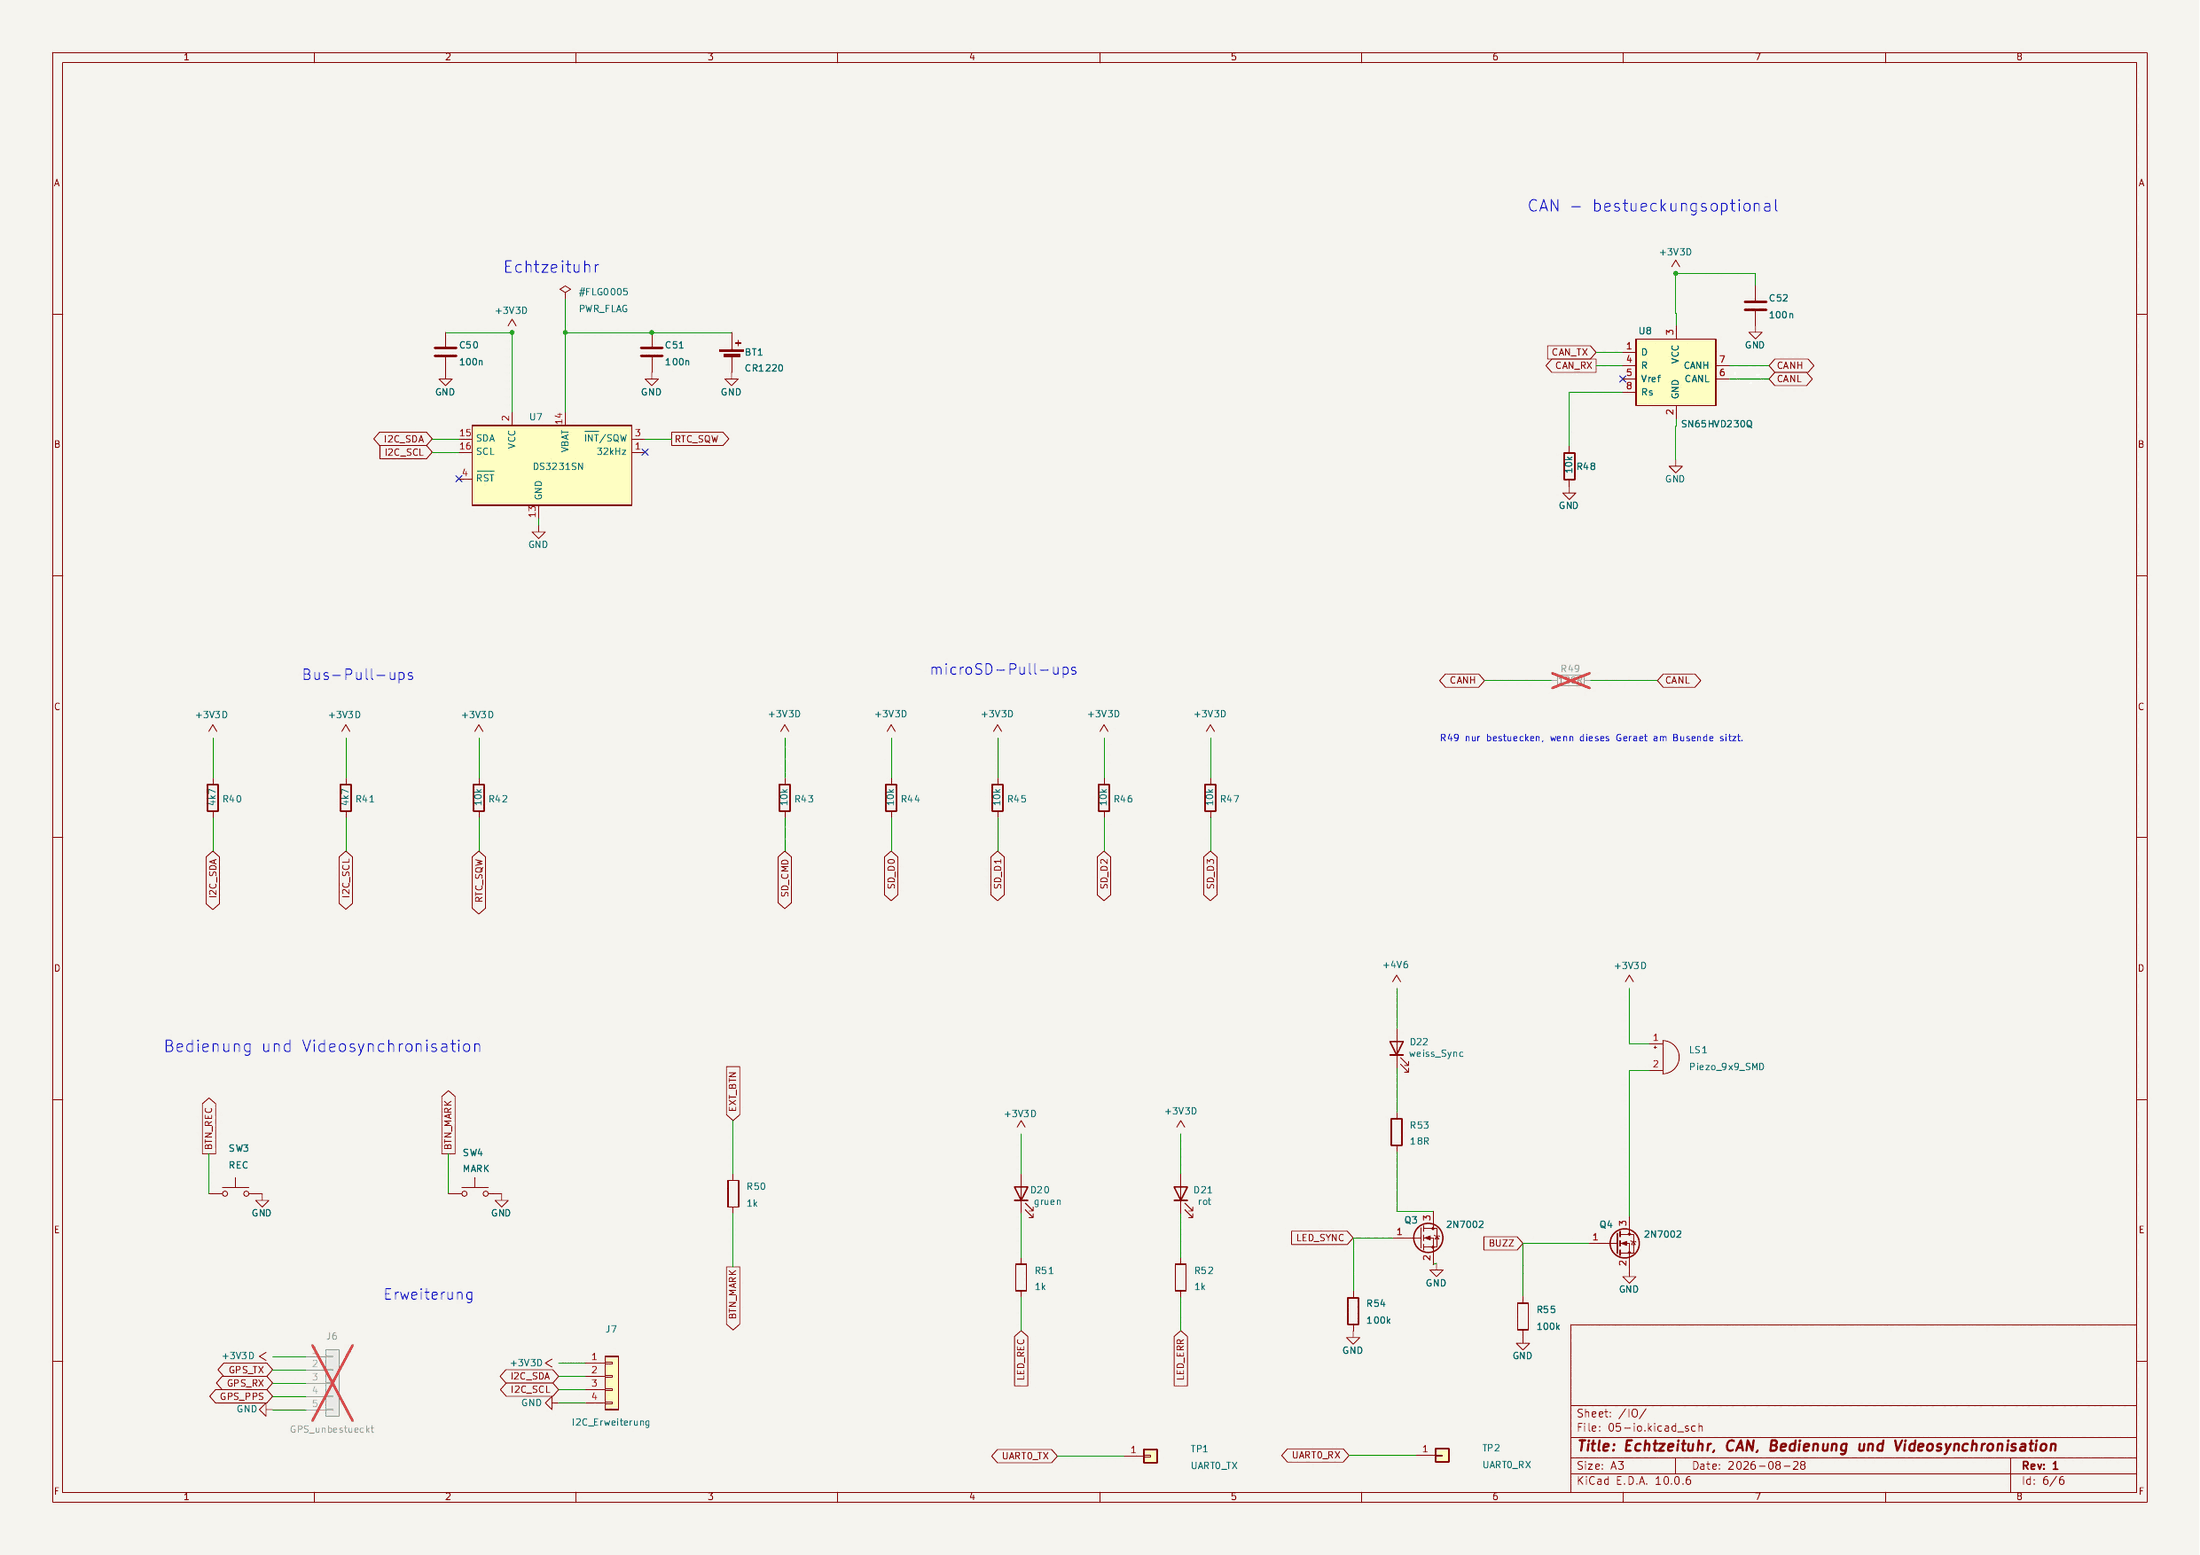
CAN-Transceiver für die Anbindung an die
eigene ECU, Taster, LEDs und der Sync-Marker.
Mehr Details
Der 1-Hz-Rechteckausgang der Uhr ist der eigentliche Trick. Er hängt auf einem Interrupt-Pin; bei jeder Sekundenflanke wird der laufende Samplezähler festgehalten. Ergebnis ist eine driftfreie Zuordnung von Uhrzeit zu Audiosample über die ganze Aufnahme — unabhängig davon, ob der Oszillator exakt 48 000 Samples pro Sekunde liefert.
Sync-Marker: eine weiße Power-LED als Blitz und ein Piezo-Summer. Bei Aufnahmestart und auf Tastendruck blitzt und piept es, die Samplenummer landet im Log. Die Kamera nimmt beides auf — im Schnittprogramm ist der Ton damit framegenau ausrichtbar. Das ist die einzige Ebene, die wirklich Frame-Genauigkeit liefert; Uhr und Netzwerkabgleich bringen auf etwa 100 ms.
CAN ist bestückungsoptional. Der ESP32 kann CAN 2.0B bis 1 Mbit/s, aber kein CAN-FD. Für Drehzahl, Ladedruck und Drosselklappenstellung aus der eigenen ECU reicht das.
Ein 5-poliger GPS-Header bleibt unbestückt. Ein Modul für rund 6 € würde die Zeit später auf Mikrosekunden disziplinieren und Geschwindigkeit und Position dazuliefern. Kostet jetzt nur den Footprint.
Die Pufferbatterie ist eine CR1220, nicht die üblichere CR2032 — der 12-mm-Halter passte besser ins Layout. Das ist rund ein Viertel der Kapazität, für die Uhr aber immer noch reichlich.
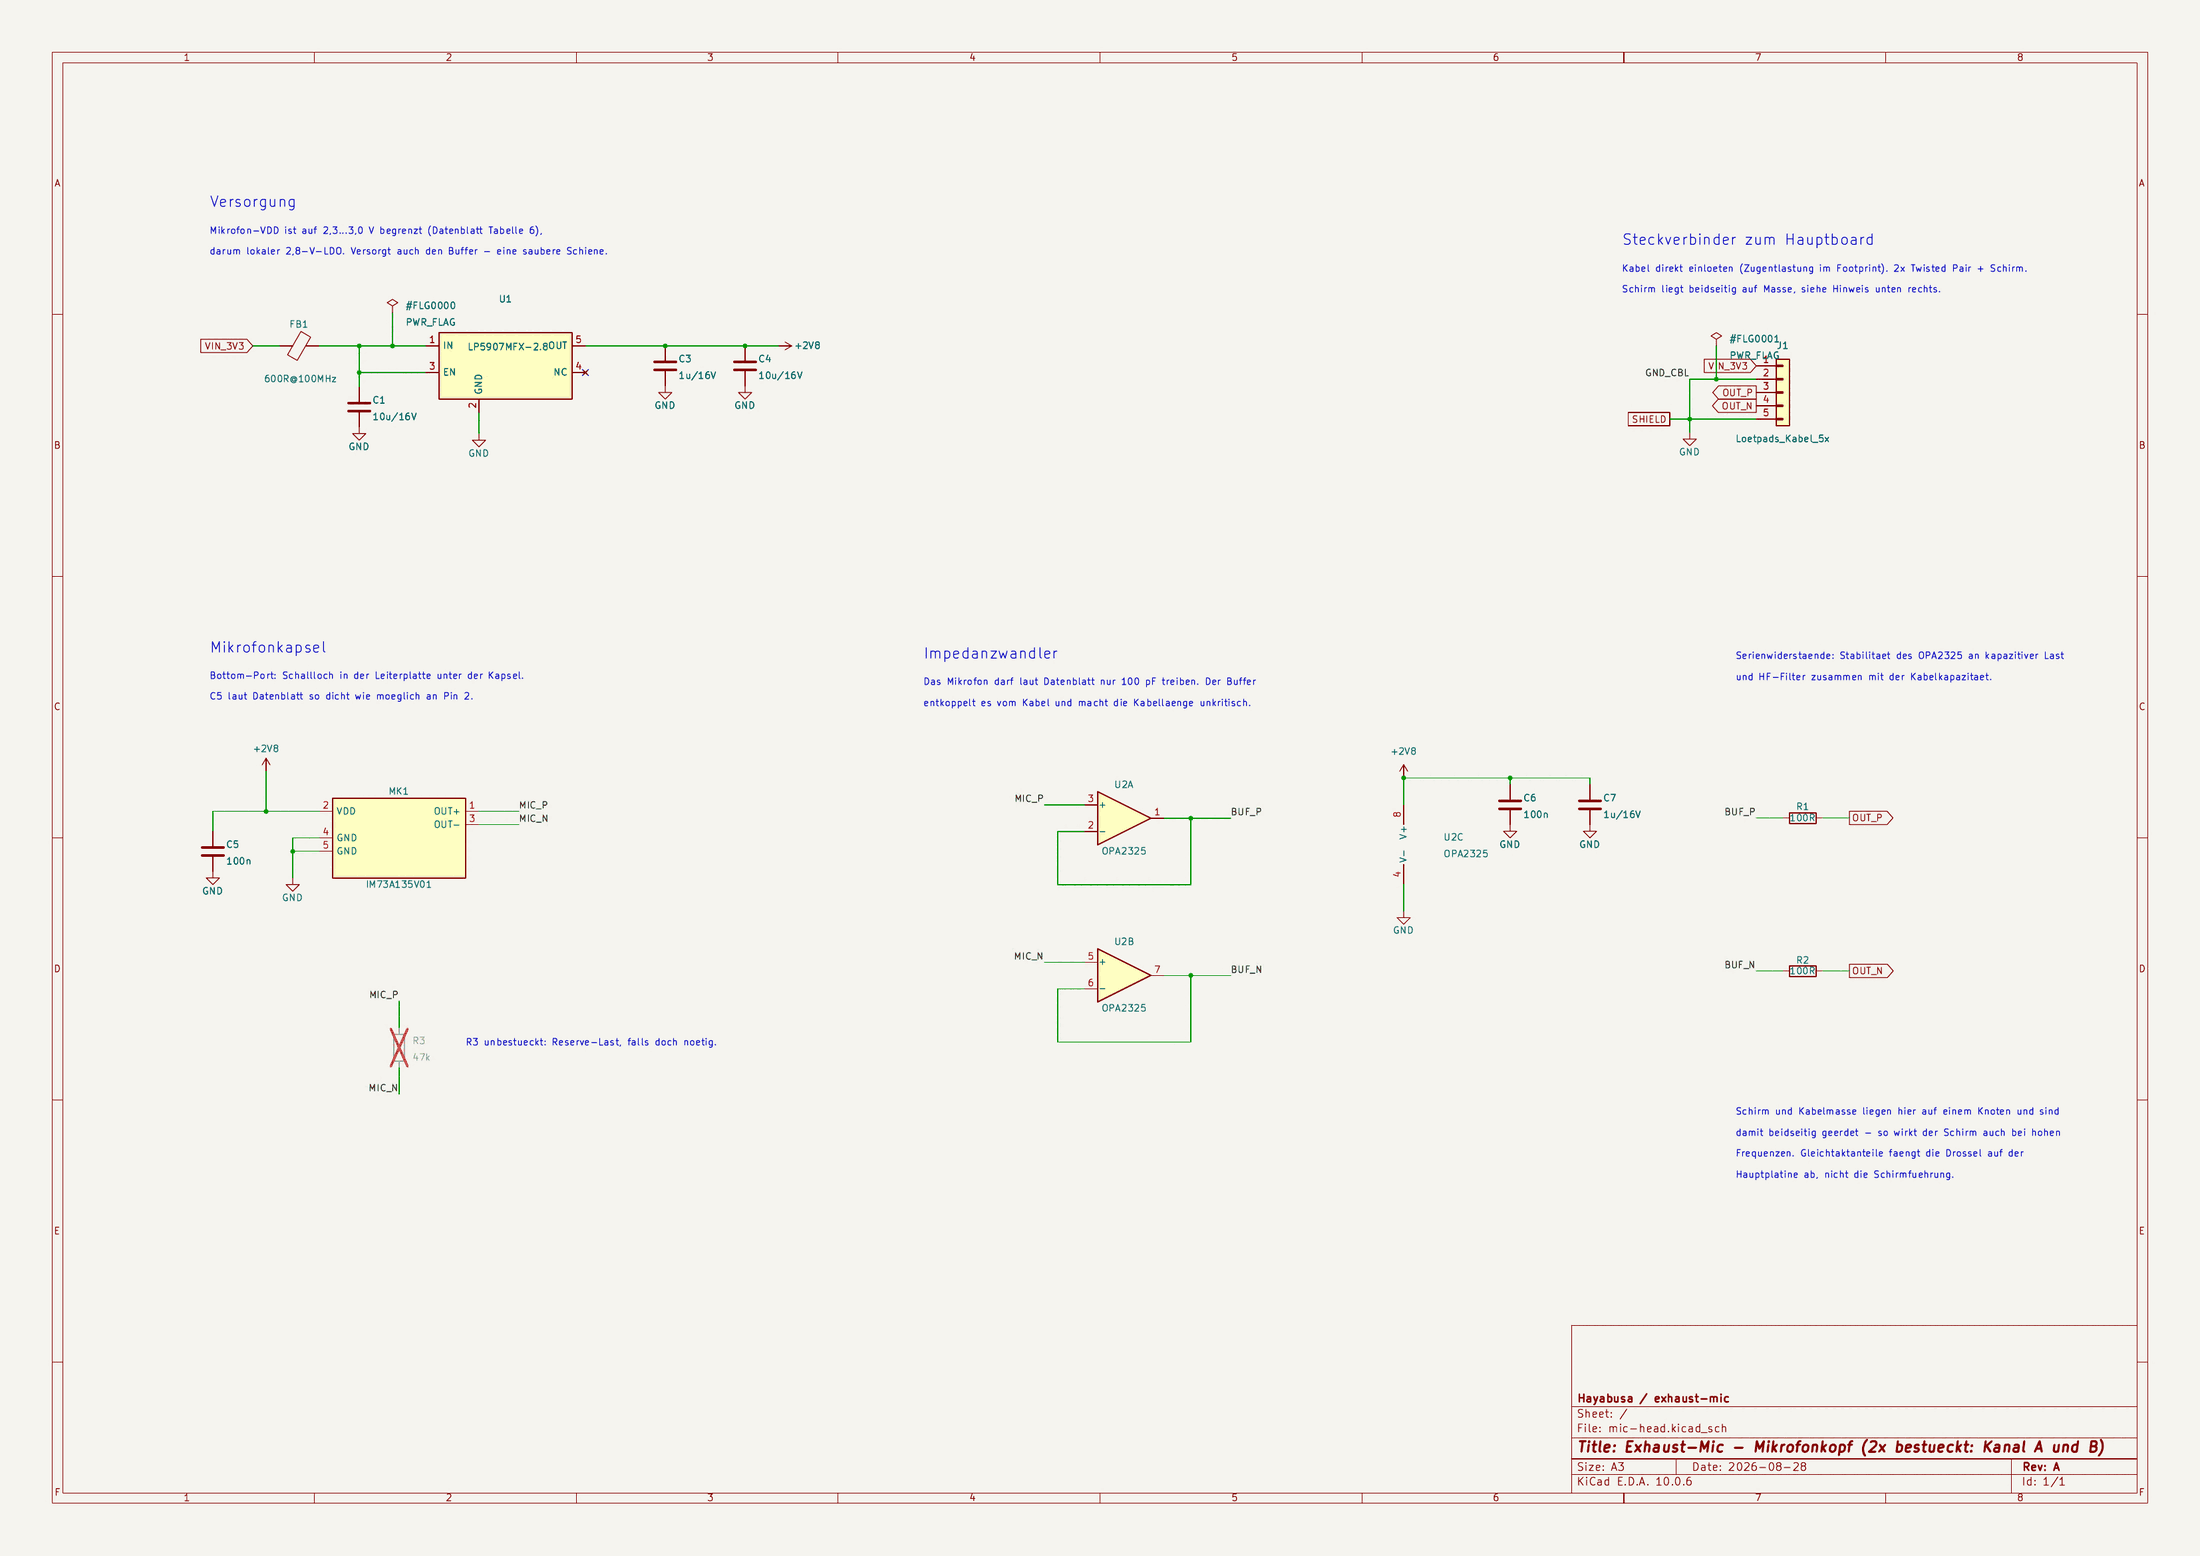
Vierzehn Bauteile, und trotzdem die Platine, an der das ganze Konzept
hängt. Das Mikrofon darf nur 100 pF Last treiben —
geschirmtes Kabel liegt bei 50 bis 100 pF pro Meter. Ohne den
Doppelbuffer wäre bei einem Meter Schluss. Mit ihm sieht das Mikrofon
nur noch die rund 5 pF Eingangskapazität des Operationsverstärkers,
und das Kabel darf drei Meter lang sein.
Mehr Details
Eigener 2,8-V-Regler im Kopf. Das Mikrofon will 2,3 bis 3,0 V, nicht 3,3 — das stand im Datenblatt und war in der ersten Auslegung falsch. Der lokale Regler löst das und verbessert nebenbei die Versorgungsentkopplung, denn die Störunterdrückung des Mikrofons ist mit 65 dB überschaubar.
Beide Zweige werden identisch gepuffert. Das erzeugt eine sehr niedrige und vor allem gleiche Quellimpedanz auf beiden Adern. Genau diese Symmetrie entscheidet, ob eine Zündstörung im Gleichtakt bleibt und herausfällt — oder ob sie als Differenzsignal ankommt und mitgeschrieben wird.
85 °C sind die harte Grenze — nicht des Verstärkers, der könnte 125 °C, sondern des Mikrofons. Der Kopf am Endrohr braucht deshalb ein Hitzeschild und Abstandshalter; der Mindestabstand ist am Fahrzeug auszumessen, nicht zu schätzen.
Kein Stecker am Kopf. Die fünf Adern werden direkt in zwei versetzte Padreihen eingelötet und der Kopf vergossen. Den Kabelzug fängt die Kabelbindernut im Röhrchen ab, nicht mehr die Platine. Die Trennstelle sitzt ein paar Zentimeter weiter im Kabelbaum — dort, wo man sie warten kann, ohne die Vergussmasse aufzuschneiden.
Schaumwindschutz ist Pflicht. Ohne ihn dominiert bei Fahrt das Windrauschen alles andere, und die ganze Mühe mit dem Rauschbudget war umsonst.
Nachgerechnet
Beispielrechnungen.
Hinter fast jedem Wert auf dem Schaltplan steckt eine kurze Rechnung. Hier sind
die neun wichtigsten — zum Selbst-Ausprobieren. Schieb an den Reglern und schau,
was passiert. Alle Formeln stehen dabei.
01 / Pegelplan
Vom Schalldruck zur Spannung
Das Mikrofon liefert −38 dBV bei 94 dB SPL — das sind 12,6 mV bei einem
Pascal. Jede Verdopplung des Schalldrucks sind 6 dB, und jedes dB mehr
Schall ist ein dB mehr Spannung.
U = 10(−38 + SPL − 94) / 20 Vrms
794 mVam Mikrofonausgang
60 dB132 dB ↑140 dB
Lauter Auspuff aus einem Meter.
02 / Aussteuerung
Wie weit darf der Verstärker auf?
Der ADC verträgt 4,2 Vrms. Je mehr Verstärkung, desto leiser darf
es nur noch werden, bevor es clippt. Kanal A steht auf +12,5 dB,
Kanal B auf +20 dB.
Drei Quellen addieren sich quadratisch: Mikrofon (2,82 µV), Buffer
(1,38 µV) und der ADC. Dessen Beitrag hängt von der Verstärkung ab — je
mehr davor verstärkt wird, desto weniger fällt er ins Gewicht.
Dynamikumfang 105,2 dB · Elektronik addiert 5,8 dB.
04 / Warum der Buffer
Kabelkapazität
Das Mikrofon darf höchstens 100 pF treiben. Geschirmtes Twisted-Pair
bringt rund 75 pF pro Meter mit. Ohne Buffer ist bei gut einem Meter
Schluss — mit ihm sieht das Mikrofon nur noch 5 pF.
Cohne = L · 75 pF/m · Cmit = 5 pF (konstant)
Ohne Buffer 125 % über der Grenze — mit Buffer 5 % davon.
05 / Schaltregler
Die Schaltfrequenz einstellen
Der LM5164 hat keinen Frequenz-Pin, sondern eine konstante Einschaltzeit.
Ein einziger Widerstand legt fest, wie schnell er schaltet — bestückt sind
28,7 kΩ.
f = Vout · 2500 / RRON = 4,6 · 2500 / R [kΩ]
401 kHzSchaltfrequenz
0Ziel 400 kHz ↑1 MHz
Bestückter Wert — hoch genug für kleine Bauteile, tief genug für gute Effizienz.
06 / Ruhestrom
Wie lange bis die Batterie leer ist?
Bei abgezogener Zündung bleiben nur der Abwärtswandler im Ruhezustand,
der Teiler am Bordnetz und ein paar Sperrströme übrig: zusammen rund
30 µA. Ohne die Zündungsfreigabe liefe die ganze Platine
durch — rund 100 mA.
t = C [mAh] / I · IRuhe = 0,030 mA
Selbstentladung der Batterie ist um Größenordnungen relevanter.
07 / Datenrate
Was auf die Karte muss
Zwei Kanäle, 24 bit pro Sample. Die Datenrate hängt nur an der Abtastrate
— und entscheidet, wie lange eine Karte reicht.
Rate = fs · 24 bit · 2 / 8 = fs · 6 Byte/s
288 kB/sauf die microSD
8 kHz48 kHz Standard96 kHz
Auf einer 32-GB-Karte: 30,9 Stunden am Stück.
08 / Layout
Wie viel trägt eine Leiterbahn?
Der Autorouter verlegt alles in 0,18 mm. Für Signale ist das richtig, für
die Versorgung nicht — der ESP32 zieht in Sendespitzen fast 0,5 A allein.
IPC-2221 sagt, wie breit es sein muss.
Grundbreite des Autorouters — für Signale reichlich.
09 / Zeitbasis
Wie schnell läuft eine Uhr weg?
Die DS3231 hat einen temperaturkompensierten Quarz: ±2 ppm. Ein
gewöhnlicher Uhrenbaustein liegt bei 30 ppm — im Motorradheck mit
65 K Temperaturhub eher am oberen Ende.
Δt = ppm · 10−6 · 86400 s/Tag · d
Für Videosynchronisation zählt ohnehin der Blitzmarker — die Uhr liefert nur den groben Rahmen.
Vom Plan zur Platine
Das Layout.
72 × 55 mm, vier Lagen, 127 Bauteile auf beiden Seiten. Das Layout entsteht
genauso aus Python wie der Schaltplan: ein Skript setzt Kontur, Bestückung und
Kupferflächen, ein Autorouter verlegt die Bahnen, ein weiteres Skript weitet die
Versorgungspfade nachträglich auf.
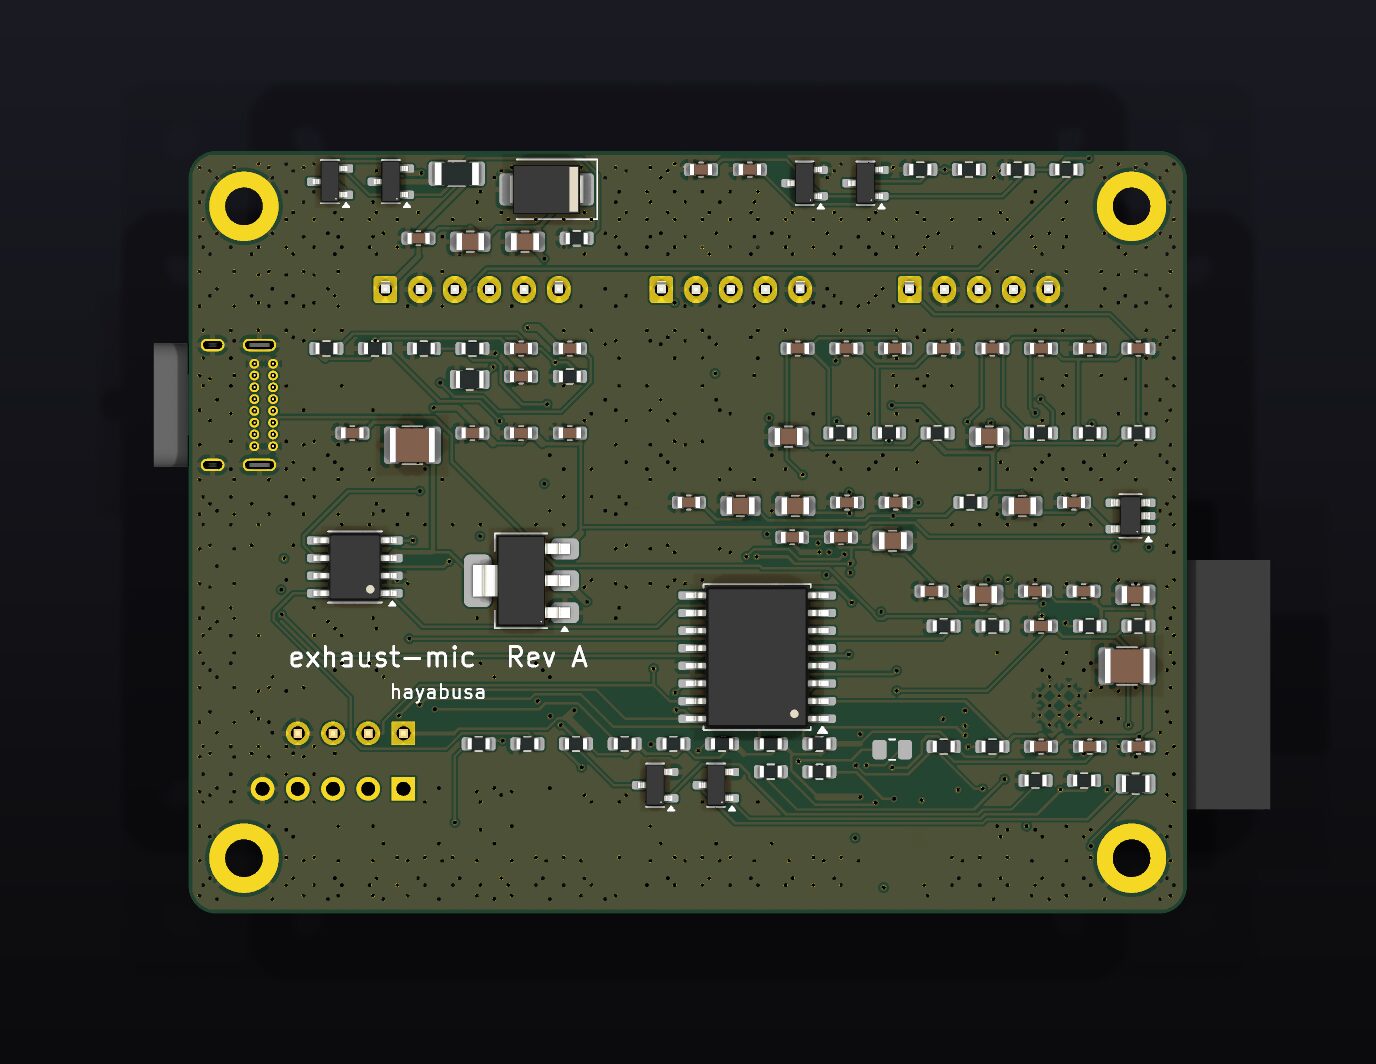
Oberseite · Bestückung
Unterseite · flach unter 2,7 mm
ISO · vorn
ISO · Steckerseite
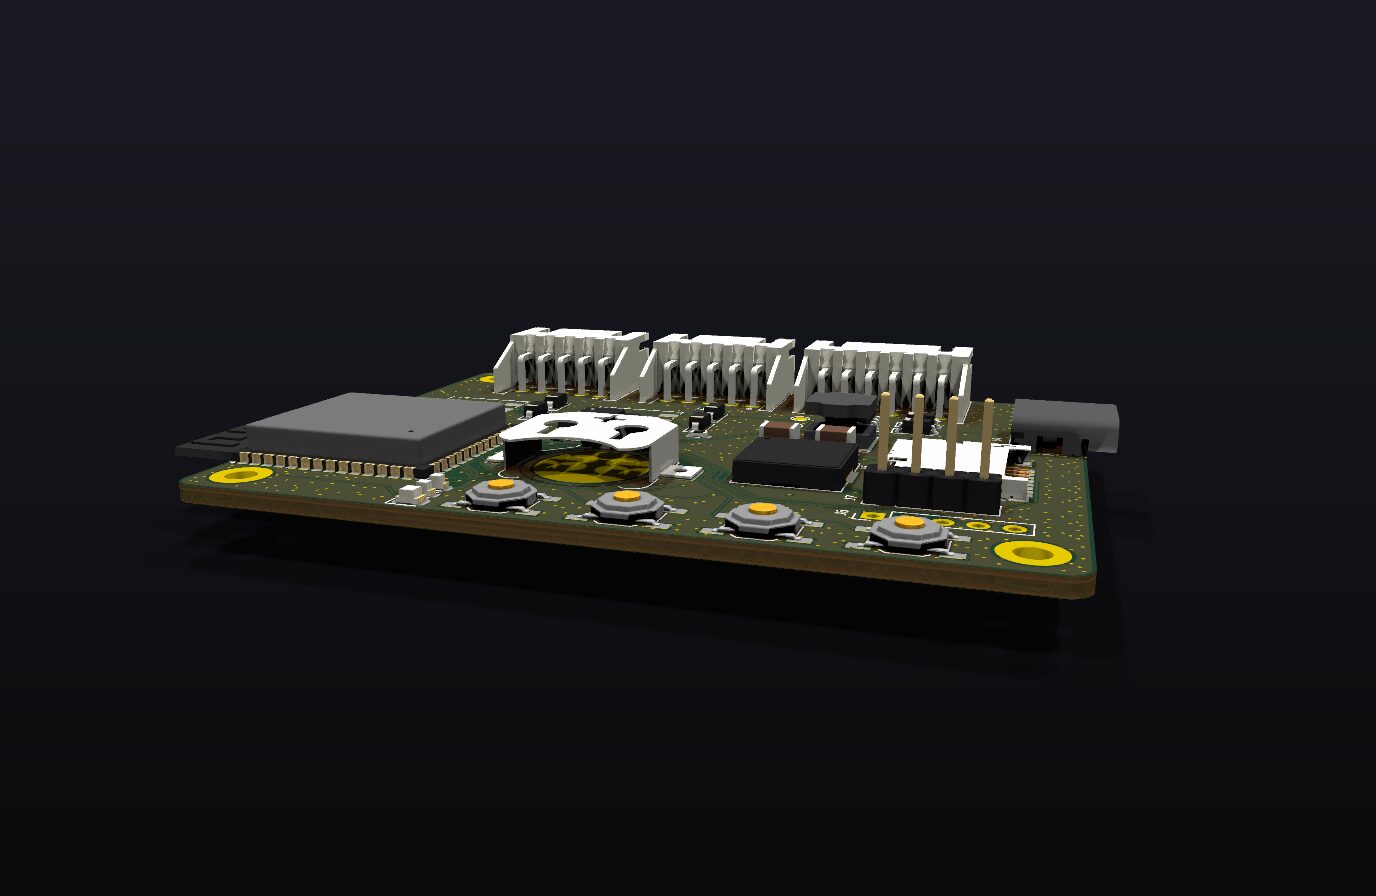
Flach · Bauhöhe
Detail · Mikrofoneingang
Detail · ESP32 & Antenne
Detail · Versorgung & Karte
Abmessungen
72 × 55 mm
Lagen
4
Bauteile
127
Leiterbahnen
1047
Bahnlänge
3236 mm
Durchkontaktierungen
919
DRC-Fehler
0
Offene Verbindungen
7
Große und mechanisch gebundene Teile stehen im Bestückungsplan fest, alles
andere sortiert das Skript regalweise in benannte Regionen. Das überlebt
Änderungen an einzelnen Bauteilen, ohne dass 127 Koordinaten
nachgeführt werden müssen. Der Grobaufbau folgt dem Signalweg von oben nach
unten: Stecker, Analogband, Prozessor und Regler, Uhr und Bordnetz.
Beidseitige Bestückung ist bei dieser Teilezahl unvermeidlich — die
Grundfläche aller Bauteile beträgt rund 3250 mm², eine Platinenseite hat
3960 mm². Oben stehen die 34 Teile, die man sehen,
anfassen oder anstecken muss: die drei Kabelstecker, USB-C, Karte, Modul,
Wandler, Knopfzelle, Taster, Leuchtdioden. Die 93 flachen
— Abblockung, Regler, Uhr, CAN-Treiber — sitzen hinten, jeweils direkt
unter dem zugehörigen Baustein.
Der Regelkreis des Schaltreglers war im ersten Entwurf 20 mm entfernt in
einer Sammelregion gelandet. Bei einem Regler mit konstanter Einschaltzeit
ist das nicht tragbar — Bootstrap-Kondensator und Rückkopplungsteiler
liegen jetzt auf der Rückseite unmittelbar unter dem Regler.
Der Siebdruck trägt nur die Bezeichner der Steckverbinder. Zwischen zwei
0603-Bauteilen liegen 0,5 mm; ein lesbarer Bezeichner passt dort nicht hin,
ohne das Nachbarpad zu überdrucken — das allein waren über 300
Regelmeldungen. Für die Bestückung ist deshalb die Fab-Lage im
PDF maßgeblich.
Auch die Beschaffungsfelder wandern automatisch dorthin. Ohne das landen die
Herstellernummern sichtbar im Siebdruck und überdecken die halbe Platine —
151 der ursprünglich 214 Regelwarnungen kamen genau daher.
Übrigens: Die Bilder hier sind keine Fotos. Sie kommen aus dem Raytracer von
KiCad, gerechnet aus derselben Datei, aus der auch die Fertigungsdaten
fallen — jedes Bauteil steht also genau da, wo es später wirklich sitzt.
Zweiter Anlauf
Die Stecker zeigten nach innen.
Jeder Kantenstecker bekommt vom Bestückungsskript einen Drehwinkel. Die
Annahme dahinter war: bei 0° zeigt die Öffnung nach −y. Sie zeigt
nach +y. Dadurch standen J1 bis J4 mit der Öffnung ins
Platineninnere — bei der USB-C-Buchse landete die Kantenmarke 7,7 mm innen,
und der Stecker war schlicht nicht erreichbar. Auf dem Render der ersten
Fassung sieht man es sofort: die weißen JST-Gehäuse öffnen sich zur
Platinenmitte hin.
Der Beleg steckt in den Landmustern selbst, man muss nur nachsehen. Der
Fab-Umriss der JST-Horizontalbauform hat zwischen den beiden Seitenohren
eine Aussparung — dort treten die Stifte nach unten aus, die Frontfläche
liegt gegenüber. Und der GCT USB4085 trägt auf der Lage
Dwgs.User eine Linie mit der Aufschrift
PCB Edge. Seitdem gilt: vor dem Setzen eines Kantensteckers die
Marke im Footprint lesen, nicht raten.
Ein Überstand bleibt — und der gehört so. Die USB-C-Buchse ragt
2,51 mm über die rechte Kante. Der USB4085 ist laut
Datenblatt ein Dip Type, PCB Top Mount: die Buchse steht nur rund
3,5 mm über der Platine, die Umspritzung eines USB-C-Steckers ist aber
etwa 6,5 mm hoch und sitzt mittig auf der Steckachse. Reicht die Platine
bis unter den Stecker, stößt er gegen die Kante, bevor er einrastet. Das
Gehäuse braucht dort ohnehin eine Öffnung; die Buchse ragt in sie hinein.
Öffnung nach außen
Kante
Drehung
oben (−y)
180°
rechts (+x)
90°
unten (+y)
0°
links (−x)
270°
Mikrofon A, Mikrofon B und Bordnetz sitzen jetzt nebeneinander an der
oberen Kante — alle Kabel gehen in dieselbe Richtung ab. Der Preis:
das Bordnetzkabel mit 12 V, CAN und dem geschalteten Strom des
Wandlers liegt 1,5 mm neben den Mikrofonleitungen. Auf der Platine ist
das beherrscht, im Kabelbaum gehören sie getrennt und geschirmt.
Maßstabsgetreuer Querschnitt, 1 mm ≈ 13 px. Die Bauhöhe entscheidet über den
Gehäusedeckel: 7,6 mm oben, 1,6 mm Platine, 2,7 mm hinten — zusammen
11,9 mm statt vorher 13,5 mm. Die stehenden
Stiftleisten J6 und J7 ragen 8,5 mm heraus und sind damit das Höchste auf der
Platine — J6 (GPS) bleibt unbestückt, J7 (I²C-Erweiterung) lässt sich bei Platznot
durch eine liegende Bauform ersetzen.
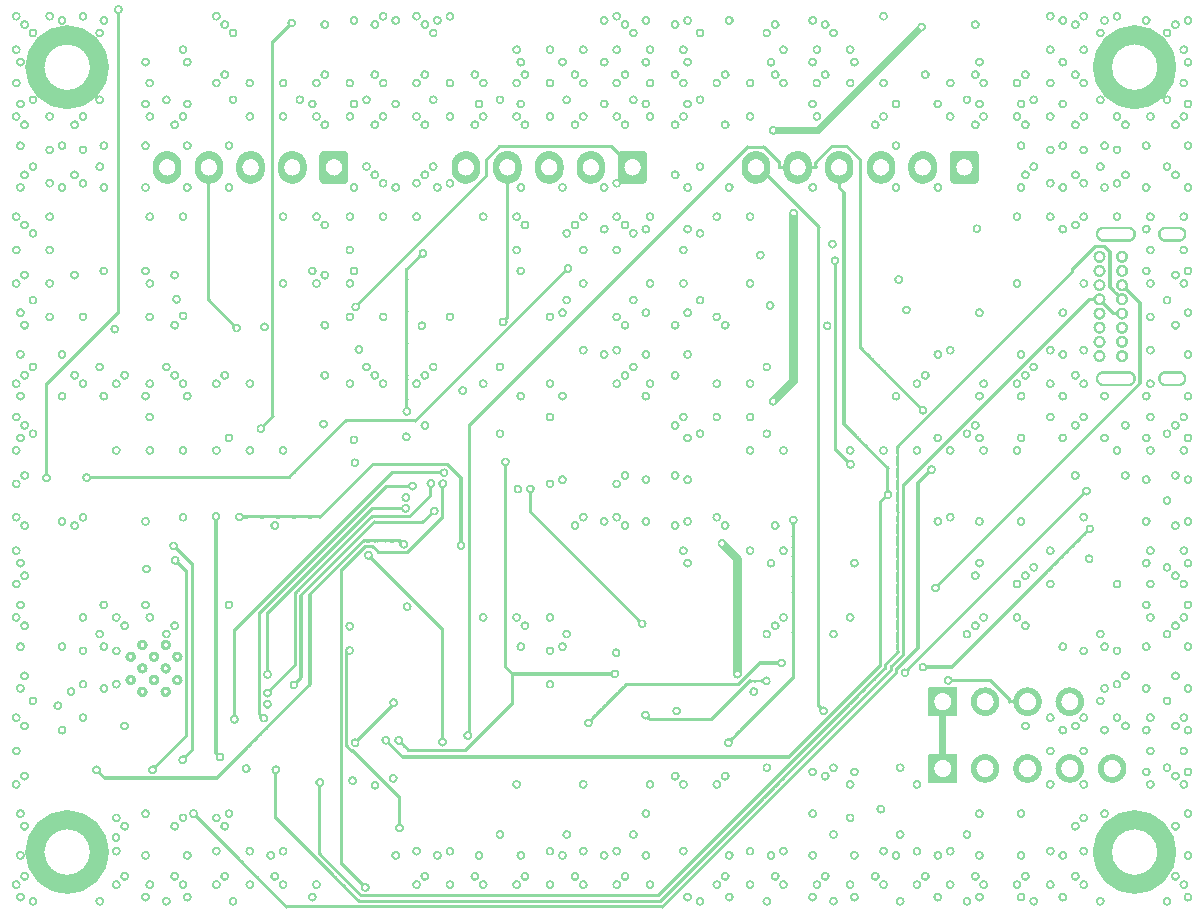
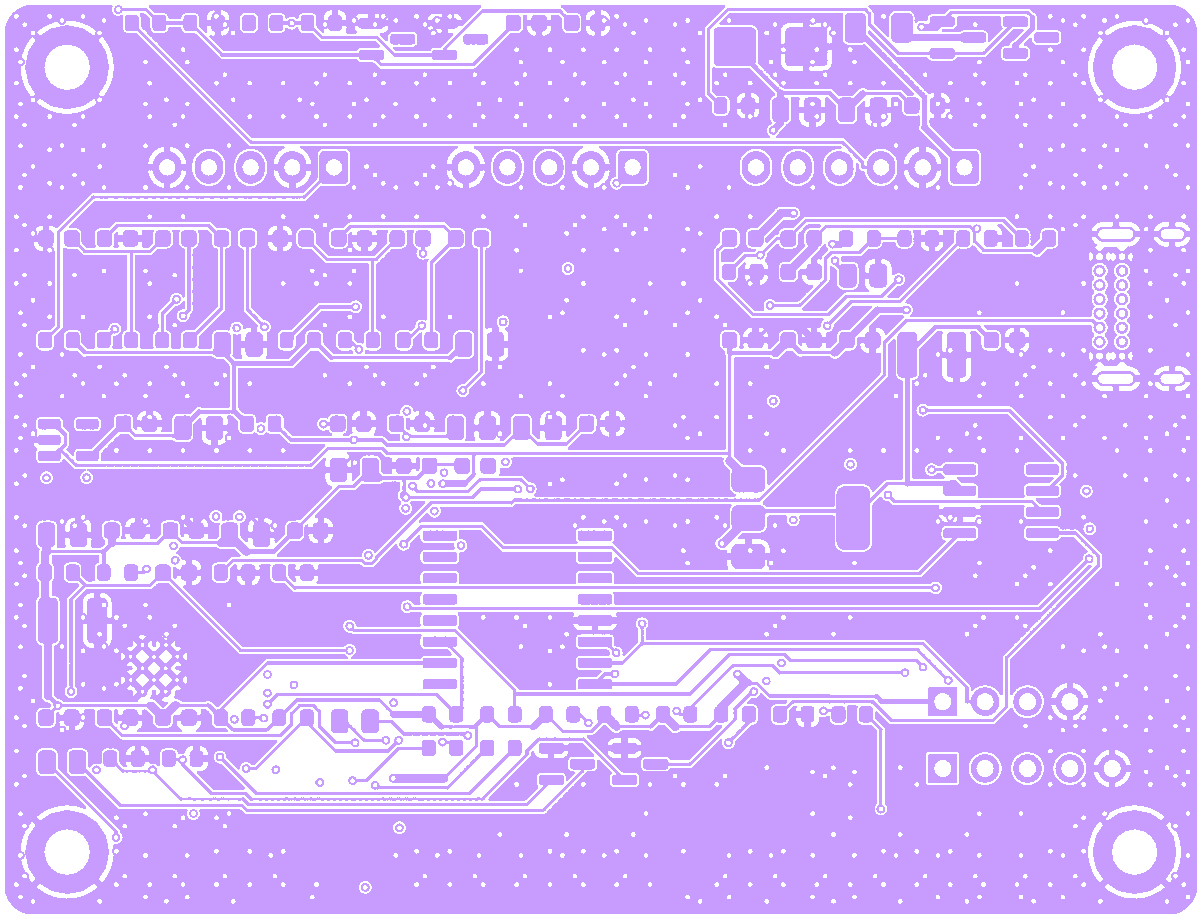
Vier Lagen
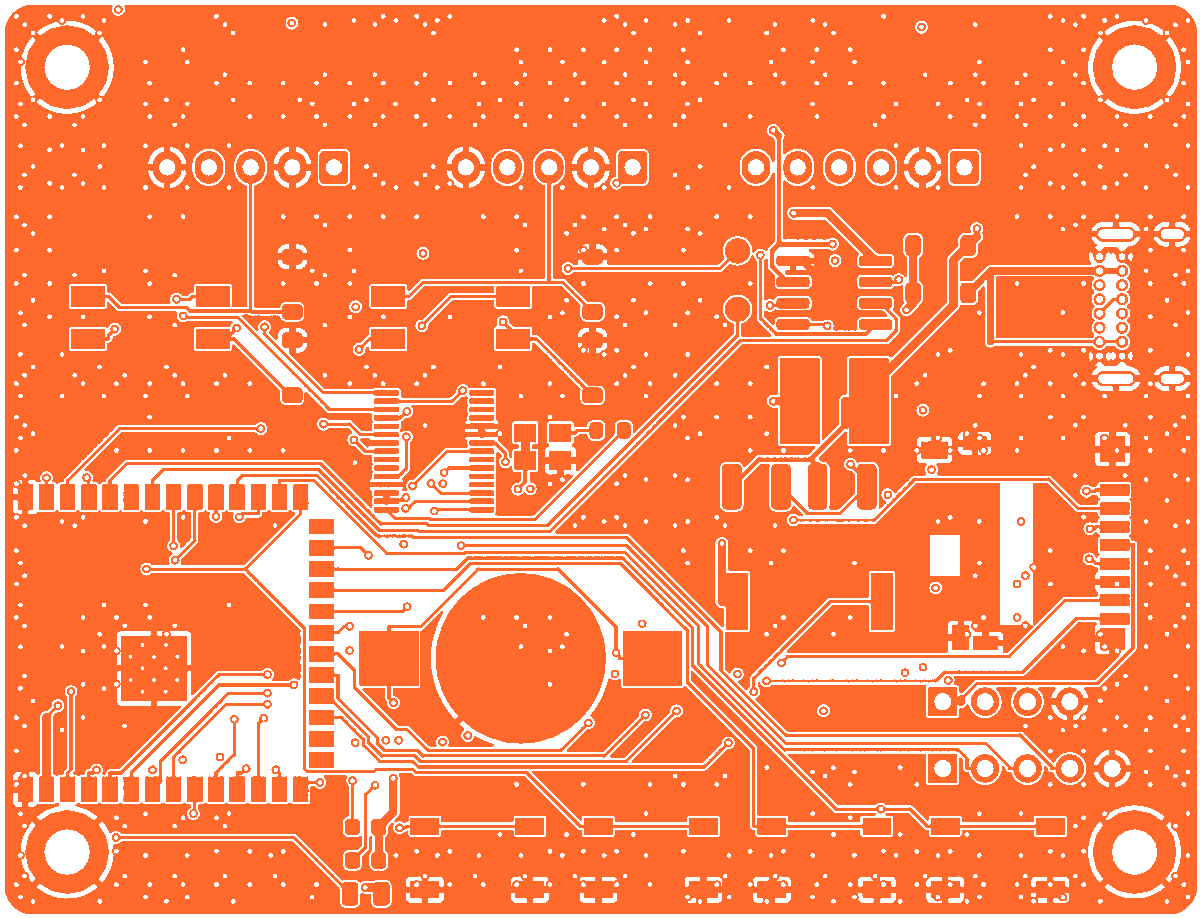
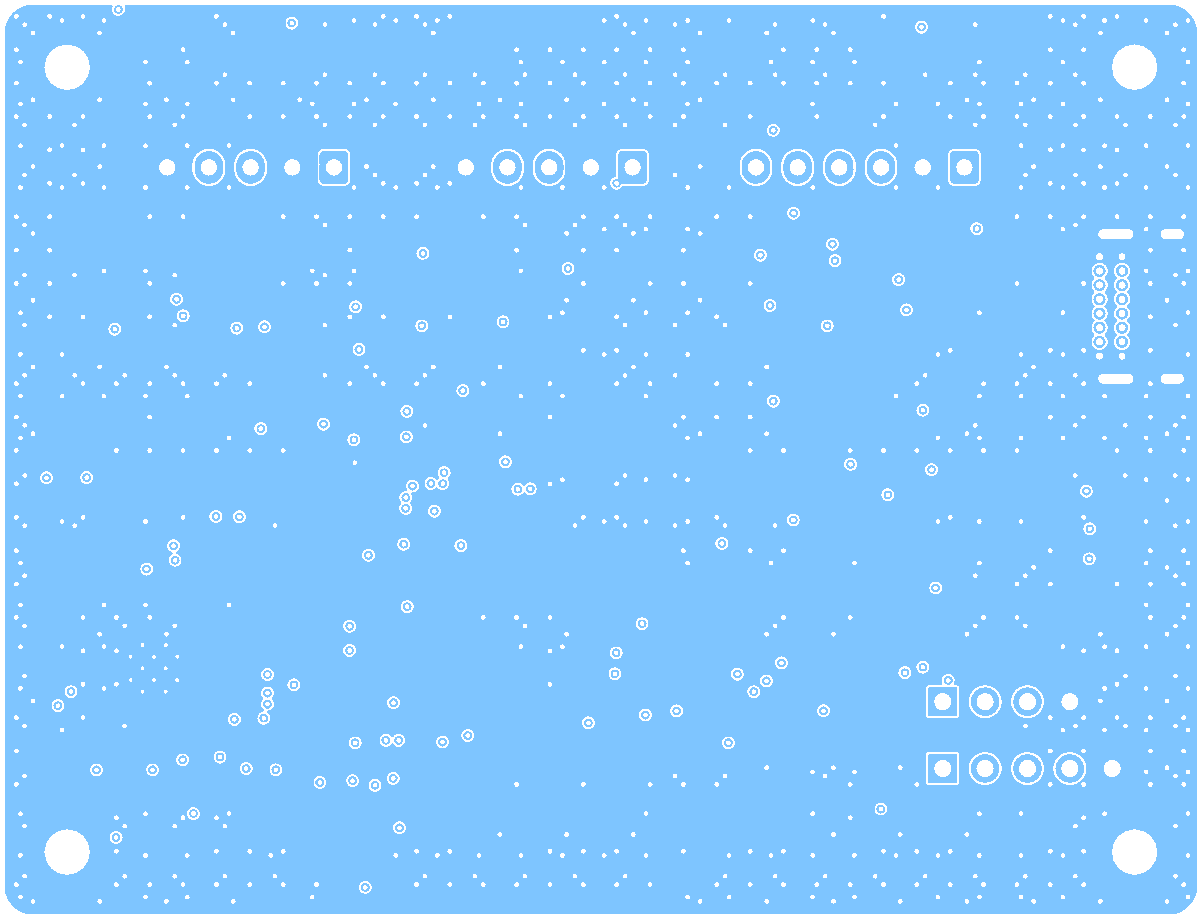
Wo das Kupfer liegt.
Die Masse bleibt bewusst ungeteilt.
Eine Trennung zwischen Analog- und Digitalmasse bringt hier nichts — der
Rückstrom müsste dann um den Schlitz herum und spannt genau die Schleife
auf, die man vermeiden will. Die Trennung passiert über die Anordnung:
Analogseite und Schaltregler liegen räumlich auseinander, ihre Rückströme
kreuzen sich nicht.
Dass In1 so sauber aussieht, war Handarbeit am Werkzeug: KiCad exportiert
für den Autorouter alle Kupferlagen als Signallagen, und der hatte
daraufhin 140 Segmente aus 30 Netzen quer über die
Massefläche gelegt — USB-Daten, I²S-Takt, I²C. Jede davon schlitzt die
Fläche auf. Der Export markiert In1 jetzt als Versorgungslage.
Zweimal identisch
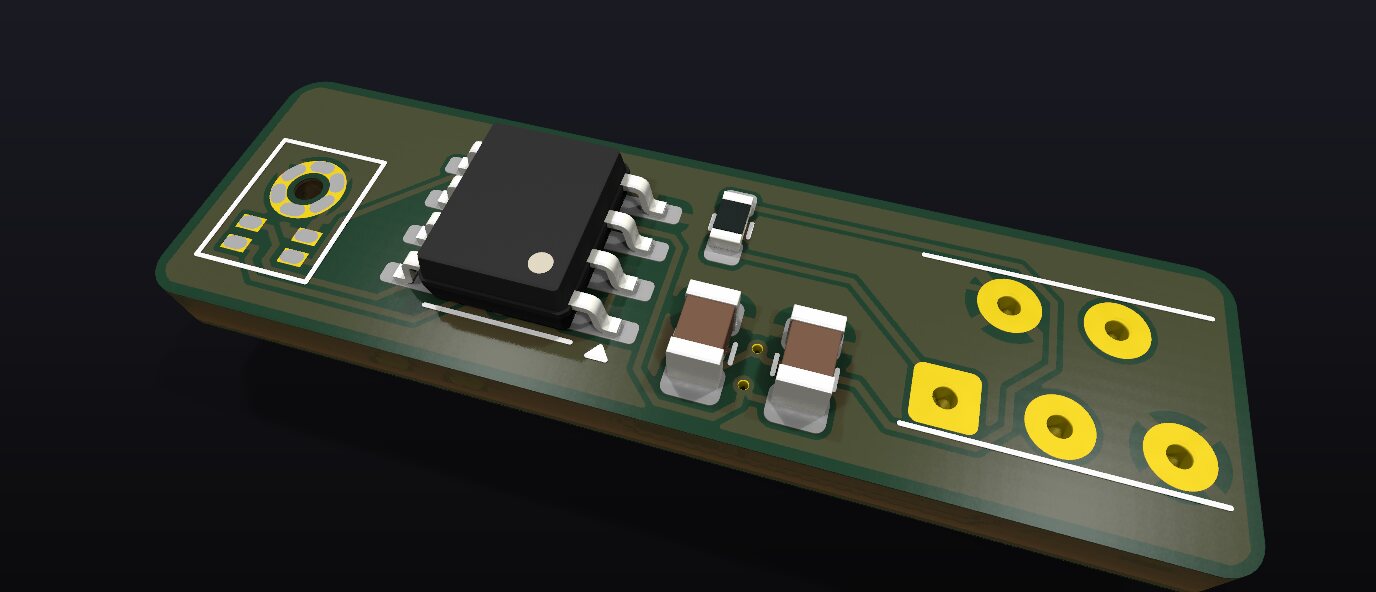
Der Mikrofonkopf.
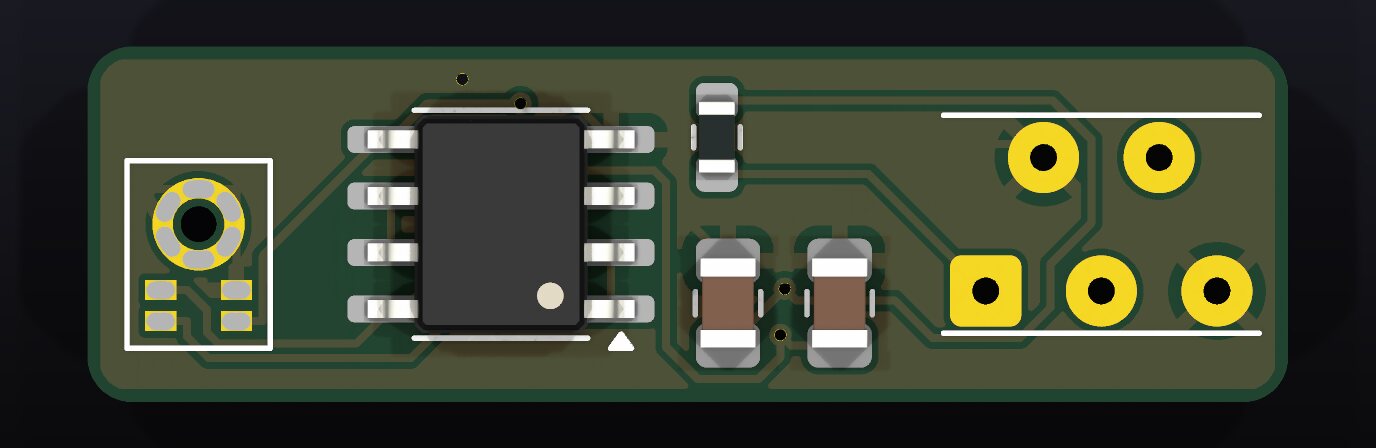
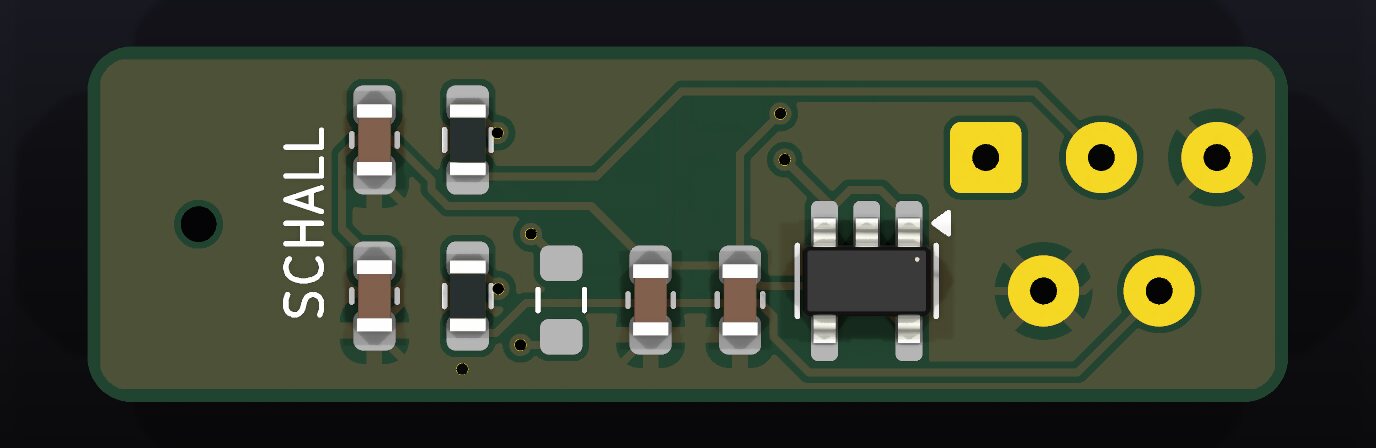
8 × 27 mm, zwei Lagen, vierzehn Bauteile — und die einzige
Platine im Projekt, die vollständig fertig ist: null offene
Verbindungen, null Regelfehler, null Warnungen, null Abweichung zum Schaltplan.
Zweimal bestückt, einmal ans Endrohr, einmal an die Airbox.
Mikrofonkopf · ISO
Detail · Schallbohrung
Oberseite
Unterseite · Schallloch
Der Kopf war 22 × 40 mm groß und ist jetzt
8 × 27 mm — 880 mm² auf 216 mm², bei unveränderten
vierzehn Bauteilen. Möglich wurde das, weil drei Dinge weggefallen sind:
die Zugentlastung, die beiden Befestigungsbohrungen und die Regel, dass
alles auf einer Seite sitzt. Sechs Bauteile stehen jetzt vorn, acht hinten.
Den größten Brocken machte ein einziges Landmuster aus. Die alten Lötpads
mit Zugentlastung maßen 20,05 × 13,27 mm und belegten damit
266 von 387 mm² Bauteilfläche — mehr als die anderen
dreizehn Teile zusammen. Fünf Pads nebeneinander sind allein 20 mm breit
und haben so die Platinenbreite diktiert. Der Ersatz setzt sie zweireihig
versetzt auf 5,15 × 7,35 mm; die Drähte laufen jetzt längs aus der Platine
statt quer — für einen Kopf im Röhrchen ohnehin die richtige Richtung.
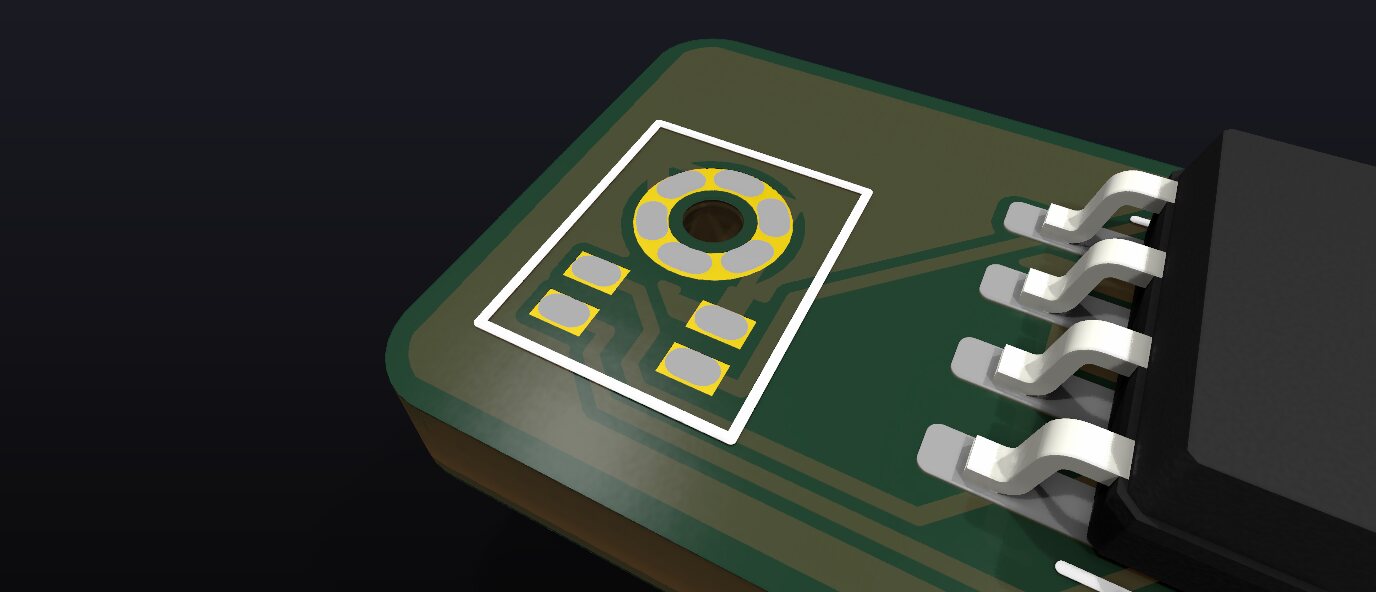
Die Kapsel sitzt oben, ihre Schallöffnung zeigt nach unten
— durch eine 2,5-mm-Bohrung in der Platine. Zugentlastung und Halterung
übernimmt jetzt das gedruckte Röhrchen: Platine
klemmen oder vergießen, Kabel über eine Kabelbindernut abfangen. Rund um
die Schallbohrung bleibt die Rückseite bis 5,7 mm frei — dort dichtet der
Sockel der Halbschale ab.
Bei 8 mm Breite muss links ein 2,7 mm breiter Kanal frei
bleiben. Im ersten Anlauf blieb OUT_P als
einziges Netz offen, weil der Regler dort im Weg stand;
OUT_N kam rechts durch. Ab 9,9 mm ist auf der
Rückseite deshalb alles nach rechts gerückt.
Kosten pro Kopf: rund 4 € an Bauteilen. Der teuerste Posten
ist das Mikrofon selbst mit etwa 2,50 €.
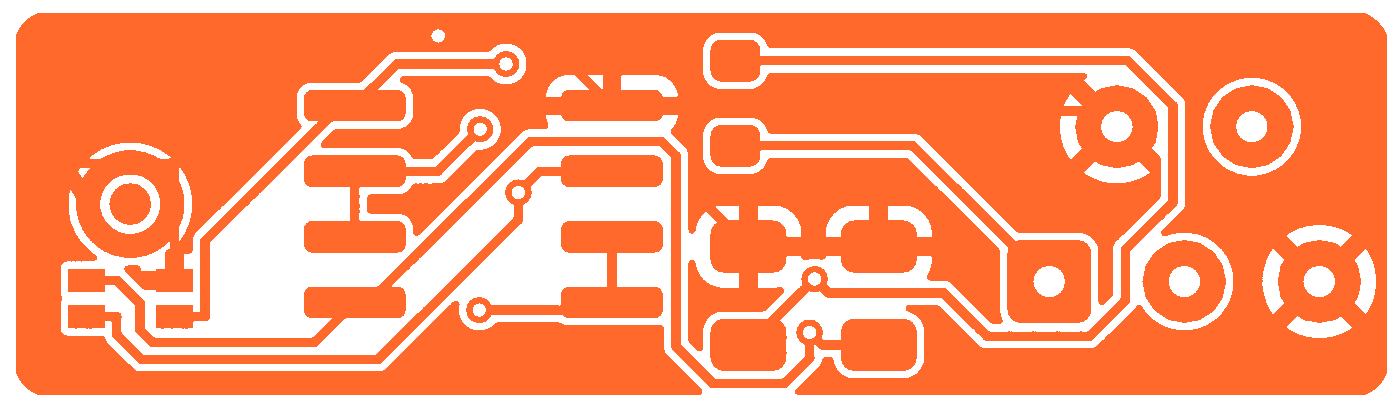
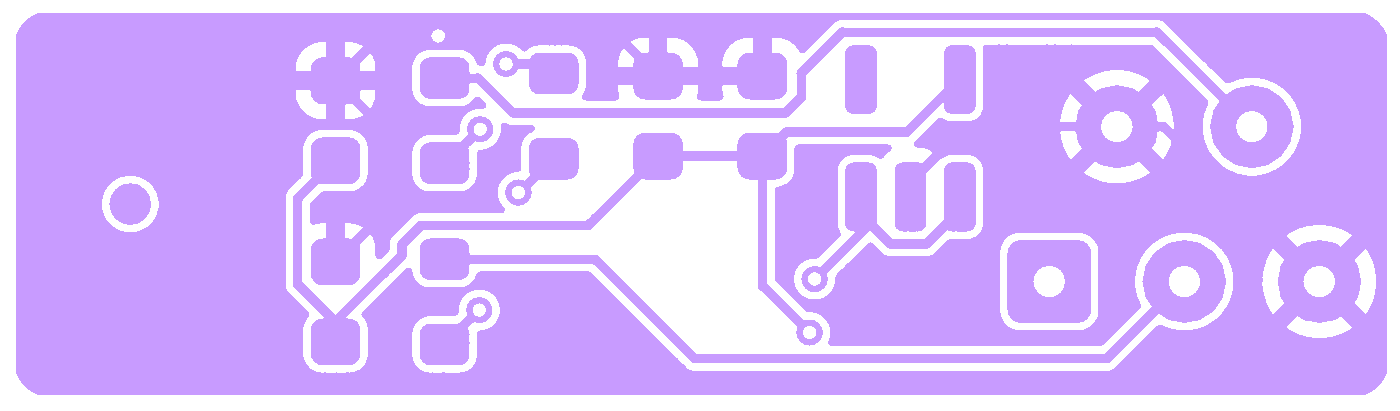
Beide Lagen sind fast vollständig Kupfer: eine durchgehende Massefläche, aus der
die Leiterbahnen freigestellt sind. Dunkel ist also der Abstand, orange
beziehungsweise violett das Metall. Links sitzt die Kapsel, rechts die Kabelpads —
dieselbe Ausrichtung wie auf den Renderbildern oben. Zwei Lagen reichen:
120 Leiterbahnen, 199 mm Gesamtlänge, sieben Durchkontaktierungen.
Fünf gedruckte Teile
Das Gehäuse.
Auch das Gehäuse ist Quelltext — konstruiert mit build123d. Und es liest seine
Maße direkt aus den Platinendateien: Umriss, Bohrungen,
Bauteillagen und Sperrflächen kommen aus der .kicad_pcb.
Wandert ein Stecker, wandert die Öffnung mit. Auf dieser Platine sind seit dem
ersten Entwurf schon zweimal alle Stecker gewandert — abgetippte Koordinaten wären
längst falsch.
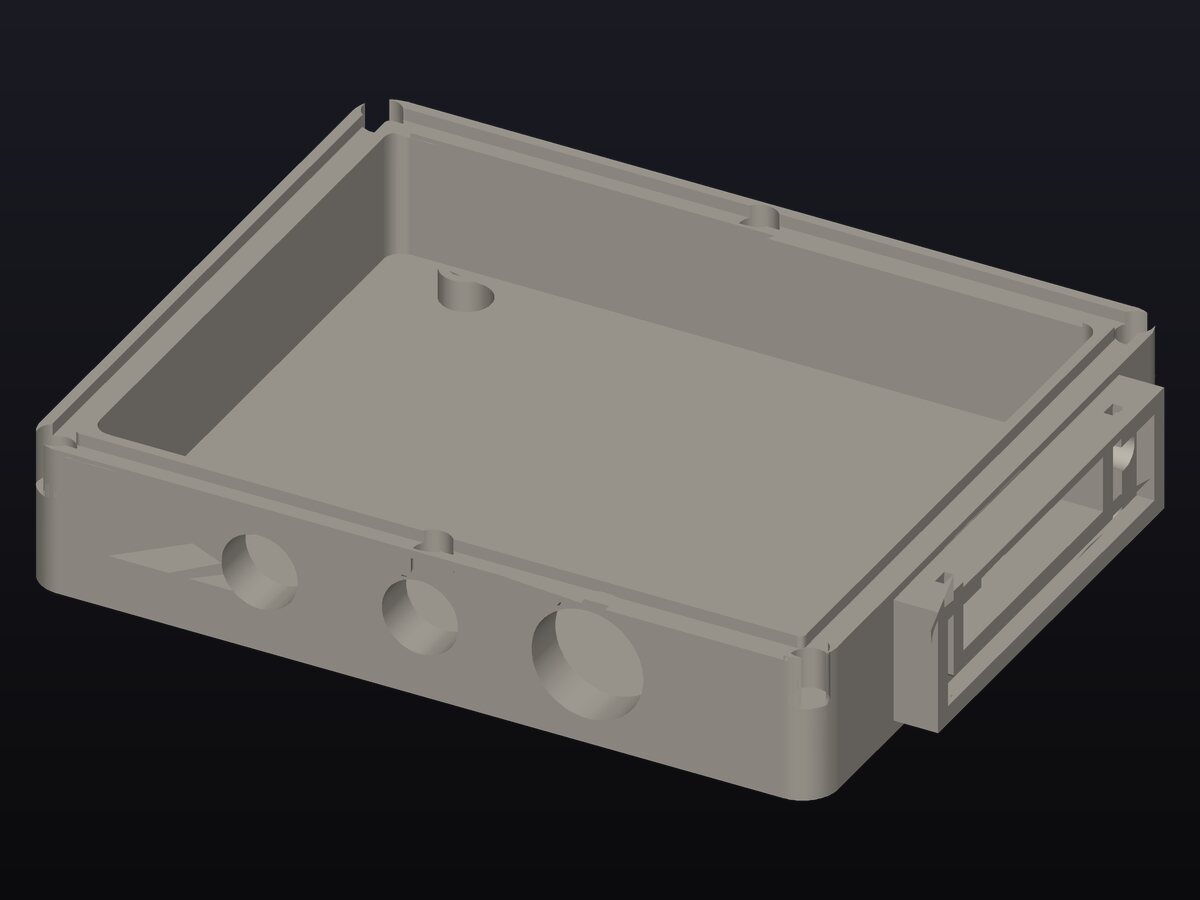
Unterschale · 94 × 73,4 mm
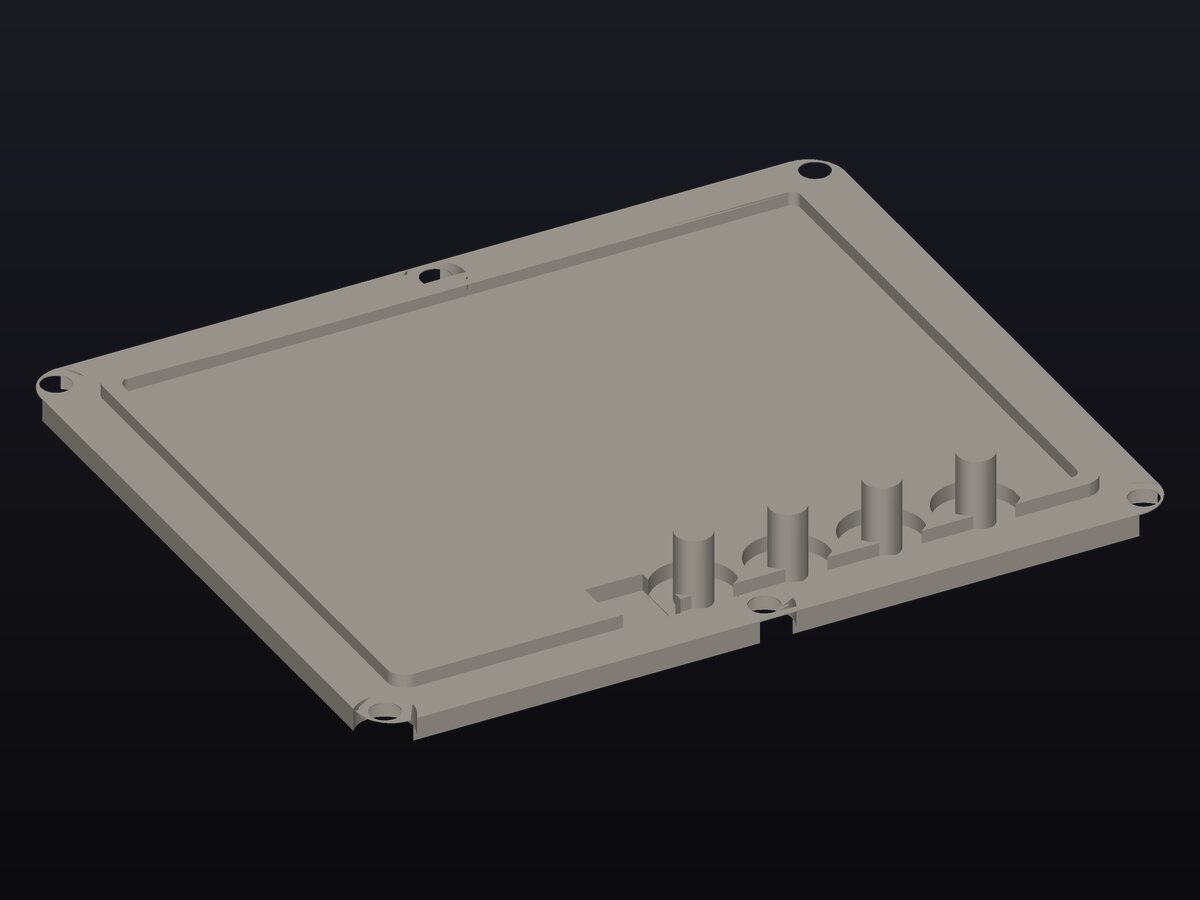
Deckel · von innen
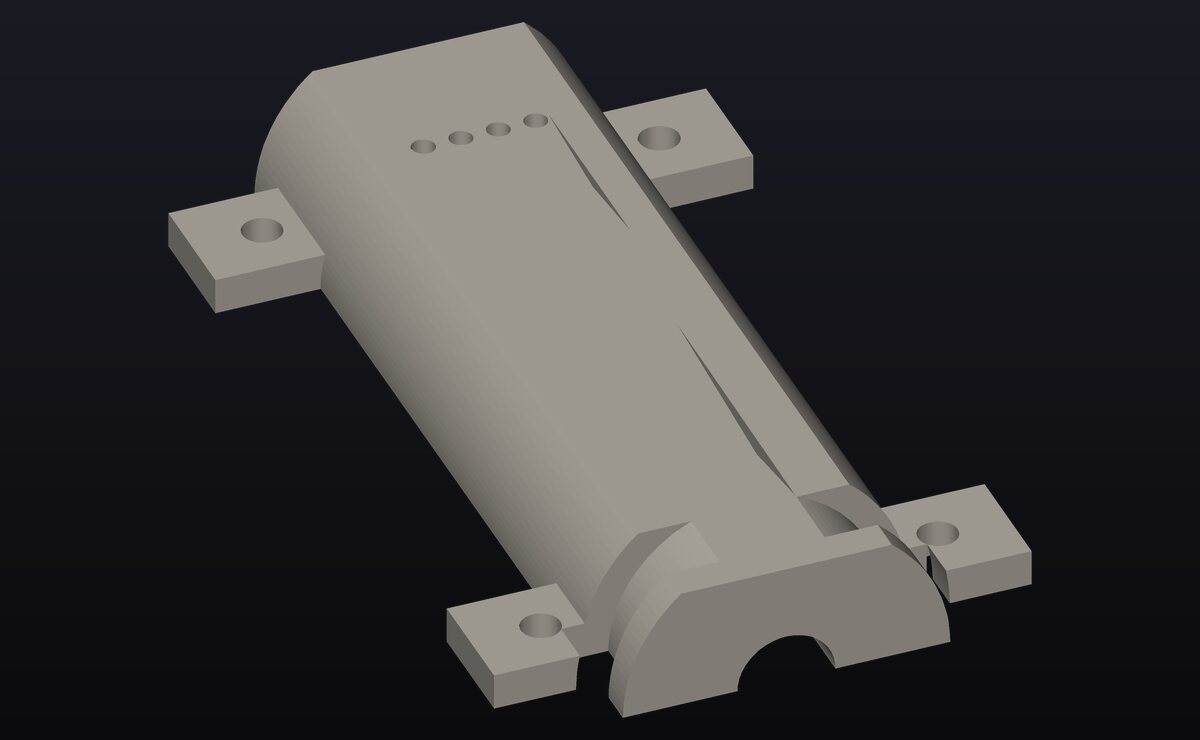
Kopf · Schallseite
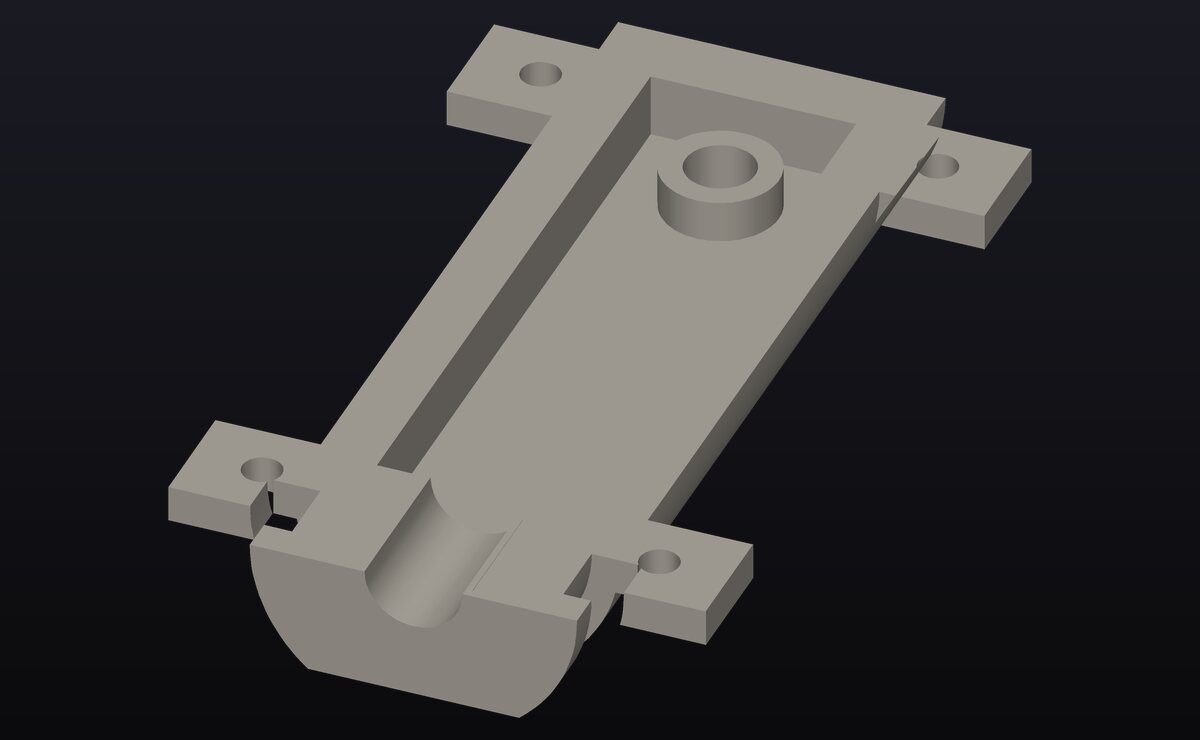
Kopf · Dichtsockel
Kopf · Oberschale
Teil
Maße
Volumen
Hauptgehäuse · Unterschale
94,0 × 73,4 × 16,6 mm
34,6 cm³
Hauptgehäuse · Deckel
89,0 × 73,4 × 8,7 mm
16,4 cm³
Hauptgehäuse · Serviceklappe
2,0 × 43,0 × 9,6 mm
0,8 cm³
Mikrofonkopf · Unterschale
23,0 × 39,0 × 5,4 mm
1,9 cm³
Mikrofonkopf · Oberschale
23,0 × 39,0 × 7,0 mm
2,2 cm³
72 × 55 wird zu 94 × 73
Wo die Millimeter hingehen.
Maßstabsgetreu, 1 mm = 8 px. Drei Posten machen aus 72 × 55 mm Platine 94 × 73,4 mm
Gehäuse. Die Wand ist mit 5 mm dicker als üblich, weil die Dichtnut 2,6 mm breit ist
und beidseitig 1,2 mm Steg braucht. Ein dünner Rand mit angesetztem Flansch wäre
leichter — aber der Absatz nach außen ist beim Drucken ein Überhang. Der Kabelkanal
ist nicht verzichtbar: die Steckergehäuse beginnen 0,8 mm hinter der Platinenkante,
die Hutmuttern der Verschraubungen brauchen davor Platz.
IP67 ohne Stößel und O-Ringe
Vier Taster, kein Loch.
Taster
0,7 mm
Über jedem Taster steht der Deckel nur 0,7 mm stark, darunter ein Stempel
Ø4,0 bis auf 0,3 mm an die Tasterkappe. Die Membran federt, die Dichtung
bleibt zu. Der Schaltweg des TL3342 ist 0,25 mm — das schafft eine
0,7-mm-Membran über Ø9,0. Ein Durchbruch mit Stößel und O-Ring wäre
präziser — und vier weitere Leckstellen.
Leuchtdioden
0,6 mm
Restwand statt Loch. Das ergibt nur mit lichtdurchlässigem Filament Sinn;
sonst wird die Tasche durchbohrt und ein Lichtleiter eingesetzt.
Serviceklappe
2 Schrauben
USB-C und microSD liegen hinter einer gemeinsamen Klappe mit eigener
Dichtschnur Ø1,5. Die Nase der USB-Buchse ragt ohnehin
3 mm in die Wand hinein — die Öffnung muss also
sowieso dorthin.
Dichtung
Ø2,0 · 290 mm
Rundschnur, abgelängt und stumpf geklebt. Für diesen Umfang gibt es keinen
O-Ring von der Stange. Die Nut ist 2,6 mm breit und 1,4 mm tief.
Der Kopf verträgt kein PLA.
Das Mikrofon ist auf 85 °C begrenzt. Für Kopf B in der
Airbox ist das unkritisch. Kopf A am Endrohr braucht ein Filament, das
mindestens so viel aushält wie das Bauteil, das es schützen soll — sonst
ist das Gehäuse das schwächste Glied.
Für die Hauptplatine am Heck ebenfalls ASA: PETG kreidet unter UV. Offen
bleibt die zulässige Einbauposition von Kopf A — die muss vor der
Endmontage mit einem Thermoelement ausgemessen werden. Hitzeschild und
Abstandshalter sind nicht Teil dieser Lieferung.
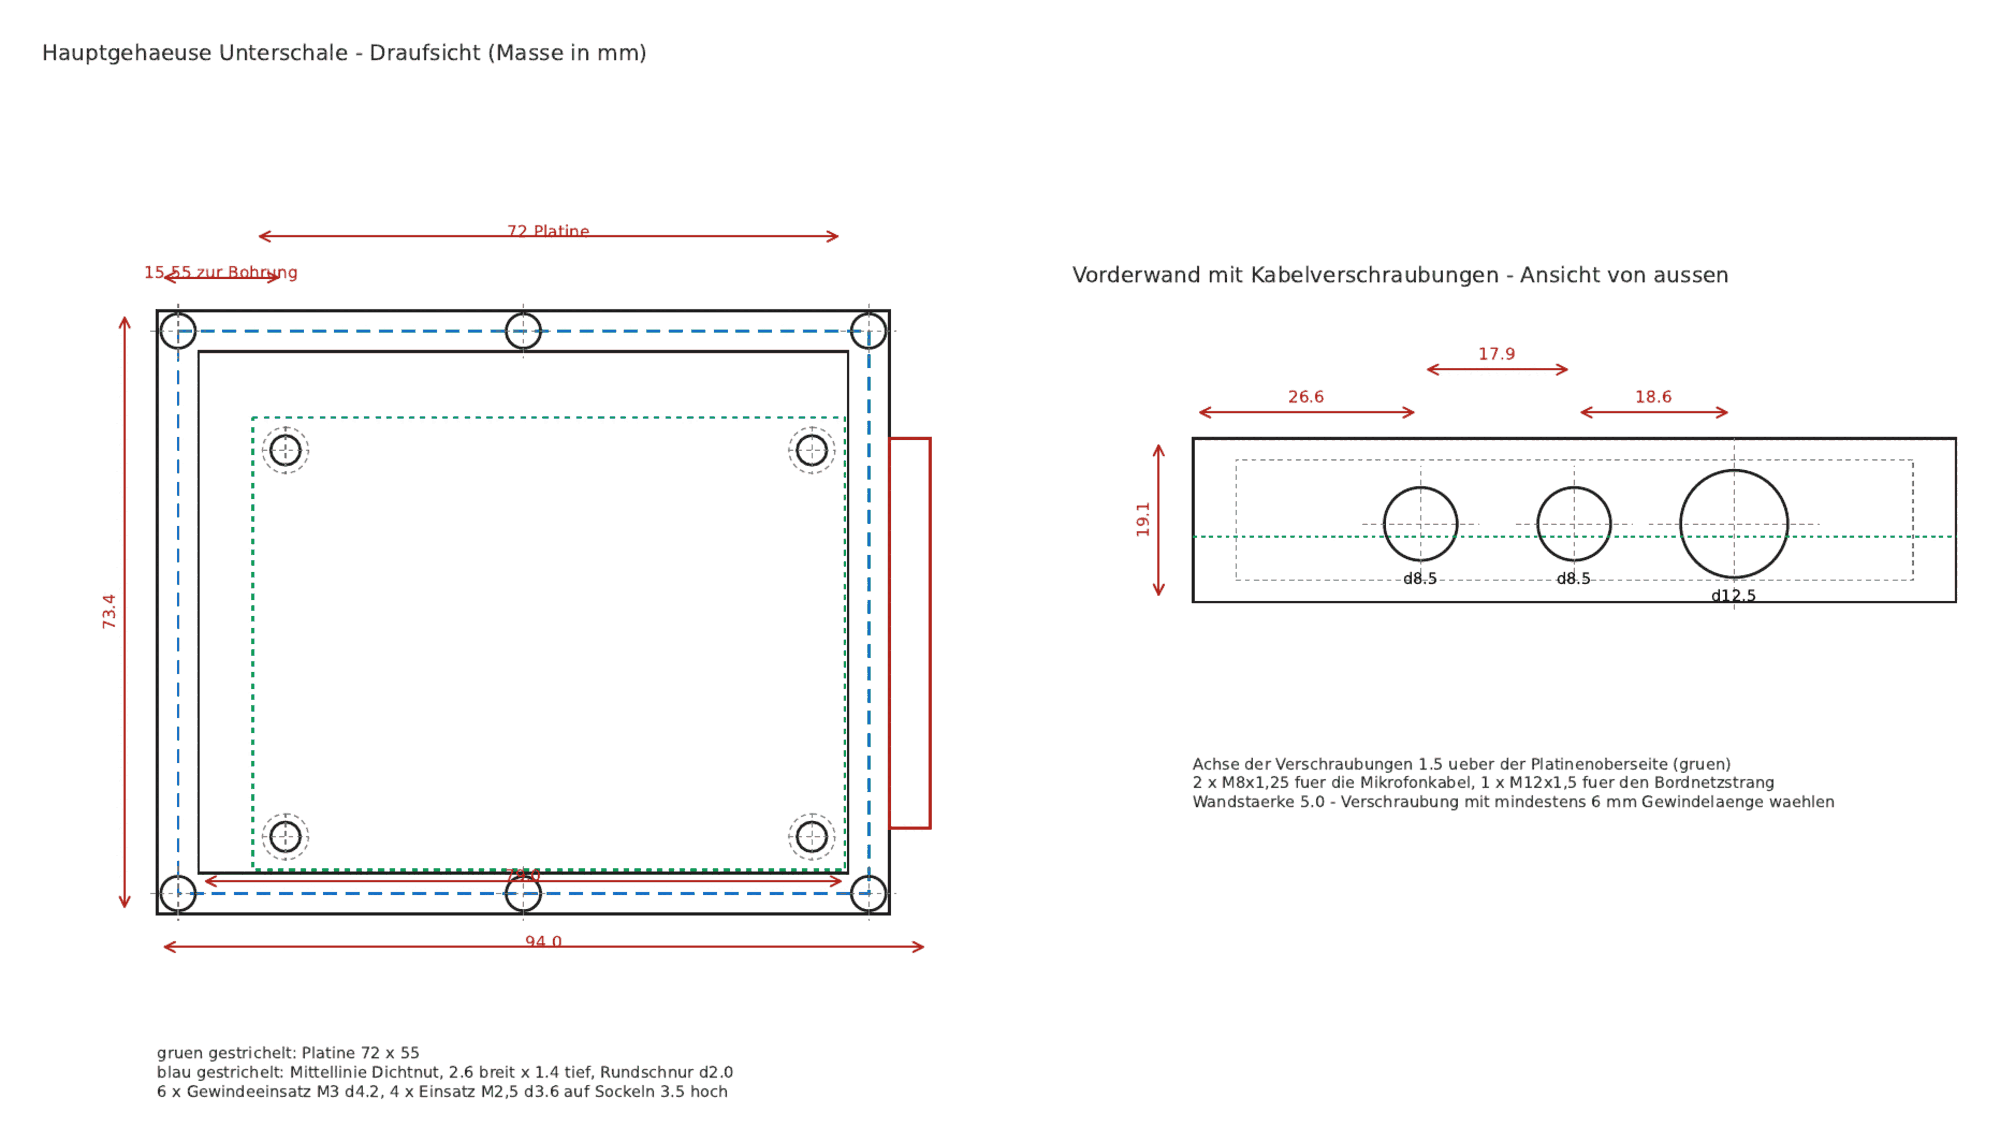
Grün gestrichelt liegt die Platine, blau die Mittellinie der
Dichtnut. Die Achse der Verschraubungen sitzt 1,5 mm über der
Platinenoberseite — zwei M8×1,25 für die Mikrofonkabel, eine
M12×1,5 für den Bordnetzstrang.
Bei 5 mm Wand muss die Verschraubung mindestens 6 mm Gewindelänge
haben. Die Platine steht auf vier Sockeln von 3,5 mm mit
M2,5-Einsätzen.
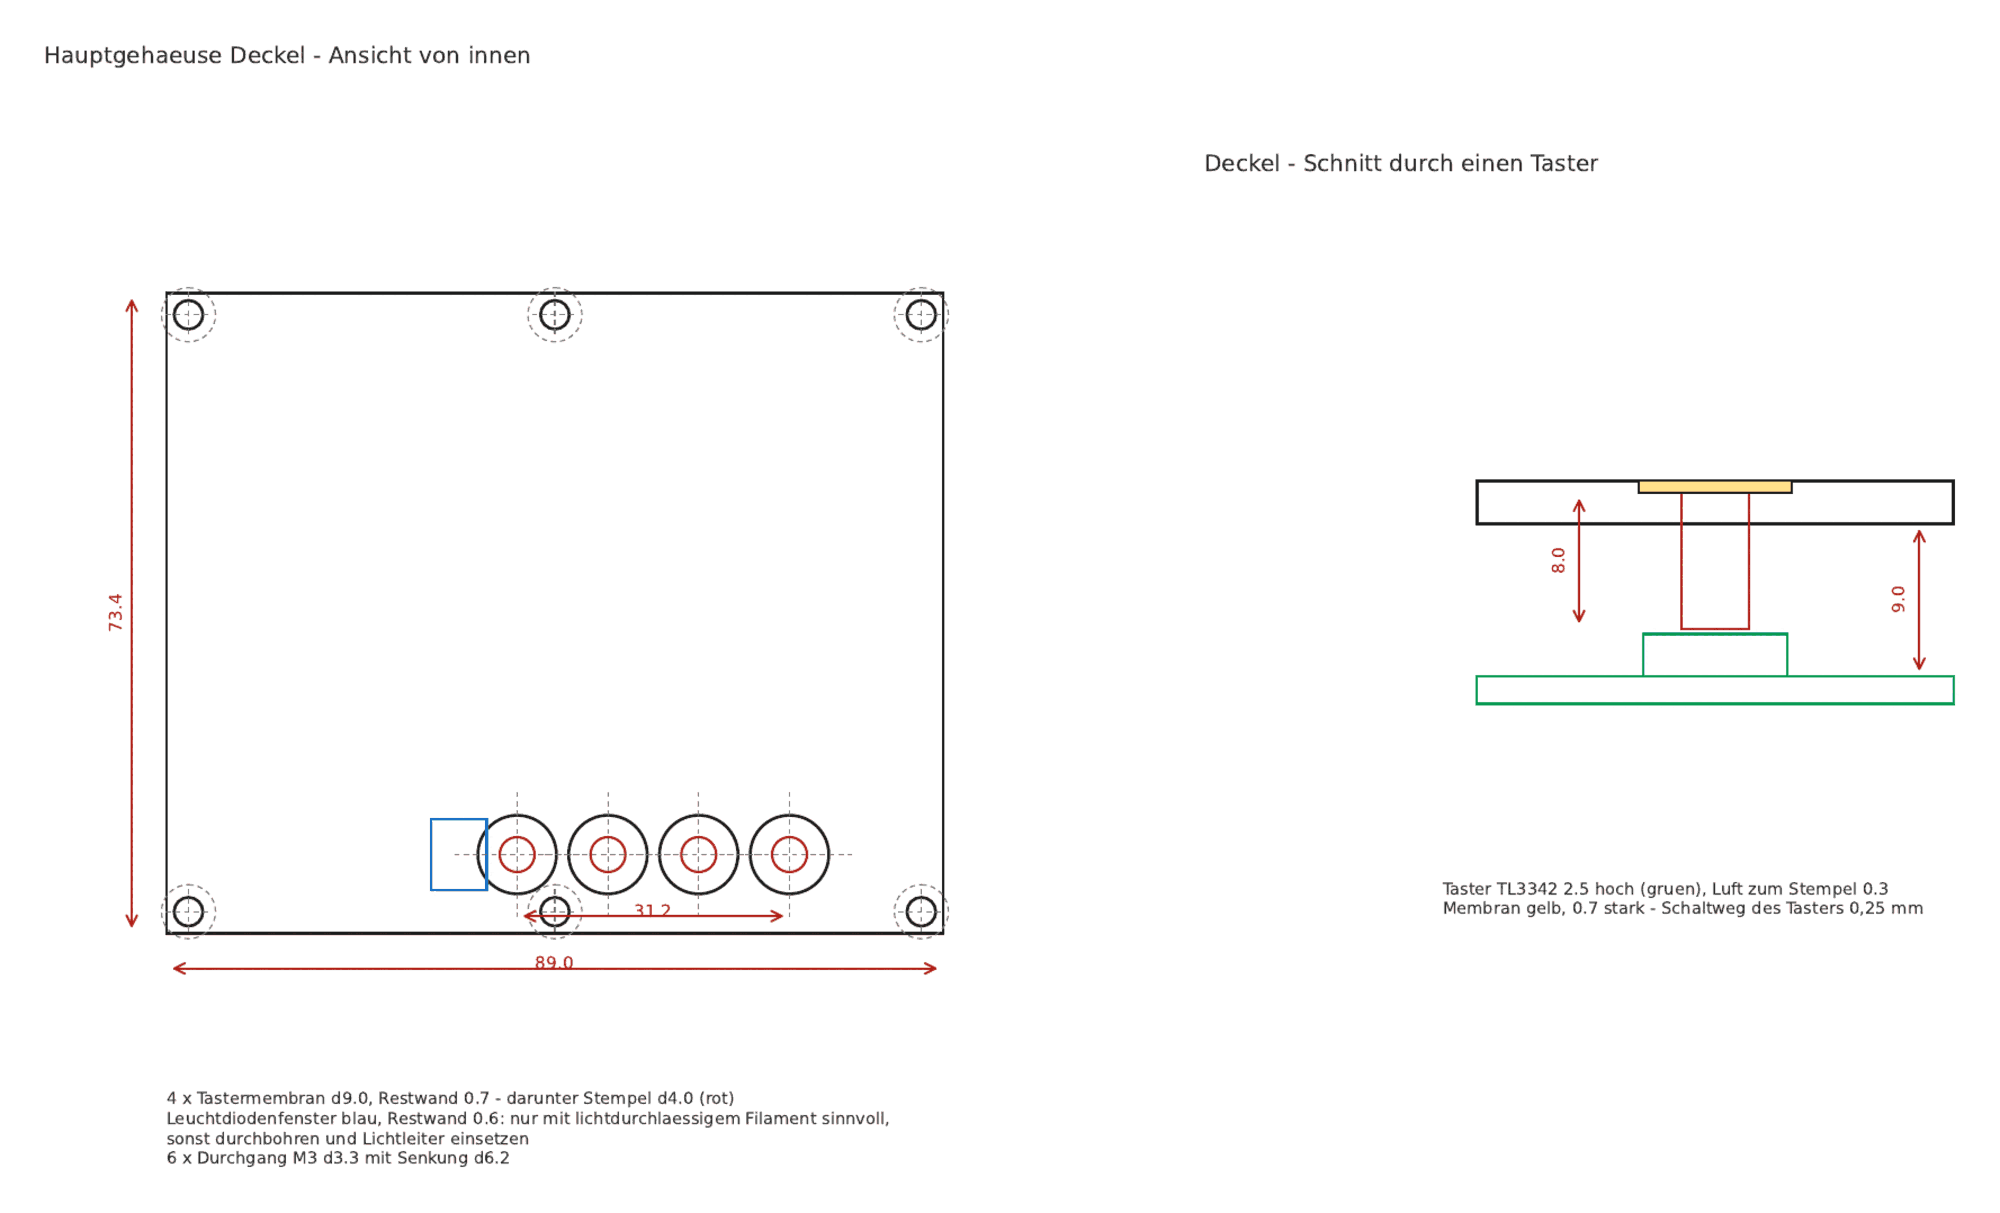
Der Schnitt rechts zeigt die ganze Kette: Taster 2,5 mm hoch, davor
0,3 mm Luft, dann der Stempel Ø4,0, darüber die Membran mit 0,7 mm.
Der Schaltweg beträgt 0,25 mm — die Membran muss also nur um ein
Viertel Millimeter nachgeben.
Sechs Durchgänge M3 Ø3,3 mit Senkung Ø6,2 halten den Deckel.
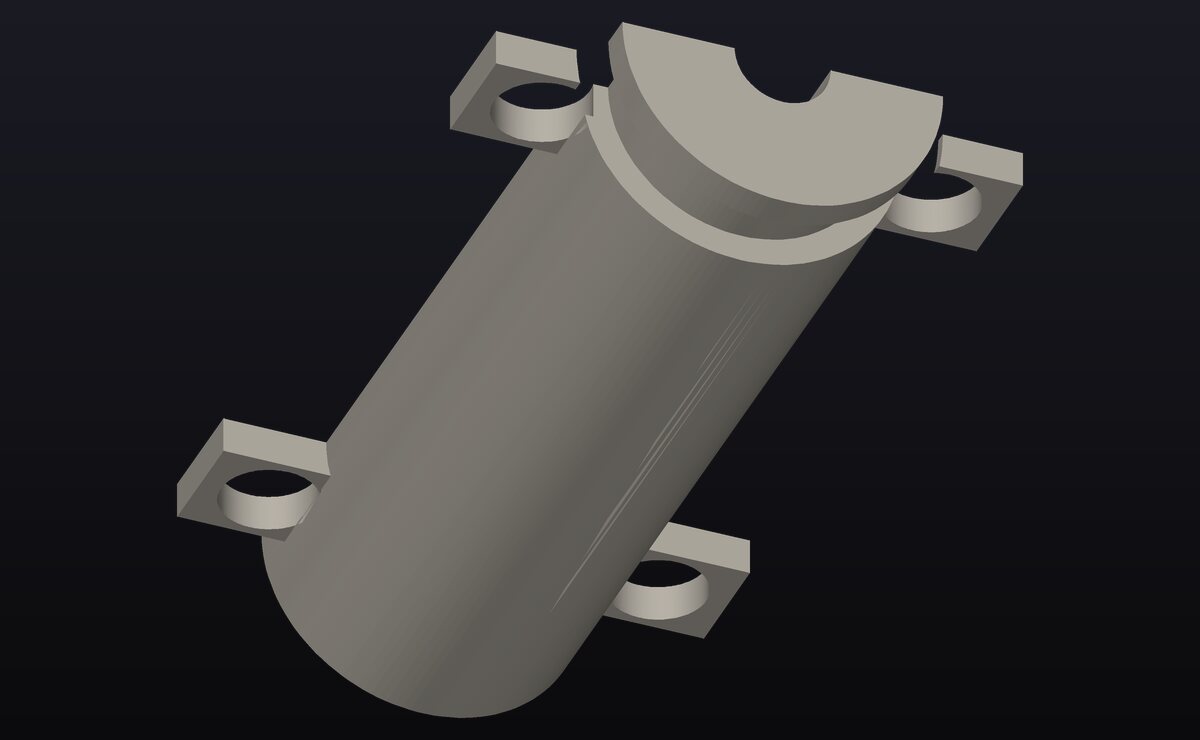
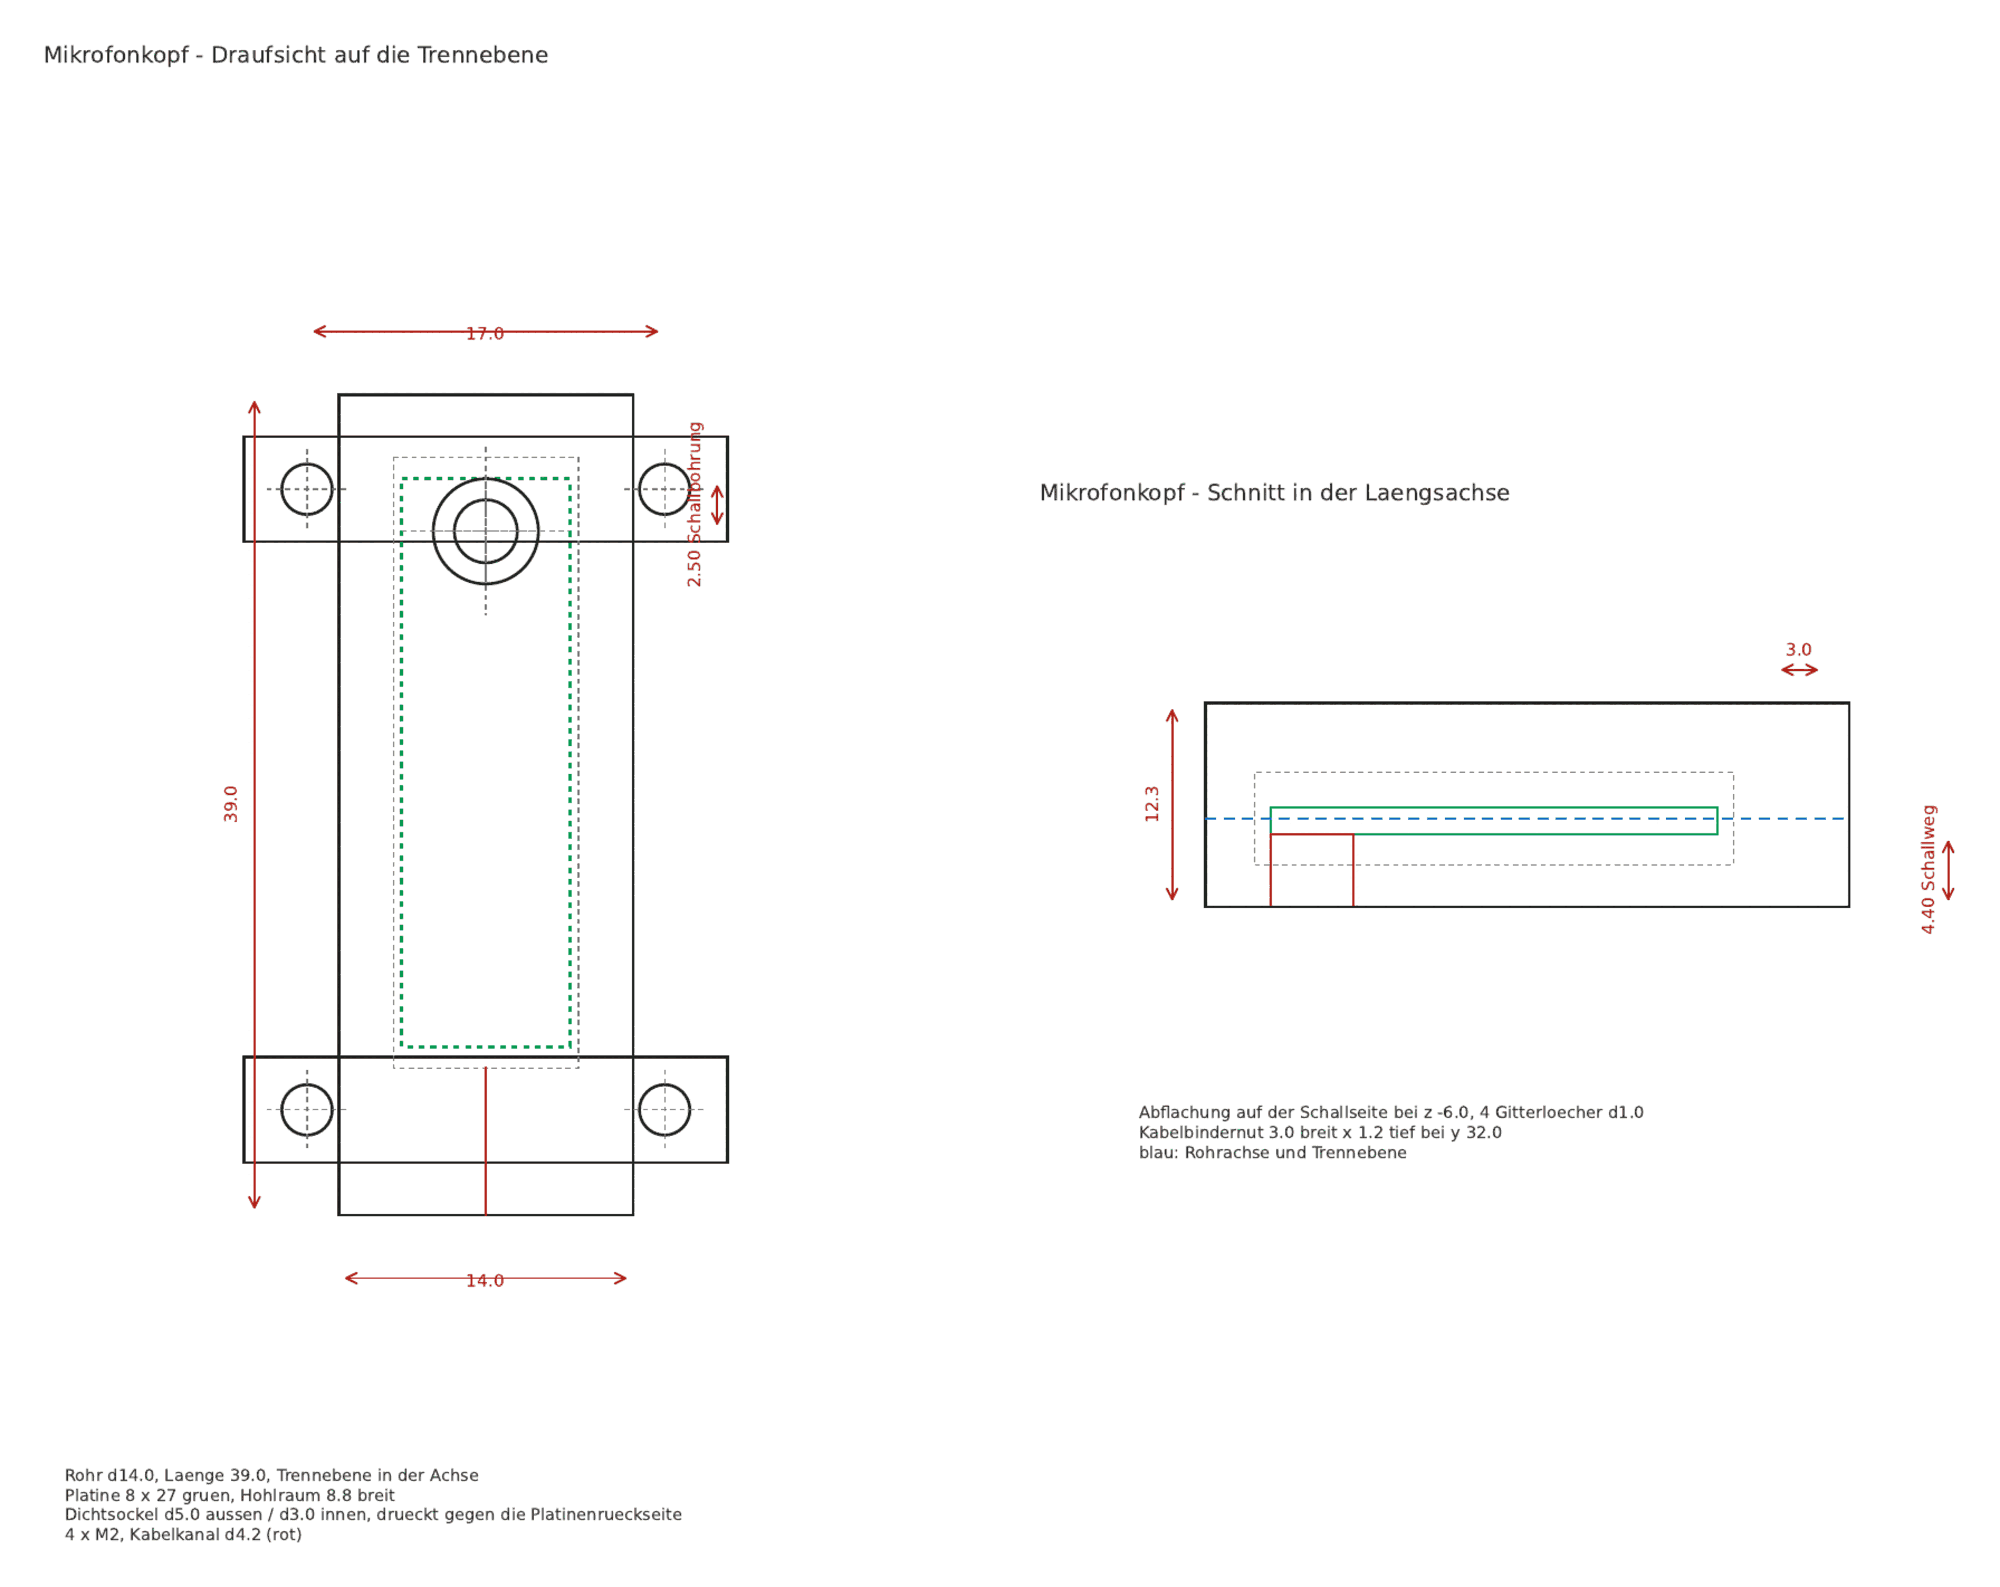
Rohr Ø14,0 auf 39,0 mm Länge, Trennebene genau in der Achse. Die
8 × 27 mm große Platine liegt im 8,8 mm breiten Hohlraum, der
Dichtsockel Ø5,0 außen / Ø3,0 innen drückt gegen ihre Rückseite und
schließt den Schallweg von 4,4 mm ab.
Auf der Schallseite ist das Rohr abgeflacht, darin vier
Gitterlöcher Ø1,0 über der Schallbohrung. Bei y 32 läuft die
Kabelbindernut, 3,0 breit und 1,2 tief — sie ersetzt die
Zugentlastung, die vorher auf der Platine saß.
Ton unters Video
Drei Ebenen Zeit.
Eine Wanduhr allein reicht für Frame-Genauigkeit nicht. Deshalb gibt es drei
Ebenen: die temperaturkompensierte Uhr für den groben Rahmen, den
Sekundenimpuls für die driftfreie Zuordnung von Uhrzeit zu Sample — und einen
Blitz, den die Kamera selbst sieht.
REC 14:30:12
SAMPLE 66150000
MARKER —
1 Hz SQW · Samplezähler wird gelatcht
Ebene 1 — die Uhr. Eine DS3231 mit ±2 ppm, per
Netzwerkabgleich nachgezogen, sobald das Motorrad in Reichweite eines
bekannten WLANs steht. Genauigkeit: etwa 100 ms.
Ebene 2 — der Sekundenimpuls. Der 1-Hz-Ausgang der Uhr
löst einen Interrupt aus, der den laufenden Samplezähler festhält. Damit
gibt es für jede Sekunde der Aufnahme eine exakte Zuordnung — auch dann,
wenn der Audiotakt um ein paar ppm danebenliegt.
Ebene 3 — der Marker. Eine weiße Power-LED blitzt, ein
Piezo piept, und die Samplenummer landet im Log. Die Kamera nimmt beides
auf. Im Schnittprogramm richtet man Ton und Bild daran aus — das ist die
einzige Ebene, die wirklich framegenau ist.
Die Dateien tragen zusätzlich einen BEXT-Block mit
Aufnahmedatum, -zeit und der Samplenummer seit Mitternacht. DaVinci
Resolve und Premiere lesen das und synchronisieren von allein.
Ehrlich bilanziert
Wo das Projekt steht.
Der Mikrofonkopf ist fertig, die Hauptplatine fast, Gehäuse und Firmware stehen.
Was fehlt, ist der Aufbau: gelötet ist bis heute nichts. Die Zahlen kommen aus den
Prüfläufen von KiCad, nicht aus dem Bauchgefühl — nachzurechnen sind sie im
Repository.
Prüfung
Mikrofonkopf
Hauptplatine
Größe
8 × 27 mm
72 × 55 mm
Bauteile
14
131
Leiterbahnen
120 (199 mm)
1085 (3321 mm)
Durchkontaktierungen
7
879
Offene Verbindungen
0
8
DRC-Fehler
0
0
DRC-Warnungen
0
5 (Siebdruck, ein loses Via)
ERC-Fehler
0
0
Schaltplanparität
0
6 (Bohrungen, zwei Schirme)
Bauhöhe
1,8 mm oben · 1,5 mm unten
7,6 mm oben · 2,7 mm unten
Bauteilkosten
≈ 4 €
≈ 65 €
Die acht offenen Verbindungen sind ausschließlich Stücke
der Masseflächen, die von Leiterbahnen abgeschnitten wurden. Kein einzelnes
Pad, kein Signalnetz ist betroffen. In KiCads interaktivem
Router sind sie in wenigen Minuten geschlossen — der ist an engen Stellen
deutlich besser als jedes automatische Werkzeug. Vor der Fertigung müssen
sie zu sein.
Vorher waren es fünf. Seit die Knopfzelle, die vier Taster und der Piezo
vorn sitzen, sperren rund 590 mm² mehr die Oberseite, und
die Masseflächen der Außenlagen zerfallen in mehr Stücke. Der Autorouter
streut dabei erheblich: sechs Läufe mit identischer Bestückung endeten
zwischen 7 und 15 offenen Verbindungen. Es lohnt sich, den Durchlauf
zwei- bis dreimal zu starten und das beste Ergebnis zu behalten.
Die sechs Abweichungen zwischen Schaltplan und Layout sind die vier
Befestigungsbohrungen, die absichtlich kein Symbol im Plan haben, und die
Schirmanschlüsse von USB-C und Kartenhalter, die das Landmuster führt und
das Symbol nicht. Die Warnungen betreffen den Bestückungsdruck und ein
loses Via.
Von 76 Stücklistenpositionen brauchen drei kein Bauteil
(zwei Testpunkte und die Lötpads am Kopf), 71 haben eine lagernde
Herstellernummer. Elf weichen auf einen gleichwertigen Ersatz aus, weil der
ursprüngliche Typ leer war — der Grund steht bei jedem Bauteil im Plan und
damit auch in der Stückliste.
Bestände altern schnell. Zwei Bausteine waren an einem Vormittag noch
lagernd und am selben Abend leer; beide sind jetzt auf gleichwertige Typen
umgestellt, einer davon sogar in Automotive-Qualifizierung. Vor einer
Bestellung lohnt ein erneuter Lauf der Beschaffungsabfrage
— die geprüft gegen die Parameter des Distributors sucht, nicht nur gegen
das Stichwort.
Warum das nötig ist: Auf „10 kΩ 1 % 0603“ antwortet ein Distributor auch
mit 11,5 kΩ in 0201. Die Abfrage prüft deshalb jeden Treffer gegen
Kapazität, Spannungsfestigkeit, Dielektrikum, Toleranz und Bauform —
und was aus der Schaltung kommt und nicht in der Stückliste steht
(100 V am Bordnetzeingang, C0G im Filter), steht in einer eigenen Tabelle.
Gesamtkosten inklusive Kabel, Windschutz, Kleinteilen und dem
gedruckten Gehäuse: rund 110 €. Die Variante mit einem Teensy 4.1, die ich
zuerst durchgerechnet hatte, lag ähnlich — ohne die getrennte
Kanalverstärkung und ohne WLAN.
Nicht verschwiegen
Was noch offen ist.
Zwei Positionen ohne Nummer
Das Mikrofon selbst ist bei DigiKey aktiv, aber leer. Ein Ersatz mit
gleichem Gehäuse und Schallöffnung von unten existiert nicht —
andere Distributoren führen es, also wird dort bestellt. Dazu kommt
R2 mit 680 kΩ: der Widerstand hat beim Umbau auf die Zündungsfreigabe
seinen Wert gewechselt und trägt noch keine geprüfte Bestellnummer.
Zwei gerechnete Werte
Rippelwiderstand und Feedforward-Kondensator des Schaltreglers sind nach
Datenblattformel bestimmt, nicht gemessen. Am ersten Aufbau gehört das
Schaltverhalten aufs Oszilloskop.
Gleichtaktunterdrückung in echt
56 dB sind auf dem Papier knapp. Ob die symmetrische Übertragung in der
realen Zündumgebung reicht, zeigt erst eine Aufnahme bei laufendem Motor.
Rückfalloption ist ein Empfängerbaustein mit 90 dB für etwa 5 € mehr.
Die 85-°C-Grenze
Wie nah der Kopf ans Endrohr darf, ist gerechnet nicht zu beantworten. Vor
der Endmontage wird das mit einem Thermoelement ausgemessen. Betroffen ist
auch das Gehäuse: Kopf A braucht ASA oder besser, PLA und PETG erweichen
vorher. Hitzeschild und Abstandshalter sind noch nicht konstruiert.
Differenzpaare nicht längengleich
Der Autorouter hat die Audio- und USB-Paare ohne Längenabgleich verlegt.
Für 48 kHz und USB Full Speed unkritisch — vor einer zweiten Revision
trotzdem nachsehen.
Firmware ohne Hardware
Die Firmware ist geschrieben und übersetzt warnungsfrei — 664 kB unter
ESP-IDF 5.3.2. Gelaufen ist sie nur im Übersetzer: Aufnahme, Zeitanker,
Wandlerregister und Zündungsautomat sind an keiner echten Platine geprüft.
Offen sind vier Punkte der Spezifikation: automatische Pegelabsenkung,
WLAN mit NTP, CAN in die Begleitdatei und der Download.
→ Stand im Repository
Häufig gefragt
FAQ.
Warum nicht einfach ein Zoom-Recorder?
Weil die Grenze nicht am Recorder hängt, sondern am Mikrofon. Handelsübliche
Ansteckmikrofone liegen bei 110 bis 120 dB Grenzschalldruck; am Endrohr sind
es 130. Dazu kommt: Ein Recorder muss bedient, geladen und befestigt werden.
Dieses Gerät hängt am Bordnetz, startet mit der Zündung und schreibt mit,
ohne dass jemand daran denkt.
Was kostet der Spaß?
Rund 65 € für die Bauteile der Hauptplatine, 4 € pro Mikrofonkopf und noch
einmal etwa 30 € für Kabel, Windschutz, Schrauben, Verschraubungen und
Filament. Macht gut
110 € — bei Einzelstückpreisen und ohne die Zeit zu rechnen, die in
Schaltplan und Layout steckt.
Warum schreibt ein Skript den Schaltplan?
Weil Pinbelegung und Netznamen damit an genau einer Stelle stehen. Ändert
sich ein Pin, ändert sich eine Zeile Code — nicht fünf Stellen im Plan, von
denen man eine vergisst. Der Generator meldet außerdem beim Lauf jede
Leitung, die über einen Bauteilpin hinwegläuft. Solche Stellen sind fast
immer versehentliche Kurzschlüsse, und im gedruckten Plan sieht man sie
nicht.
Der Preis dafür: Die Dateien auf der Platte sind inzwischen weiter als die
Generatoren. Ein Lauf würde sie vollständig überschreiben — inklusive der
Beschaffungsfelder. Das ist in
docs/entwicklung.md
dokumentiert, aber es bleibt eine Falle.
Stört das WLAN nicht die Aufnahme?
Doch, deshalb ist es während der Aufnahme in der Firmware hart abgeschaltet.
Ein Sender direkt neben einem 5-µV-Analogpfad ist nichts, was man mit
Layout allein löst. Dazu kommt die räumliche Trennung: die Antenne sitzt an
der gegenüberliegenden Platinenkante, der Analogteil hat seine eigene
Masseinsel, und zwischen beiden liegt die durchgehende Massefläche.
Warum vier Lagen für so eine kleine Platine?
Wegen der durchgehenden Massefläche. Bei zwei Lagen müsste sie sich die
Fläche mit den Signalen teilen und wäre nach dem Routen in Inseln zerlegt —
genau das, was man bei einem empfindlichen Analogpfad neben einem
Schaltregler nicht will. Vier Lagen bei dieser Größe kosten bei einem
Prototypenfertiger kaum mehr als zwei.
Ein Versuch ohne die zusätzlichen Masseflächen auf Ober- und Unterseite
ließ übrigens 69 statt 12 Verbindungen offen: jedes Masse-Pad hätte dann
eine eigene Durchkontaktierung gebraucht, und die setzt kein Autorouter von
selbst.
Kann das Gerät die Batterie leersaugen?
Praktisch nicht. Mit abgezogener Zündung bleiben rund 30 µA übrig — 0,7 mAh
am Tag. Eine 10-Ah-Batterie wäre rechnerisch nach achtunddreißig Jahren
leer; lange bevor das passiert, hat die Selbstentladung sie erledigt.
Möglich wird das durch die Zündungsfreigabe: der Wandler bekommt seinen
Enable von Klemme 15, und der Prozessor hält sich nur so lange selbst am
Leben, bis die Datei geschlossen ist. Der Vorgängerentwurf hing dauerhaft
am Plus und hätte dieselbe Batterie in gut vier Tagen geleert.
Wie kommt der Ton vom Motorrad?
Über USB-C oder über WLAN. Die microSD-Karte steckt so weit innen, dass
ihre Spitze im eingeschobenen Zustand 0,5 mm vor der
Platinenkante endet — sie steht nicht über, braucht aber einen Schlitz im
Deckel, durch den man sie einführt. Für den laufenden Betrieb ist der
Download über Funk vorgesehen, außerhalb der Aufnahme. Die USB-Buchse
steckt mit sechzehn Anschlüssen durch die Platine; das hält am Motorrad
deutlich besser als eine aufgeklebte Padreihe.
Warum ist das Gehäuse gedruckt und nicht gekauft?
Weil ein Kaufgehäuse an drei Stellen nicht passt: die Antenne des Moduls
ragt 6,5 mm über die Platinenkante und braucht dort metallfreien Raum, die
vier Taster sollen ohne Durchbruch bedienbar sein, und der Mikrofonkopf ist
ein Röhrchen von 14 mm Durchmesser mit Schallgitter. Der Quelltext liest
seine Maße aus den KiCad-Dateien — ändert sich das Layout, ändern sich die
Öffnungen mit. → zum Gehäuse
Hat das etwas mit der eigenen ECU zu tun?
Nur optional. Auf der Platine sitzt ein bestückungsoptionaler
CAN-Transceiver. Ist er bestückt, schreibt das Gerät Drehzahl, Ladedruck
und Drosselklappenstellung aus der
eigenen ECU mit — jeder Frame mit der Samplenummer
versehen, zu der er gehört. Damit lässt sich später im Diagramm sehen, bei
welcher Drehzahl welches Geräusch entstanden ist.
Kann ich das nachbauen?
Die Unterlagen liegen alle offen: Gerber-Pakete und Positionsdateien beider
Platinen, Stücklisten mit Herstellernummern, die Modelle des Gehäuses als
STL und STEP, dazu die Firmware. Drei Dinge stehen vorher an:
die acht offenen Masseverbindungen im interaktiven Router
schließen, für R2 eine Bestellnummer suchen und das
Mikrofon bei einem Distributor mit Bestand ordern.
Und die ehrliche Warnung: diese Platine ist nie gebaut worden.
Geprüft sind DRC, ERC, Schaltplanparität und der Übersetzungslauf der
Firmware — keine einzige Messung an echter Hardware.
→ zum Repository
Seit dem 4. September 2026 öffentlich
Alles liegt auf GitHub.
Version 0.1.0 ist genau der Stand, den diese Seite beschreibt: Schaltpläne,
Layout, Fertigungsdaten, Gehäusemodelle, Firmware und die Entwicklungsnotizen
mitsamt allem, was noch offen ist. Nicht im Repository liegen die
Generatorskripte — dort stehen ihre Ergebnisse.
Elf Anforderungen standen in der Spezifikation, acht davon sind umgesetzt, dazu
die Kopplung an die Kamera. Übersetzt wird warnungsfrei unter ESP-IDF 5.3.2,
664 kB Abbild. Auf echter Hardware gelaufen ist nichts davon — es gibt keinen
Aufbau.
Anforderung
Stand
Quelle
I2S-Empfang per DMA
umgesetzt
audio.c
Vorallokierte Datei, Kopf beim Schließen gepatcht
umgesetzt
speicher.c
BWF-Zeitstempel aus der Uhr
umgesetzt
speicher.c
Sekundenanker latcht den Samplezähler
umgesetzt
zeitbasis.c
Wandler über I²C, differentiell, Taktherr
umgesetzt
pcm1863.c
Übersteuerung anzeigen
umgesetzt
bedienung.c
Zündungsautomat, sauberes Herunterfahren
umgesetzt
zuendung.c
Sync-Marker aus Blitz und Piep
umgesetzt
bedienung.c
GoPro startet und stoppt die Aufnahme
umgesetzt
gopro.c
Pegel automatisch absenken
offen
—
WLAN außerhalb der Aufnahme, Zeit über NTP
offen
—
CAN in die Begleitdatei
offen
—
Download über USB oder Funk
offen
—
Ton an die Kamera zu funken geht übrigens nicht, und zwar
grundsätzlich: der ESP32-S3 beherrscht nur Bluetooth LE, GoPro nimmt drahtlosen
Ton aber über ein Telefonieprofil an — einkanalig, 8 oder 16 kHz. Genau deshalb
nimmt dieses Gerät getrennt auf und legt die Spur über die Zeitstempel im
Schnitt wieder an die richtige Stelle.
Genug gehört?
Schaltplan, Layout, Gehäuse und Firmware liegen offen. Oder zurück zum Motorrad —
beziehungsweise rüber zur Motorsteuerung, die den Rest dieser Busa erledigt.
 Vollbild ⤢